












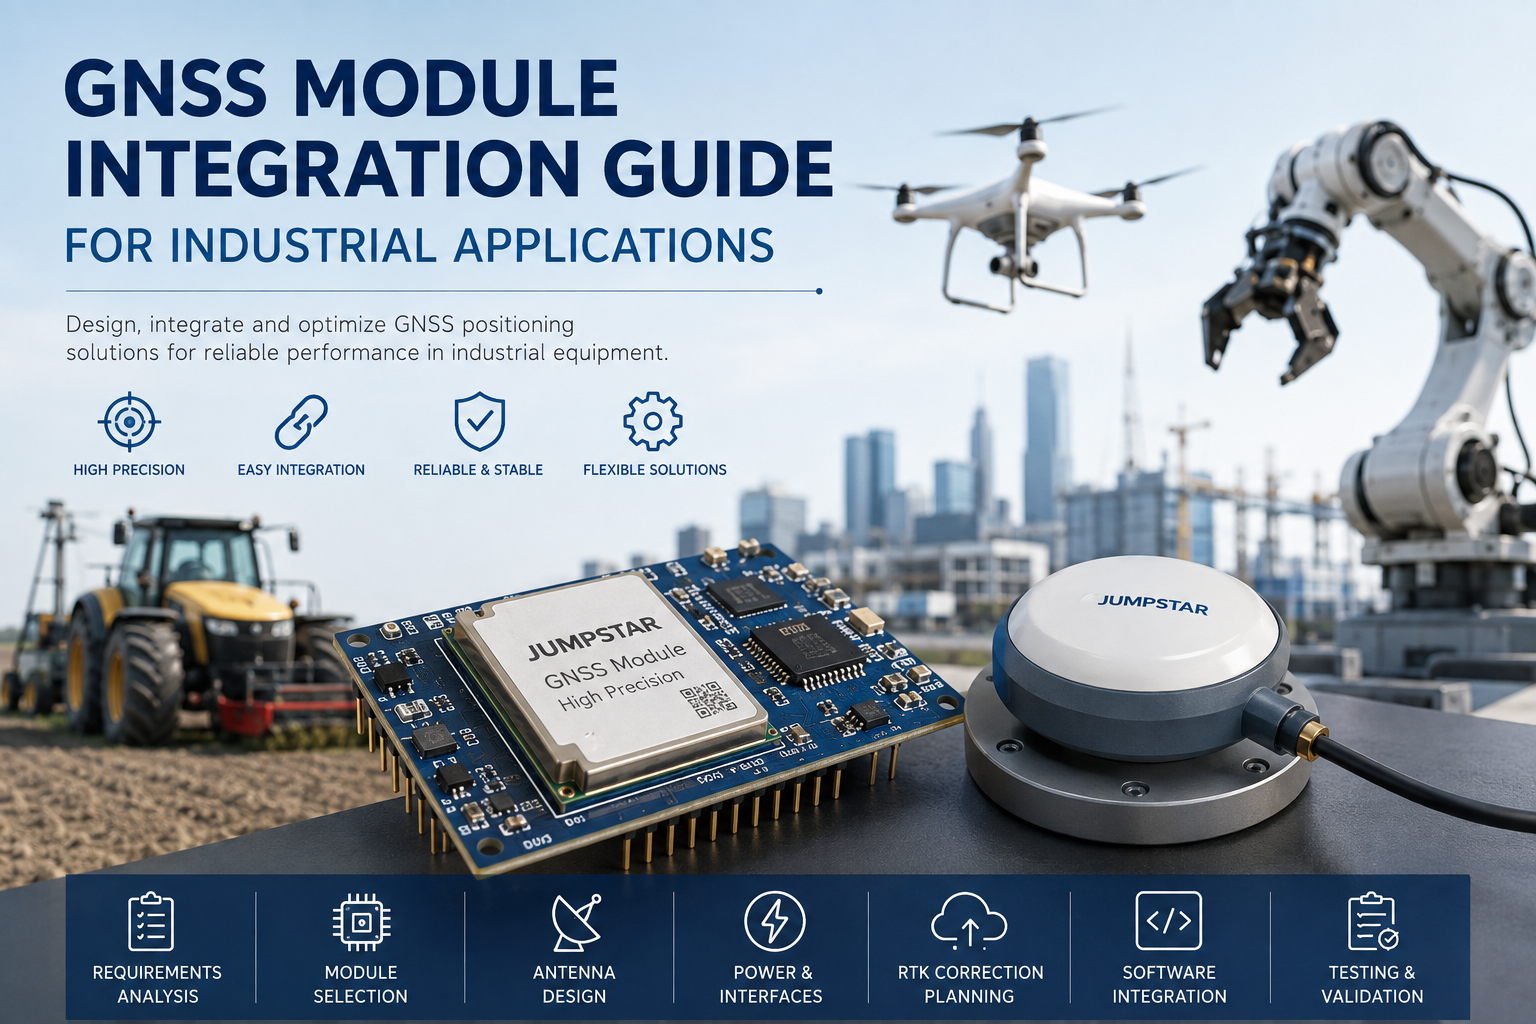
Les UAV, robots autonomes, machines agricoles, équipements de topographie, véhicules industriels et plateformes mobiles dépendent de plus en plus du positionnement GNSS comme sous-système central. Pour un OEM, intégrer un module GNSS ne consiste pas simplement à connecter une antenne et à lire des coordonnées. Les performances réelles qu’un appareil obtient sur le terrain dépendent de l’antenne, de la disposition RF, de l’alimentation électrique, des interfaces, des données de correction, du logiciel et de l’environnement d’installation.Intégration des modules GNSSest une discipline de conception à part entière — et la réussir tôt coûte bien moins cher que de la réparer après production de masse.
Pourquoi l’intégration des modules GNSS est importante pour les équipements industriels
Les équipements industriels utilisent le GNSS de plusieurs manières distinctes :Positionnementpour signaler la localisation en temps réel de l’appareil,Navigationpour soutenir la planification des itinéraires et le guidage automatisé,Automatisationpour alimenter la position dans les véhicules autonomes, les robots et les machines agricoles,Cartographie et collecte de donnéespour l’arpentage et l’inspection, et dans certains systèmesSynchronisation et chronométragede l’horloge GNSS. Tous les dispositifs industriels n’ont pas besoin d’un RTK au niveau du centimètre. Les exigences vont du GNSS standard pour le suivi de base, au positionnement sous mesure, jusqu’au RTK haute précision pour les applications où la précision affecte directement la qualité du travail.
Étape 1 — Définir les exigences de la candidature
Commencez par les exigences, pas par le module. Documentez les éléments suivants avant d’évaluer tout matériel : précision de positionnement requise, fonctionnement statique ou dynamique, environnement intérieur et extérieur, taux de mise à jour, latence, restrictions de taille, budget énergétique, interfaces requises, configuration de l’antenne, besoins en données de correction et plage de température de fonctionnement.
Chaque plateforme accorde une importance différente à ces facteurs. AUAVpriorise généralement la taille, le poids, l’alimentation, le taux de mise à jour, la latence et l’en-tête RTK.Machines agricolesmet l’accent sur la précision du RTK, la répétabilité, la stabilité du suivi satellite et le fonctionnement de longue durée.Équipements de topographieexige des performances RTK, un support multifréquence et multi-constellation ainsi que des données de correction fiables.Robots autonomesOn se soucie surtout de la continuité de position, du taux de mise à jour, de l’intégration des caps et des capteurs.
Étape 2 — Choisir le bon module GNSS
La sélection commence par la note de précision dont l’application a réellement besoin : positionnement standard, positionnement en dessous du mètre ou RTK au niveau du centimètre. Le support de la constellation (GPS, BDS, GLONASS, Galileo, QZSS, NavIC et SBAS selon le produit) détermine combien de satellites sont visibles dans une région donnée, donc il faut confirmer ce que chaque module supporte par rapport à sa spécification officielle. Le support de fréquence est important pour un travail de haute précision : la réception multifréquence (par exemple L1/L2 ou L1/L5) permet au récepteur d’estimer et d’annuler l’erreur ionosphérique, ce qui accélère l’initialisation RTK et améliore la robustesse. Enfin, vérifiez le taux de mise à jour et la latence — les plateformes dynamiques telles que les drones, les robots et les véhicules autonomes sont particulièrement sensibles à la sortie de position à faible latence.
Étape 3 — Sélectionner et intégrer l’antenne GNSS
Un module GNSS et son antenne ne peuvent pas être conçus indépendamment. La compatibilité de fréquence entre le module et l’antenne est la première vérification, suivie du gain de l’antenne, des performances LNA, de la perte du câble, du choix du connecteur, du placement, du plan de masse et des interférences RF. L’antenne doit être positionnée avec une vue dégagée sur le ciel, à l’écart des grands obstacles métalliques, des émetteurs à haute fréquence et des moteurs ou électroniques à haute puissance, avec un tracage soigneux des câbles. La distance physique acceptable dépend de la conception spécifique, donc validez la position sur l’ensemble mécanique réel plutôt que de supposer une règle fixe.
Pour les produits de haute précision, la qualité de l’antenne n’est pas agréable : le diagramme de gain, la stabilité du centre de phase et le rejet multipath affectent directement les mesures effectuées par le module. Un récepteur performant sur un banc peut sous-performer sur le terrain lorsqu’il est jumelé à une antenne inadaptée. JUMPSTAR propose unAntennes GNSSla gamme couvrant les conceptions de patch, d’hélicoïdal et d’anneaux d’étranglement pour répondre aux différentes exigences d’intégration.
Étape 4 — Considérez la conception de l’alimentation et de l’interface
L’alimentation et les interfaces sont les aspects les plus sous-estimés de l’intégration industrielle. Côté puissance, vérifiez la plage de tension d’entrée, la consommation, la stabilité de l’alimentation et le bruit électrique — les régulateurs et moteurs à commutation proches du module peuvent dégrader les performances GNSS. Côté interface, UART, USB, Ethernet, I2C et CAN sont tous utilisés dans les conceptions industrielles, mais les interfaces spécifiques disponibles dépendent du modèle de module individuel, il faut donc les vérifier avec la documentation produit avant de verrouiller la conception hôte.
Étape 5 — Données de correction RTK du plan
Si l’application a besoin de RTK, planifiez la source de correction avant que le matériel ne soit terminé. Les options incluent une station de base privée, des corrections réseau (services de type CORS) et des données de correction RTCM transmises par radio, cellulaire ou Internet. La performance finale RTK est déterminée conjointement par le module GNSS, les données de correction, une antenne adaptée et une intégration système appropriée — un module RTK puissant ne peut pas compenser une livraison de correction peu fiable ou une chaîne RF mal intégrée. JUMPSTAR’sModules RTK de haute précisionsont conçus pour être associés aux flux de travail de correction standards.
Étape 6 — Considérer des environnements d’exploitation complexes
Les équipements industriels travaillent là où les signaux sont mis en difficulté : zones urbaines, près des bâtiments, dans des champs agricoles, sur des sites industriels, près d’équipements électriques et sur des plateformes à haute vibration. Trois effets dominent.Multipath— les bâtiments, véhicules et structures métalliques réfléchissent les signaux GNSS avant qu’ils n’atteignent l’antenne.Interférences RF— l’électronique propre de l’appareil et l’équipement radio environnant peuvent perturber la réception GNSS.Vibration et mouvement— UAV, robots et machines agricoles combinent mouvement dynamique et vibrations mécaniques. Les mesures d’atténuation incluent le suivi multifréquence et multi-constellation, la mitigation des interférences et des trajets multiples, le positionnement à double antenne et la fusion des capteurs avec une IMU.
Étape 7 — Intégrer le GNSS avec le système hôte
Un module GNSS fonctionne rarement seul. Il échange des données avec un contrôleur de vol, un contrôleur de véhicule, un ordinateur industriel, un MCU, un PLC, un logiciel de navigation ou un IMU, selon le produit. Le flux typique est simple :
Pour les plateformes à haute dynamique, fusionner le GNSS avec une IMU maintient la sortie de position lors de courtes interruptions de signal et fournit le cap lorsque l’appareil est stationnaire. Mais le GNSS seul ne complète pas une tâche de navigation — il fournit une entrée de position, et le système hôte transforme cette entrée en guidage, contrôle ou enregistrement des données.
Tests et validation avant la production de masse
Validez l’ensemble de l’appareil, pas seulement le module. Tester la précision du positionnement par rapport à une référence connue, vérifier la vitesse d’initialisation RTK et la stabilité des fixations, et mesurer la disponibilité du signal dans différents environnements. Effectuez des tests dynamiques sur la plateforme réelle — UAV, véhicule, robot ou machine agricole — car le mouvement modifie la performance de l’antenne et le multipath. Testez l’environnement RF pour vérifier que l’électronique propre ne dégrade pas la réception GNSS, et vérifiez la température et la fiabilité sur toute la plage de fonctionnement. La performance en laboratoire et la performance du système dans le monde réel ne sont pas toujours identiques, c’est pourquoi les tests sur toute la machine avant la production de masse sont non négociables.
Erreurs courantes d’intégration GNSS
Les erreurs les plus fréquentes dans les projets GNSS OEM suivent un schéma reconnaissable :
- Choisir un module uniquement en fonction de la précision— en se concentrant sur le « niveau centimètre » tout en ignorant les interfaces, l’alimentation, l’environnement et la compatibilité des antennes.
- Ignorer la conception des antennes— un bon récepteur associé à une antenne mal choisie ou mal placée sous-performant sur le terrain.
- Mauvaise disposition RF— les circuits numériques, les étages de puissance et les radios de communication interfèrent avec la réception GNSS.
- Planification insuffisante des données de correction— un système RTK sans source de correction fiable n’offre jamais la précision qu’elle a estimée.
- Essais uniquement en conditions de ciel ouvert— les performances se dégradent dans les environnements urbains, métalliques ou industriels qui n’ont jamais fait partie du plan d’essai.
Solutions GNSS JUMPSTAR pour l’intégration OEM
JUMPSTAR fournit les éléments de base complets d’un système de positionnement GNSS :Modules GNSS, modules RTK,Cartes OEM GNSS, récepteurs,Antennes, terminaux de positionnement et solutions OEM/ODM. Parce que les besoins d’intégration diffèrent par la précision, la taille, la puissance, l’interface, l’antenne et l’application, JUMPSTAR adapte l’offre à l’appareil plutôt que d’imposer un module universel. Trois exemples illustrent cette portée :
JS-AD56UB8 — Intégration GNSS standard
Un module compact multi-GNSS avec une grande sensibilité (-167 dBm), un taux de mise à jour de 10 Hz et une précision en dessous des mètres. Sa petite empreinte et sa faible complexité en font un choix simple pour les UAV, les appareils portatifs, la logistique et le suivi automobile où le positionnement standard est suffisant. Voir leJS-AD56UB8Pour les spécifications complètes.
JS-M6D — Intégration RTK multi-fréquence
Un module RTK multi-constellation et multifréquence avec une précision au niveau du centimètre et 96 canaux de recherche, supportant GPS, BDS, GLONASS et Galileo. Il convient à l’agriculture de précision, à la topologie et au contrôle mécanique lorsque les données de correction RTK sont disponibles, et le suivi à double fréquence accélère l’initialisation. Voir leJS-M6DPour les spécifications complètes.
JS-BCK43H-3 — RTK + IMU pour environnements complexes
Un module RTK à double antenne avec IMU intégré, une précision de cap de 0,2° et une capacité anti-interférence de 60 dB. Le capteur inertiel intégré maintient la sortie de position lors de courtes interruptions GNSS, ce qui le rend très adapté aux drones, robots et plateformes autonomes opérant à proximité de sources d’interférences. Voir leJS-BCK43H-3Pour les spécifications complètes.
Conclusion
Une intégration réussie de modules GNSS va bien au-delà du simple choix d’un module à haute précision. Le système complet — module, antenne, conception RF, alimentation, interfaces, données de correction, logiciels et tests système — détermine ce que l’appareil fini fournit sur le terrain. Définir d’abord les exigences, associer le module à l’application, considérer l’antenne et la disposition RF comme faisant partie de la conception, et valider sur la plateforme réelle avant la production de masse. JUMPSTAR fournit des modules GNSS, des solutions RTK, des cartes OEM, des récepteurs, des antennes et des solutions de positionnement personnalisées pour les fabricants développant des équipements industriels et intelligents.Contactez JUMPSTAR pour discuter de vos besoins en intégration GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


