












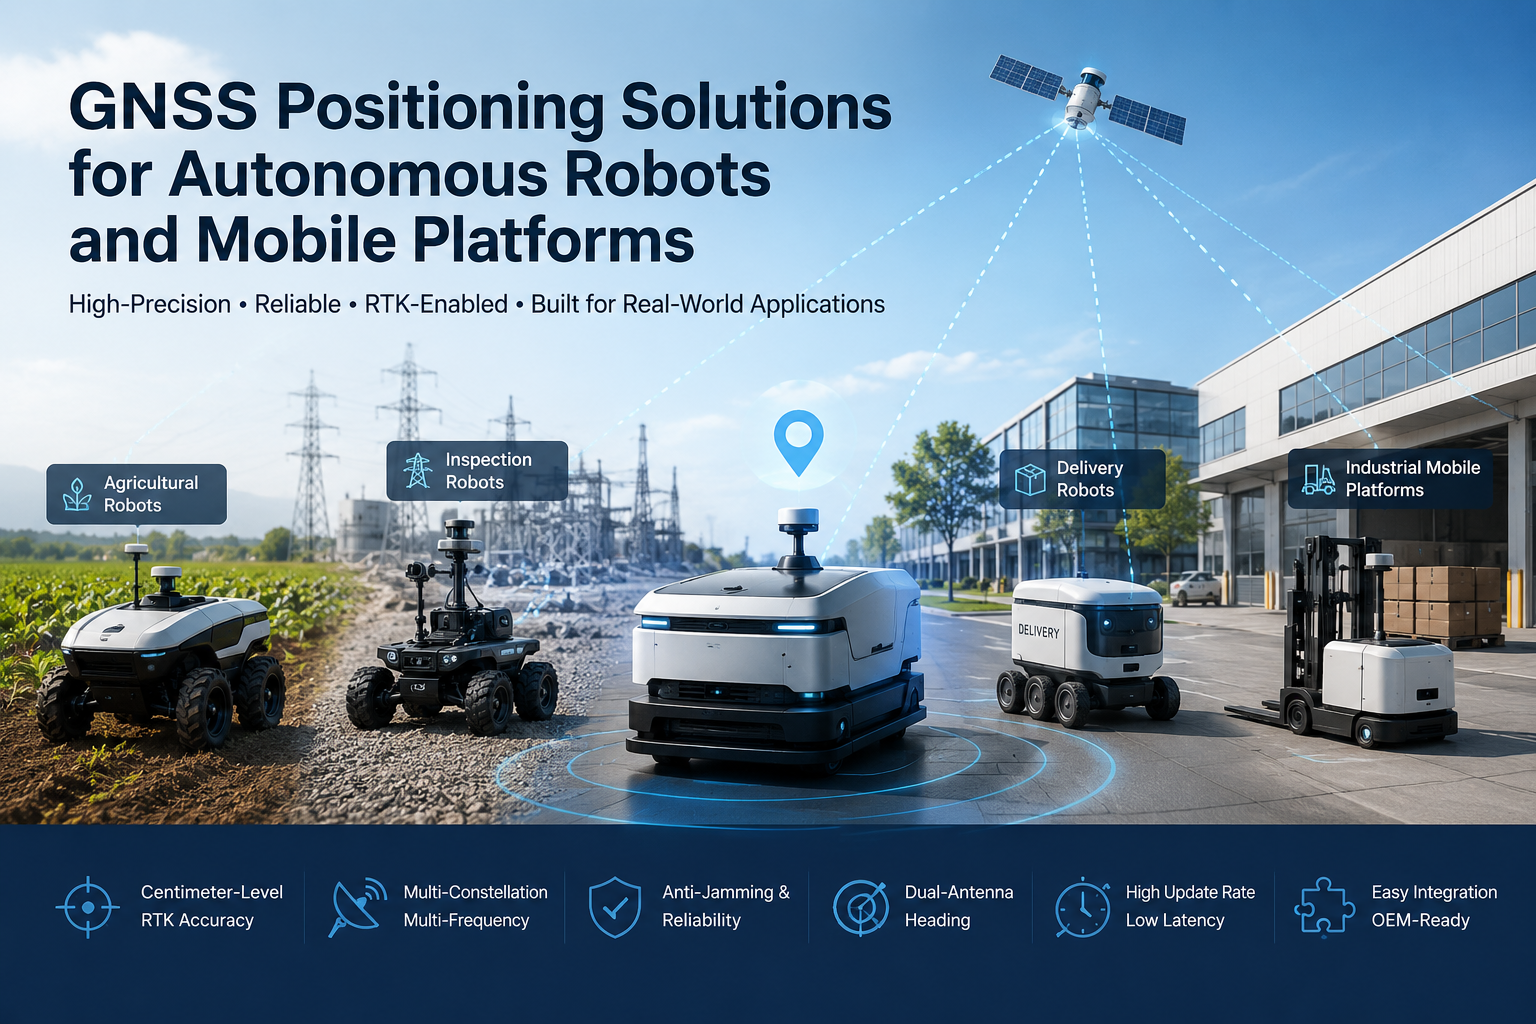
Les robots autonomes dépassent les environnements intérieurs contrôlés vers des applications extérieures et semi-extérieures : robots agricoles travaillant à travers les champs, robots d’inspection patrouillant les infrastructures électriques et de pipelines, robots de livraison desservant les campus et parcs industriels, véhicules autonomes et plateformes mobiles industrielles opérant dans de grandes installations extérieures. Dès qu’un robot dépasse un espace de travail fixe, le système doit répondre continuellement à trois questions : Où suis-je ? Où est-ce que je vais ? Comment devrais-je m’y installer ?
Le positionnement GNSS pour les robots autonomes fournit la référence géographique absolue qui ancre l’ensemble du système de navigation. Un récepteur GNSS indique au robot où se trouve la plateforme dans les coordonnées globales, et lorsque l’application en demande plus, RTK ajoute un positionnement au niveau du centimètre — à condition que des données de correction et une visibilité du ciel appropriée soient disponibles. Cet article explique comment GNSS et RTK s’intègrent dans les systèmes robotiques autonomes, où ils apportent le plus de valeur, comment ils se combinent avec l’IMU et d’autres capteurs, et ce que les fabricants d’équipement d’origine devraient évaluer lors du choix d’un module GNSS pour une plateforme mobile.
Pourquoi le positionnement est crucial pour les robots autonomes
Le positionnement fiable est la base sur laquelle sont construits les robots autonomes en plein air. Considérons à quoi le contrôleur robot a besoin de données de position :
- Estimation précise de la position— le robot doit connaître sa position en temps réel avant de pouvoir planifier un mouvement ultérieur.
- Suivi de l’itinéraire— le guidage, la pulvérisation, la tonte et l’inspection exigent tous que le robot reste sur un chemin planifié plutôt que de s’égarer.
- Navigation répétable— pour l’inspection, l’agriculture et la logistique, les mêmes itinéraires sont effectués encore et encore, et chaque trajet doit s’aligner avec le précédent.
- Géorepérage et gestion de zone— les données de position permettent au système de confirmer que le robot se trouve dans sa zone d’exploitation autorisée et de répondre si ce n’est pas le cas.
- Coordination de la flotte— lorsque plusieurs plateformes mobiles fonctionnent sur le même site, des informations de position partagées et fiables les aident à déverrouiller les routes et à coordonner la couverture.
Il est important d’être précis sur ce que le GNSS peut ou ne peut pas faire. Le fonctionnement en intérieur, la verrière dense et les obstacles sévères peuvent dégrader ou supprimer complètement le signal, c’est pourquoi les systèmes robotiques de production combinent le GNSS avec d’autres capteurs. Mais pour les plateformes extérieures, le GNSS reste la source la plus pratique d’une référence absolue de position sans dérive, et ce rôle est difficile à remplacer par un capteur alternatif unique.
Comment le GNSS prend en charge les plateformes mobiles autonomes
Dans un système robotique typique, le matériel GNSS fonctionne comme une entrée unique dans la pile de navigation. Une antenne reçoit les signaux satellites, le récepteur ou le module les traite et fournit des données de position et de vitesse, le contrôleur robot consomme ces données, et le système de navigation les utilise pour la planification du trajet et le contrôle du mouvement. Le récepteur peut transmettre plusieurs types d’informations :
- Poste— coordonnées absolues en latitude, longitude et altitude.
- Vitesse— dérivé du décalage Doppler des signaux, souvent plus précis et avec une latence plus faible que la différenciation des positions successives.
- Temps— Les récepteurs GNSS fournissent une heure précise permettant de synchroniser les sous-systèmes et la journalisation des données.
- Tête— avec la capacité de double antenne ou une boussole intégrée, le récepteur peut également indiquer l’orientation de la plateforme.
Le contrôleur robot combine ces données avec d’autres entrées — odométrie de roue, IMU, caméras, LiDAR — pour établir l’estimation de position qui entraîne les actionneurs. Le GNSS est le composant qui maintient cette estimation ancrée dans le monde réel sur de longues distances et de longues heures d’exploitation, sans la dérive accumulée par les capteurs purs de calcul exact.
RTK GNSS pour la navigation robotique de haute précision
Le GNSS standard offre une précision au niveau du compteur, ce qui convient à la navigation simple mais pas aux opérations qui doivent être répétables à quelques centimètres. RTK — Cinématique en temps réel — comble cet écart. Un récepteur RTK utilise des mesures de phase porteuse ainsi que des corrections en temps réel provenant d’une station de base ou d’un service réseau, et lorsqu’il atteint une solution fixe, il rapporte la position avec une précision au niveau du centimètre.
La valeur de RTK pour les robots n’est pas un chiffre de précision de gros titre ; C’est ce que cette précision permet en pratique : positionnement au niveau du centimètre au lieu des mètres, meilleure répétabilité pour que les rangées, itinéraires et passages de travail se reproduisent systématiquement course après course, et réduction des erreurs de positionnement de sorte que la dérive et le biais qui rendent la navigation au niveau du mètre inutilisable pour un travail précis sont en grande partie supprimés.
Le RTK au niveau centimétrique est le plus important lorsque les outils et décisions du robot dépendent de la position exacte : robots agricoles de précision qui doivent maintenir les équipements alignés sur les rangées de culture, robots d’inspection qui doivent revisiter le même actif ou le même défaut, équipements extérieurs autonomes effectuant des tâches contrôlées, et plateformes mobiles de haute précision opérant à proximité d’infrastructures fixes. Pour une comparaison avec les alternatives de post-traitement, consultez notre guide surMéthodes de correction RTK vs. PPK.
Positionnement GNSS pour robots autonomes sur différentes plateformes
La même technologie de positionnement prend différentes formes selon la plateforme et la mission :
Robots agricoles
Les robots de terrain ont besoin d’une navigation autonome qui reste alignée avec les rangées et les frontières, ainsi que des itinéraires répétables sur une saison. Le positionnement RTK est le choix standard ici car l’environnement opérationnel est à ciel ouvert et la répétabilité au niveau du centimètre se traduit directement par des opérations sur le terrain plus cohérentes.
Robots d’inspection
Les plateformes d’inspection patrouillent les infrastructures électriques, les pipelines et les actifs extérieurs le long de routes prédéfinies et doivent revenir aux mêmes points pour comparer les conditions dans le temps. La surveillance basée sur les itinéraires dépend du fait que le robot sache, à quelques centimètres près, où il se trouvait au moment de chaque mesure.
Robots de livraison et de service
Des robots de livraison extérieurs, des plateformes logistiques du campus et des systèmes de transport de parc industriel couvrent de plus longues distances sur les trottoirs et les routes intérieures. Un positionnement absolu fiable maintient le robot sur son itinéraire prévu entre les points de passage et offre une redondance permettant à la pile de navigation de récupérer après des erreurs locales de capteurs.
Plateformes mobiles industrielles
Les gares d’entrepôt, les chantiers de construction, les ports et les sites miniers hébergent de gros équipements mobiles opérant dans des environnements ouverts mais hostiles. Les récepteurs GNSS sur ces plateformes assurent le positionnement des machines, la gestion des itinéraires et la conscience du site, et nécessitent la robustesse nécessaire pour continuer à fonctionner sous des extrêmes de vibrations, de poussière et de température.
GNSS + IMU et fusion de capteurs pour une navigation robotique fiable
Un système de navigation robotisé de série repose rarement sur un seul capteur, et le GNSS ne fait pas exception. En pratique, le GNSS fonctionne aux côtés d’un IMU qui fournit mouvement et attitude sur de courtes périodes, une odométrie de roue qui rapporte le mouvement du véhicule entre les fixations, et des caméras ou LiDAR qui offrent au robot une vue locale de son environnement.
Chaque capteur a ses forces et ses faiblesses. Le GNSS fournit une référence de position absolue qui ne dérive pas, mais elle peut être interrompue ou dégradée. Un IMU comble ces lacunes pendant de courtes périodes mais s’éloigne avec le temps. L’odométrie est autonome mais accumule des erreurs. La vision et le LiDAR excellent localement mais ont du mal à gérer les positions à long terme et l’ancrage global. La fusion de capteurs combine ces entrées afin que l’estimation de la position et du cap du robot soit plus précise et robuste que ce que n’importe quel capteur unique pourrait fournir. Pour un examen plus approfondi de la fusion dans des conditions interdites de GNSS, voirle rôle de l’IMU et de la fusion des capteurs dans les environnements privés de GNSS.
Pourquoi le caniveau à double antenne est important pour les robots autonomes
Un robot qui navigue en extérieur doit savoir non seulement où il se trouve, mais aussi dans quelle direction il fait face. Le GNSS à antenne unique indique la position, et le cap doivent provenir d’un autre endroit — généralement une boussole ou un IMU. Une boussole mesure le champ magnétique terrestre, fiable en zones ouvertes mais qui peut être perturbée par des structures métalliques, des moteurs électriques et d’autres sources d’interférences magnétiques courantes sur les plateformes robotiques.
Le GNSS à double antenne résout cela différemment : en mesurant la différence de phase entre deux antennes montées à une séparation connue, le récepteur calcule l’orientation de la plateforme directement à partir des signaux satellites. Parce qu’il ne dépend pas des mesures magnétiques, il peut fournir une référence de cap plus stable dans des environnements électromagnétiquement complexes. Lorsque le récepteur le supporte, la même géométrie à double antenne peut également produire le tangage et le roulis.
Cela est important pour les véhicules autonomes, les robots mobiles et les machines agricoles dont les boucles de contrôle dépendent d’une orientation précise — par exemple, maintenir un instrument aligné ou diriger un véhicule en ligne droite sous vibration. Le GNSS à double antenne ne remplace pas un IMU ; Cela complète tout cela. De nombreux systèmes utilisent le cap GNSS en même temps qu’un IMU, le cap GNSS servant de référence stable qui empêche l’estimation de l’attitude fusionnée de dériver.
Défis GNSS dans des environnements robotiques réels
Les environnements robotiques réels sont rarement idéaux pour le GNSS. Comprendre les modes de défaillance aide les OEM à spécifier le bon matériel :
- Blocage du signal— les bâtiments, arbres et ponts peuvent dissimuler des satellites et réduire le nombre de signaux utilisables.
- Multipath— les signaux réfléchis par les bâtiments et les structures métalliques arrivent à l’antenne après le signal direct, corrompant la mesure.
- Interférences électromagnétiques— les équipements industriels, les moteurs et l’électronique de puissance peuvent injecter du bruit dans l’environnement RF.
- Mouvement dynamique— le mouvement rapide et la vibration imposent une pression plus élevée sur les boucles de suivi du récepteur et le taux de mise à jour.
- Conditions urbaines et semi-extérieures— les canyons urbains combinent une visibilité partielle du ciel avec des signaux réfléchis, et les zones partiellement abritées se situent entre le ciel ouvert complet et l’exploitation intérieure.
Les réponses techniques à ces défis sont bien établies : réception multi-constellation et multifréquence pour maximiser la disponibilité des satellites (voir notre article surbandes de fréquences GNSS multi-constellations et L1/L2/L5), des techniques de filtrage front-end et d’anti-brouillage pour résister aux interférences, des algorithmes d’atténuation multipath pour rejeter les signaux réfléchis, des taux de mise à jour élevés et une faible latence pour suivre la dynamique, et la fusion des capteurs pour combler les lacunes où le GNSS seul ne peut pas fournir.
Que devraient rechercher les OEM dans une solution GNSS ?
Sélectionner un module ou un récepteur GNSS signifie associer la technologie à la mission. Les critères d’évaluation qui comptent le plus :
- Précision du positionnement— choisir la classe de précision dont l’application a réellement besoin : niveau mètre pour la navigation de base, sous-mètre pour la zone plus serrée, ou RTK au niveau centimètre pour un travail de précision.
- Update rate— une plateforme rapide nécessite un débit de sortie plus élevé afin que le contrôleur ait toujours une position fraîche ; des débits de 10 Hz et plus sont courants en robotique dynamique, et l’exigence exacte dépend de la spécification réelle du produit.
- Latence— le délai entre la mesure d’une position et la transmission au contrôleur ; La faible latence compte pour les boucles de contrôle en temps réel.
- Capacité de cap— si le robot a besoin d’orientation, considérer un récepteur ou un module avec support de tête à double antenne, et évaluer la précision du cap en même temps que la longueur de référence de l’antenne.
- Constellations GNSS— vérifier la prise en charge de GPS, BDS, GLONASS, Galileo, QZSS, NavIC et SBAS tels que disponibles sur le produit ; Plus de constellations signifient plus de redondance.
- Support de fréquence— la fréquence unique est plus simple, la double fréquence améliore la fiabilité RTK, et la multifréquence ajoute de la robustesse ; comparer les couvertures L1, L2 et L5.
- Interfaces— faire correspondre les interfaces électriques (UART, CAN, I2C, USB, Ethernet) aux bus disponibles du contrôleur robot.
- Taille et puissance— pour les petites plateformes mobiles, les dimensions, le poids et la consommation d’énergie sont des contraintes de conception de premier ordre.
- Fiabilité environnementale— les robots extérieurs font face à des extrêmes de température, des vibrations, des chocs, de la poussière et de l’humidité ; Vérifiez la plage de fonctionnement du produit et sa protection pour l’environnement prévu.
La bonne réponse dépend du profil de mission du robot, et la spécification doit être validée dans l’environnement opérationnel réel — un champ ouvert, une lisière d’arbres, une cour portuaire ou un site industriel se comportent très différemment.
Solutions JUMPSTAR GNSS pour robots autonomes
JUMPSTAR fournit des modules GNSS, des récepteurs RTK, des cartes OEM, des terminaux de positionnement et des solutions GNSS associées pour des applications de positionnement haute précision, avec une gamme de produits conçue pour l’intégration OEM plutôt que pour un usage en laboratoire. Trois de ses produits correspondent directement aux besoins des constructeurs de robots autonomes et de plateformes mobiles :
LeJS-RK43-3est un module de positionnement GNSS à haute précision bibande (L1+L5) qui s’adapte aux plateformes compactes de robots embarqués et de drones. Son antenne intégrée, ses 200 canaux à haute vitesse et ses performances RTK au niveau du centimètre (horizontale 1,0 cm + 1 ppm) sont disponibles dans un boîtier d’environ Φ48 × 43,2 × 37 mm pesant moins de 23,2 g, avec un courant de fonctionnement moyen de 58 mA à 5,0 V. Pour les petites plateformes où la taille et la puissance sont limitées, il peut être intégré aux systèmes robotiques, aux équipements agricoles et à la navigation UAV, et il prend en charge à la fois le fonctionnement du rover et de la station de base.
Lorsque le robot doit connaître son orientation ainsi que sa position, leJS-SK43H-AHest un module compact multi-bande d’antenne intelligente RTK de positionnement et de tête. Il suit 789 canaux matériels, atteint une précision RTK de 0,6 cm + 0,5 ppm, et sa conception à double antenne permet de descendre un cap de base ultra-court jusqu’à 0,03°. Une latence de signal inférieure à 10 ms (99,9 %) convient aux plateformes à haute dynamique, et ses technologies AIM+, LOCK+, IONO+ et APME+ d’atténuation des interférences et de l’usurpation aident à maintenir un positionnement stable dans des environnements électromagnétiques complexes.
Pour les plateformes à haute dynamique qui nécessitent les mises à jour de position les plus rapides, leJS-X6Sest un récepteur GNSS multi-bandes et multi-constellations avec 448 canaux matériels et un taux de mise à jour de 100 Hz avec une latence inférieure à 10 ms. Il est disponible en versions à antenne unique (positionnement) et double antenne (positionnement plus cap et attitude), et combine une protection contre les interférences AIM+, LOCK+, APME+, IONO+ et RAIM+ avec des interfaces riches — trois UART, une USB de type C et un port Ethernet — ainsi qu’une compatibilité avec les pilotes automatiques open source grand public.
L’ensemble de modules, récepteurs et antennes de JUMPSTAR peut être exploré sur lePage produits JUMPSTAR.
Conception d’un système de positionnement GNSS pour robots autonomes
Le récepteur ou module GNSS est un maillon d’une chaîne plus large, et le système ne fonctionne que aussi bien que son maillon le plus faible. Un système complet de positionnement basé sur GNSS pour une plateforme robotique comprend généralement :
- Récepteur ou module GNSS— le moteur de positionnement qui détermine la position, la vitesse et, en option, le cap.
- Antenne GNSS— sélectionné pour les bandes de fréquences et l’environnement multipath ; Le placement de l’antenne sur la plateforme compte autant que le récepteur.
- Données de correction RTK— une station de base ou un service réseau fournissant des corrections RTCM lorsque la précision au niveau du centimètre est requise.
- Contrôleur robot— l’ordinateur qui consomme les données de positionnement et exécute la logique de navigation.
- Fusion de capteurs— combinant le GNSS avec une IMU, une odométrie et d’autres capteurs pour assurer la continuité et la robustesse.
- Navigation et contrôle de mouvement— les algorithmes qui transforment la position et le cap en commandes de direction et de conduite.
La performance réelle de ce système dépend de plus que la fiche technique du récepteur : l’installation de l’antenne et la vue du ciel, la qualité des données de correction, la visibilité satellite, l’environnement RF, l’architecture du contrôleur, l’algorithme de fusion et la pile logicielle contribuent tous. Un OEM qui considère le sous-système GNSS comme une partie conçue du robot — spécifié, intégré et validé avec l’antenne, les corrections et le logiciel — bénéficie d’une navigation bien plus fiable qu’un appareil qui boulonne un récepteur sur le châssis à la fin de la conception.
Conclusion
Le GNSS fournit une référence essentielle de positionnement absolu pour les robots autonomes et les plateformes mobiles, et le positionnement GNSS pour les robots autonomes est devenu une décision technologique centrale pour les OEM construisant des plateformes extérieures. RTK améliore encore la précision jusqu’au niveau du centimètre pour les applications nécessitant une navigation précise et répétable. Selon la plateforme, le bon choix peut être un module GNSS compact pour l’intégration embarquée, un récepteur RTK pour le travail au niveau du centimètre, une solution à double antenne où le cap est important, un récepteur à haut débit de mise à jour pour le contrôle dynamique, ou un système multifréquence pour une robustesse maximale dans des environnements difficiles.
Quelle que soit la direction prise par l’application, la voie pratique est la même : définir le budget de positionnement de la mission, valider la technologie dans l’environnement réel, et intégrer le sous-système GNSS comme une partie conçue du robot plutôt qu’une simple réflexion après coup.
Construire un robot autonome ou une plateforme mobile ?
JUMPSTAR fournit des modules GNSS, des récepteurs RTK et des solutions de positionnement conçues pour l’intégration OEM sur robots autonomes, plateformes mobiles, drones et applications de haute précision.
Contactez JUMPSTAR pour discuter de vos besoins en GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


