












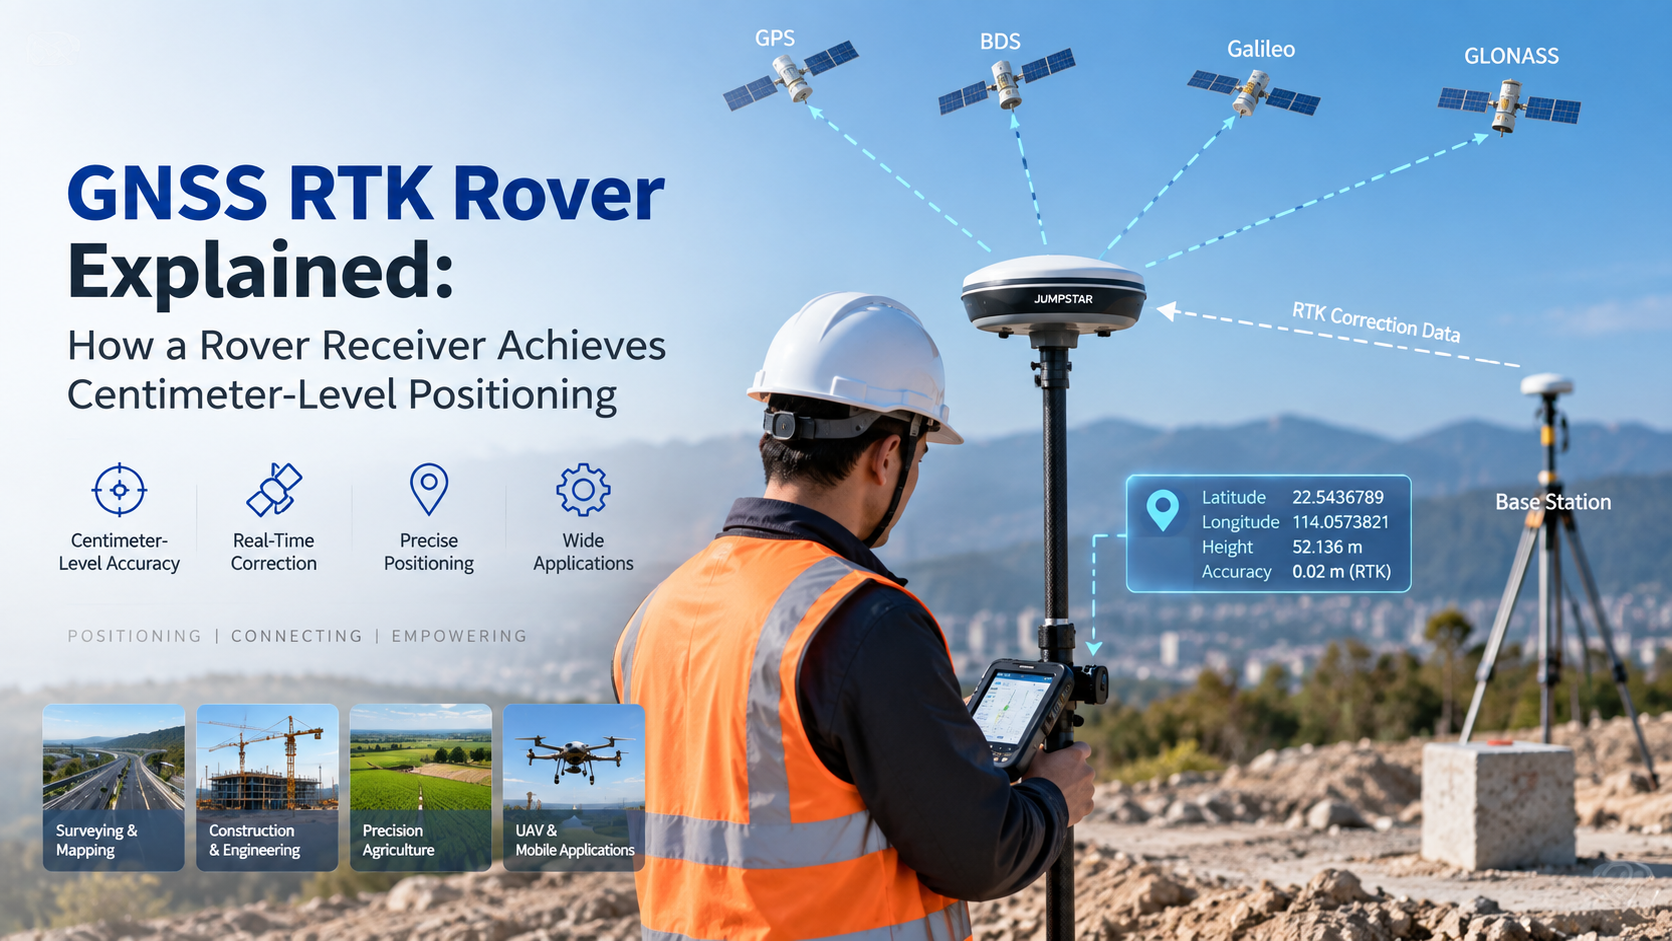
Un rover RTK est le récepteur de terrain qui combine ses propres observations GNSS avec des données de correction pour calculer une position de haute précision. Dans une configuration RTK typique, une station de base ou un service de correction fournit les données de correction, et un ou plusieurs récepteurs rover les utilisent sur le terrain. Cet article explique comment fonctionne un rover GNSS RTK, ce que signifie une solution fixe, et ce qu’il faut prendre en compte lors du choix d’un rover.
Qu’est-ce qu’un rover GNSS RTK ?
Un rover RTK GNSS est le récepteur mobile dans un système de positionnement RTK. Il suit les signaux satellites GNSS, reçoit des données de correction d’une station de base ou d’un service de correction, et traite les deux entrées ensemble pour produire sa solution de positionnement.
Un rover n’est pas un simple récepteur standard avec une meilleure précision. Son rôle principal est de participer au traitement de correction RTK tout en fonctionnant comme extrémité mobile du système. Dans une architecture typique, la source de base ou de correction et le rover travaillent ensemble : le côté statique observe les signaux de position connue, et le rover applique cette information à ses propres mesures lors de l’opération sur le terrain.
Comment fonctionne un Rover RTK ?
Le flux de travail des satellites vers une position précise ressemble à ceci :
Les satellites GNSS → station de base / service de correction → données de correction RTK → récepteur Rover → traitement RTK → solution fixe → position haute précision
En pratique, le rover effectue cinq étapes :
- Il reçoit les signaux satellites GNSS et enregistre les observations de phase porteuse et de pseudo-portée.
- Il obtient des données de correction auprès d’une station de base ou d’un service de correction.
- Il combine ses propres observations avec les données de correction.
- Il résout les ambiguïtés de phase porteuse lorsque les conditions le permettent.
- Il fournit une solution RTK pour la position actuelle.
Aucun calcul complexe n’est nécessaire pour comprendre le concept : la précision du rover provient du traitement des corrections de différence par rapport à ses propres mesures de phase porteuse en temps réel.
Qu’est-ce qu’une solution fixe RTK ?
Un récepteur RTK rapporte généralement soit une solution fixe, soit une solution flottante. Une solution fixe indique généralement que les ambiguïtés de phase porteuse ont été résolues avec succès ; une solution de flotteur signifie qu’ils ne sont pas encore complètement réparés.
La solution fixe est importante car c’est le mode dans lequel RTK délivre sa sortie la plus précise, c’est pourquoi les workflows de topographie et de cartographie attendent une correction avant d’enregistrer les points. Cependant, un statut fixe ne garantit pas une précision identique dans tous les environnements. La performance réelle du positionnement dépend de la visibilité du satellite, de la qualité de correction, de la longueur de base, du multipath, de l’antenne, du récepteur et des conditions du site.
RTK Rover vs. Récepteur GNSS autonome
| Caractéristiques | Récepteur GNSS autonome | RTK Rover |
|---|---|---|
| Positionnement GNSS | Oui | Oui |
| Données de correction | Non requis pour le positionnement de base | Obligatoire pour RTK |
| Traitement RTK en phase porteuse | Dépend de l’application | Oui |
| Positionnement de champ de haute précision | Limité par le mode de positionnement | Conçu pour les applications RTK |
| Utilisation typique | Positionnement général | Arpentage, cartographie et applications de précision |
Aucune des deux options n’est « inexacte » par définition ; les deux correspondent simplement à des modes de positionnement différents. Les projets nécessitant un positionnement GNSS en temps réel au niveau du centimètre sur le terrain choisissent un rover ; Les tâches générales de positionnement peuvent ne pas nécessiter de traitement correctionnel du tout.
Où sont utilisés les rovers RTK ?
Arpentage et cartographie
En relevé sur le terrain, le rover est l’instrument que l’opérateur transporte. Il collecte des points, mesure les limites et supporte la cartographie des flux de travail en enregistrant les positions une fois la solution RTK fixée.
Construction
Les équipes de construction utilisent des rovers pour le positionnement du site, la disposition et le guidage machine, apportant les coordonnées de conception directement sur la zone de travail pour une mesure plus rapide du terrain.
Agriculture de précision
Les équipements agricoles utilisent des récepteurs de type rover pour le guidage machine, le positionnement sur le terrain et l’opération autonome sur le terrain.
UAV et drone
Les drones équipés de rovers RTK bénéficient d’un positionnement de haute précision pour les missions de cartographie et de navigation, réduisant ainsi la dépendance aux points de contrôle au sol.
Quelles sources de correction un rover RTK peut-il utiliser ?
Station de base locale
Une station de base GNSS locale peut générer des données de correction pour les rovers à proximité. Cette configuration donne au projet un contrôle total sur la source de correction et fonctionne bien pour les sites avec une communication fiable entre la base et le rover.
RTK du réseau / Service correctionnel
Un rover peut également recevoir des données de correction provenant d’un réseau ou service de correction RTK, selon l’architecture système et la disponibilité des communications. NTRIP est couramment utilisé pour fournir des données de correction GNSS via des réseaux IP.
Que devraient prendre en compte les ingénieurs lorsqu’ils choisissent un rover RTK ?
- Soutien de la constellation et des fréquences :GPS, Galileo, GLONASS, BeiDou et la capacité multifréquence, adaptés à l’environnement du projet.
- Compatibilité avec la correction RTK :RTK local de station de base ou réseau, correction des formats de données et méthode de communication.
- Exigences de précision :Select the positioning mode that fits the application rather than assuming one setting suits every task.
- Antenne :Compatibilité des antennes, installation, visibilité du ciel et environnement multipath sur le site.
- Communication :Comment le rover recevra les données de correction sur le terrain, de la radio aux liaisons cellulaires.
- Intégration sur le terrain :Interfaces, alimentation, boîtier, montage et sortie de données pour la plateforme cible.
Solutions de positionnement JUMPSTAR RTK Rover et GNSS
JUMPSTAR fournit des solutions de positionnement GNSS pour les applications de terrain dépendant du RTK. Ses gammes de produits couvrentRécepteurs et systèmes RTKpour le positionnement de terrain de haute précision, des modules GNSS pour les plateformes intégrées, etCartes OEM GNSSpour les fabricants intégrant la capacité de rover dans leur propre équipement.
Pour les flux de travail de topographie en particulier, JUMPSTARTopographie des rovers RTKCombiner le récepteur, le traitement correctionnel et l’intégration sur le terrain nécessaires au travail quotidien de mesure.
Conclusion
Un rover RTK est le récepteur de terrain qui combine des observations GNSS avec des données de correction pour obtenir une solution de positionnement de haute précision. La sélection du rover dépend de la capacité GNSS, de la source de correction, de l’antenne, des exigences de communication et d’application. Pour les OEM et intégrateurs évaluant les rovers GNSS RTK, les solutions de positionnement RTK de JUMPSTAR offrent un point de départ pratique.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


