












Deux équipes peuvent acheter le même matériel RTK et obtenir des résultats très différents. Une équipe détient une solution fixe toute la journée ; Les autres luttent contre la lenteur de l’initialisation, le déplacement des points et les coupures de correction. Dans la plupart des cas, la différence ne réside pas dans la qualité du matériel — mais dans l’appariement, la configuration, l’environnement et la procédure de terrain. Ce guide rassembleMeilleures pratiques RTK GNSSpour prévenir ces problèmes, et une section de dépannage symptôme par symptôme pour les diagnostiquer quand ils apparaissent encore. Il est rédigé pour les ingénieurs et les opérateurs de terrain dans les domaines de l’arpentage, de l’agriculture de précision, des opérations UAV, des ports, des aéroports et des sites industriels.
Comment fonctionne le positionnement RTK — et ce que signifie chaque état de solution
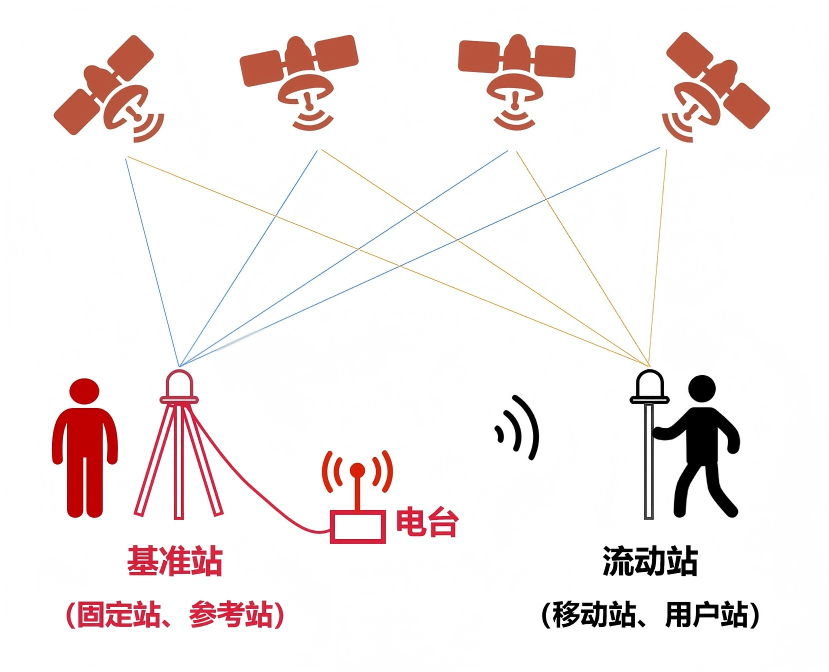
Le positionnement RTK (Cinématique en Temps Réel) combine les observations en phase porteuse d’un récepteur rover avec des données de correction générées par une station de référence à une position connue, ou par un réseau de stations de référence. Parce que la référence et le rover observent les mêmes satellites dans des conditions atmosphériques globalement similaires, les corrections éliminent la majeure partie des erreurs d’orbite et atmosphériques, augmentant la précision d’un mètre à un centimètre en temps réel.
Le rover rapporte l’un des trois états de la solution, et les reconnaître est le point de départ de tout diagnostic.
| État de solution | Ce que cela signifie | Attente de précision typique |
|---|---|---|
| Fixé | Ambiguïtés de phase porteuse résolues ; corrections appliquées de manière constante | Niveau centimètre, adapté aux travaux de niveau topo |
| Flotteur | Ambiguïtés estimées mais pas entièrement résolues | Niveau décimateur et instable ; Inadapté aux enregistrements de précision |
| Point unique | Aucune correction différentielle utilisable n’a été appliquée | Positionnement autonome au niveau mètre |
Une solution stable et fixe est un résultat système, et non une propriété garantie du récepteur. Cela dépend de la géométrie du satellite, de la qualité du signal, de l’intégrité de la correction, de la longueur de base et de l’environnement autour de l’antenne — chaque recommandation ci-dessous protège l’un de ces liens.
Comparez d’abord le récepteur et l’antenne
Le récepteur est le cœur de traitement ; L’antenne est l’entrée du signal. Si leur support de fréquence ne correspond pas, le système ne peut pas fournir ses performances nominales — l’un des problèmes les plus souvent négligés. Trois combinaisons couvrent la plupart des erreurs de terrain :
- Récepteur pleine fréquence + antenne double fréquence :l’antenne ne peut pas transmettre les signaux à haute fréquence (tels que L5/B3) pour lesquels le récepteur est conçu, ce qui fait fonctionner le système en double fréquence et perd le rejet supplémentaire des interférences et la suppression multi-trajets que ces signaux fournissent — visibles le plus sous les arbres, à côté de grands bâtiments ou sur l’eau réfléchissante.
- Récepteur double fréquence + antenne pleine fréquence :les signaux supplémentaires sont reçus mais jamais utilisés, donc le coût, la taille, le poids et la consommation supplémentaires n’apportent aucun gain de précision — une véritable pénalité pour les UAV sensibles au poids et les kits portables.
- La règle générale :capacité de correspondance à la fréquence des deux côtés. Les paires à double fréquence conviennent aux travaux courants municipaux, agricoles et de relevés généraux ; les paires pleine fréquence conviennent à la cartographie des UAV, à la surveillance des corridors et aux opérations portuaires ou aéroportuaires.
Au-delà de la fréquence, gardez les lignes d’alimentation courtes et inspectez les connecteurs pour détecter des dommages ou de l’humidité, et notez ce qui se trouve à moins d’un mètre de l’antenne — les structures métalliques, les toits de cabine, les châssis de drones, les batteries et les contrôleurs de vol déforment tous le motif de l’antenne s’ils sont placés trop près.
Choisissez la bonne source de correction : RTK réseau ou une station de base locale
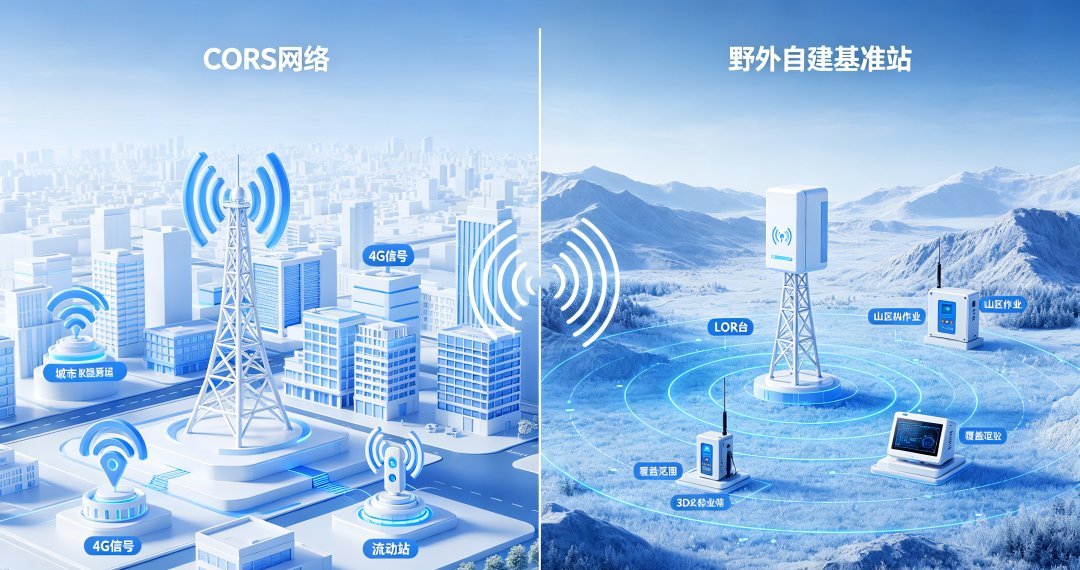
Deux architectures de correction dominent la pratique de terrain, et aucune n’est universellement meilleure. Le bon choix suit la couverture, la communication et la forme de l’œuvre.
| Considération | Réseau RTK | Station de base locale |
|---|---|---|
| Source de correction | Réseau de référence public ou commercial | Récepteur de base déployé par l’utilisateur |
| Communication | Données cellulaires requises | Liaison radio ou liaison de données indépendante |
| Effort de déploiement | Minimal — abonnez-vous et connectez-vous | Installation de base, emplacement et contrôles quotidiens |
| Couverture | Limité par l’empreinte réseau et la latence | Limité par la portée radio, mais indépendant de la couverture cellulaire |
| Utilisation typique | Arpentage urbain, travail sur campus, petites tâches fragmentées | Zones isolées, grandes fermes, longs corridors, installations fixes |
La sélection doit suivre la couverture corrective, la disponibilité des communications, la zone d’exploitation, les exigences de précision et le budget. Certaines opérations utilisent les deux : corrections réseau lorsque la couverture est fiable, une base locale où elle ne l’est pas.
Lors de l’utilisation d’une station de base locale, deux règles correspondantes comptent. Premièrement, le support de fréquence de la station de base devrait égaler ou dépasser celui du rover — une base qui transmet moins de signaux que les traces du rover conduit à des corrections incomplètes et à des corrections instables. Deuxièmement, la base et le rover doivent utiliser des paramètres cohérents de correction du centre de phase de l’antenne ; le mélange des valeurs PCO/PCV provenant de différentes sources introduit un décalage systématique.
Comment la distance de référence influence la performance RTK
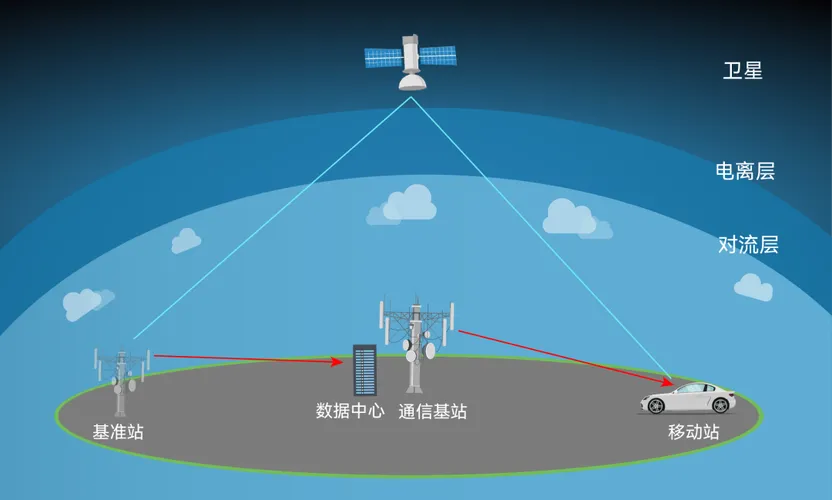
La longueur de référence — la distance entre la station de référence et le rover — est l’un des facteurs les plus constamment sous-estimés de la fiabilité RTK. À mesure que cette distance augmente, l’hypothèse selon laquelle la base et le rover voient des conditions atmosphériques similaires s’affaiblit. L’erreur ionosphérique et troposphérique résiduelle augmente, la résolution de l’ambiguïté devient moins certaine, et l’initialisation prend plus de temps ou échoue plus souvent.
Le taux de dégradation n’est pas un chiffre fixe. Cela dépend de l’activité atmosphérique, de la géométrie et de la visibilité du satellite, de la qualité et du taux de mise à jour des données de correction, de la capacité du récepteur, du terrain et de l’environnement environnant. Il est plus utile de penser en termes d’enveloppes opérationnelles qu’en limite universelle de distance unique : les bases courtes donnent les résultats les plus stables et répétables, les bases modérées restent exploitables pour le travail routinier, et les bases plus longues réduisent progressivement la marge disponible pour des tâches de précision.
Des mesures pratiques en découlent. Utilisez des corrections réseau ou une référence plus proche où le travail exige la plus grande confiance. Sur les grands sites, déployez plusieurs points de référence pour qu’aucun rover ne travaille à la limite éloignée de la couverture. Pour les opérations sensibles à l’erreur — plans d’eau, montagnes, dynamiques à grande vitesse — resserrez la ligne de base de travail et validez sur place. Notez la référence aux côtés des résultats afin que toute question de précision puisse être retracée jusqu’aux conditions.
Dépannage RTK GNSS : Vérifications sur le terrain par symptôme
La plupart des problèmes de terrain se répartissent dans un petit nombre de schémas reconnaissables. Travaillez-les dans l’ordre et changez une chose à la fois — l’erreur la plus courante est d’ajuster plusieurs réglages en même temps et de perdre de vue ce qui a réellement aidé.
Initialisation lente ou échec à atteindre une solution fixe
Causes possibles : éphémérides ou données d’almanach obsolètes après stockage ; obstruction au niveau de l’antenne ; données de correction retardées ou non arrivées ; Longue base. Vérifications recommandées : laisser le récepteur mettre à jour les données satellites sur le réseau avant de quitter le bureau ; Confirmer que l’antenne offre une vue dégagée sur le ciel et n’est pas ombragée par des structures ou par l’opérateur ; vérifier la latence de correction et le format au niveau du rover ; Comparez la base de travail avec ce que le site supporte normalement.
Solution corrigée qui tombe à plusieurs reprises vers le flottant
Causes possibles : lien de correction intermittent ; multipath à partir de surfaces réfléchissantes voisines ; visibilité marginale des satellites ; Puissance instable. Vérifications recommandées : examiner le lien de correction pour détecter les coupures et la latence de réévaluation ; surmonter l’antenne au-dessus des surfaces réfléchissantes ; revoir le nombre de satellites et la géométrie dans le journal du récepteur ; Vérifiez la tension d’alimentation sous charge, car la basse tension apparaît souvent comme un suivi dégradé plutôt qu’un arrêt net.
Dérive de position ou points qui ne se répètent pas entre les sessions
Causes possibles : paramètres de système de coordonnées ou de transformation non fixés entre les tâches ; un point de référence ou une source de correction différent utilisé ; un datum ou un réglage de projection non résolu. Vérifications recommandées : stocker le modèle de paramètres locaux et le réutiliser ; vérifier par rapport à un point connu avant un travail de précision ; confirmer la même configuration de référence entre les sessions ; Notez la source de correction et les paramètres pour chaque tâche.
L’élévation fluctue tandis que la position horizontale semble stable
Causes possibles : la hauteur est le composant le plus sensible aux trajets multiples en basse altitude et aux erreurs atmosphériques résiduelles ; Mouvement dynamique sur une plateforme mobile. Vérifications recommandées : activer l’atténuation multipath ; réduire la dépendance aux satellites à très basse altitude ; utiliser le mélange inertiel sur les plateformes de véhicules et de drones ; Évitez de travailler sur un sol réfléchissant là où un site alternatif existe.
Le lien de correction se connecte mais les données n’arrivent pas correctement
Causes possibles : adresse serveur, port ou point de montage incorrects ; des références obsolètes ; format de correction incompatible ; Congestion réseau. Vérifications recommandées : vérifier les paramètres par rapport aux paramètres actuels du fournisseur plutôt qu’à une ancienne configuration ; tester la connexion avant le déploiement ; confirmer le format de correction accepté par le récepteur ; Vérifiez si le lien est congestionné ou s’il faut simplement redémarrer.
La station de base radioconnectée fonctionne à proximité mais tombe à distance
Causes possibles : congestion des canaux provenant d’autres équipements sur site ; perte excessive de câbles ou connexion endommagée ; des obstacles sur la trajectoire radio ; Les réglages de puissance ne correspondent pas à la distance de travail. Vérifications recommandées : passer à un canal propre ; inspecter les connecteurs pour détecter l’oxydation, l’humidité ou le desserrement ; vérifier l’intégrité des câbles ; Ajustez la puissance d’émission selon l’environnement et vérifiez la hauteur de base de l’antenne.
La précision se dégrade dans des environnements électromagnétiques fortement intenses
Causes possibles : interférences provenant d’équipements électriques à haute puissance, de radars ou de systèmes sans fil ; reflets sur de grandes structures métalliques. Contrôles recommandés : acheminer les câbles d’antenne loin des câbles électriques, moteurs et émetteurs ; éteindre le matériel sans fil non essentiel à proximité ; Envisagez des câbles blindés et des antennes résistantes aux interférences pour des installations permanentes.
Instabilité liée à la température
Causes possibles : température ambiante élevée affectant l’électronique ; capacité de batterie réduite par temps froid ; Dérive thermique dans des enceintes non refroidies. Contrôles recommandés : fournir de l’ombre et de la ventilation en été ; les piles pré-chauffées et préfèrent l’alimentation externe en hiver ; laissez l’équipement atteindre l’équilibre thermique avant de commencer les mesures de précision.
Dégradation chronique sans faute apparente
Causes possibles : infiltration d’eau ou oxydation aux connecteurs d’antenne ; un câble d’alimentation tendu ou tordu ; Une utilisation peu fréquente laissant l’accumulation d’humidité. Vérifications recommandées : inspecter et réinstaller les connecteurs avant chaque chantier ; Stocker le matériel dans des conditions sèches et le mettre sous tension périodiquement ; Remplacez les câbles suspects plutôt que de continuer à déboguer autour d’eux.
Problèmes de qualité des données qui n’apparaissent que plus tard
Causes possibles : points enregistrés alors que la solution convergeait encore ou flottait ; Aucun dossier de conditions. Vérifications recommandées : attendre que la solution se stabilise avant de stocker un point ; Enregistrer l’état de la solution, le nombre de satellites et la latence de correction avec l’enregistrement de l’enquête, afin que toute question ultérieure puisse être répondue à partir des données plutôt que de la mémoire.
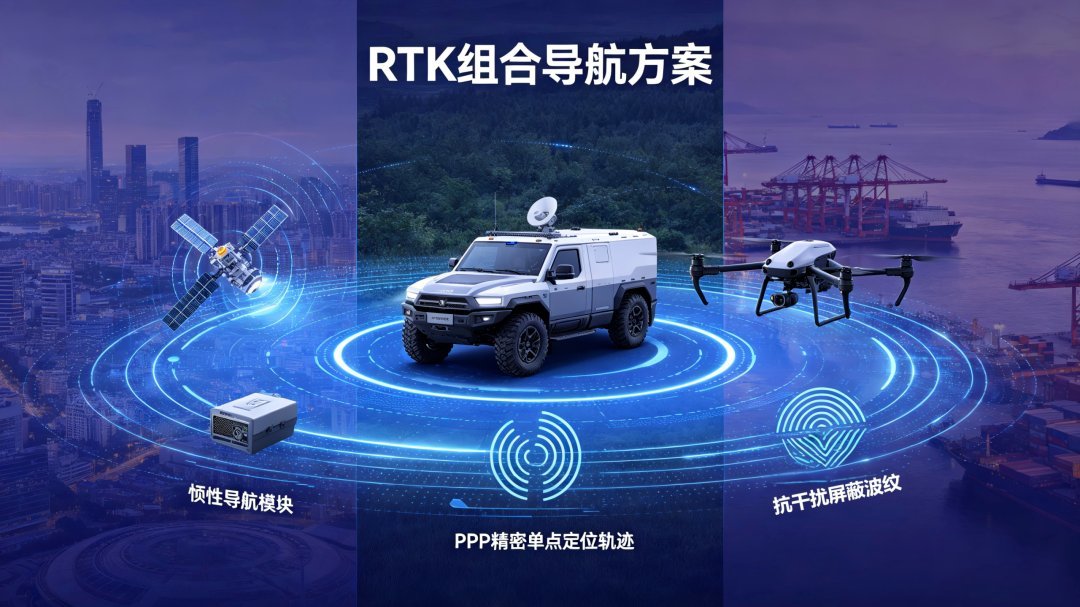
Quand un RTK simple ne suffit pas : assistance IMU, PPP et atténuation des interférences
Le RTK simple présente des points faibles connus : occlusion, signal faible, longues bases et interférences électromagnétiques. Trois technologies complémentaires y répondent, chacune avec ses propres conditions d’utilisation.
RTK avec assistance IMU.Une unité de mesure inertielle maintient une estimation du mouvement lorsque les signaux satellites sont brièvement interrompus — passant sous un pont, volant entre obstacles, travaillant à côté de grandes structures. L’avantage est limité dans le temps : une IMU permet de combler les courtes coupures, elle ne remplace pas la réception satellite, et elle s’éloignera si la panne se poursuit.
PPP pour une exploitation à large secteur.Le positionnement précis utilise des produits précis en orbite et en horloge satellitaire au lieu d’une station de référence proche, ce qui convient aux très longs corridors, aux régions éloignées et au travail en mer. Son compromis est la convergence : une solution PPP nécessite généralement une période d’initialisation avant d’atteindre sa précision déclarée, elle convient donc à un fonctionnement continu plutôt qu’à des tâches courtes et instables. Les approches combinées RTK/PPP utilisent la source disponible et réduisent la dépendance à un flux de correction unique.
Interférence et atténuation des trajets multiples.Les ports, aéroports, postes électriques et sites industriels denses combinent un fort bruit électromagnétique à une réflexion abondante des métaux. Les récepteurs et antennes conçus pour le rejet des interférences et la suppression des trajets multiples offrent des solutions plus stables dans ces contextes, mais le matériel n’est qu’une partie de la solution : l’emplacement des antennes, le routage des câbles loin des équipements électriques et une planification minutieuse des fréquences comptent tout autant.
Meilleures pratiques RTK GNSS qui empêchent la plupart des problèmes de terrain
Le diagnostic est plus facile lorsque les mêmes défauts sont évités dès le départ. Ces habitudes couvrent la majorité des problèmes récurrents de terrain :
- Gérez bien l’électricité.La basse tension coupe rarement un récepteur ; Cela provoque discrètement moins de satellites suivis, des corrections retardées et des transitions de flottement. Commencez avec une batterie pleine, laissez quelques minutes chauffer et converger, emportez des pièces de rechange pour le travail toute la journée, et privilégiez l’alimentation externe par temps froid.
- Installez l’antenne avec précaution.Montez-le verticalement avec une vue dégagée sur le ciel, loin du métal, et gardez les câbles d’alimentation aussi courts que possible. Sur les drones, placez l’antenne sur le dessus de la cellule, à l’abri des batteries et des contrôleurs de vol. La plupart des problèmes de précision observés remontent à l’installation.
- Configurez les corrections avant le jour de travail.Vérifiez l’adresse du serveur, le port, le point de montage et les identifiants par rapport aux paramètres actuels du fournisseur, testez la connexion avant de sortir, et observez la latence de correction — des corrections constamment latentes signifient qu’il est temps de redémarrer la liaison ou de changer de source.
- Connaissez vos états de solution.N’enregistrez que les données avec une solution fixe. Les solutions flottantes sont instables au niveau décimétrique et les solutions à point unique sont au niveau du mètre sans bénéfice différentiel. Attendre la convergence après le démarrage ; Si la correction continue de tomber, améliore le placement de l’antenne ou change le lien de correction plutôt que de faire la journalisation de toute façon.
- Laissons les choses se régler.Quand la solution atteint fixe, attendez quelques secondes avant d’enregistrer. Évitez de collecter des points en cas de vent fort, avec le poteau en mouvement, ou avec des personnes qui ombragent l’antenne.
- Installez correctement les stations de base.Une base est le point de référence de précision pour toute la tâche : choisissez un endroit avec une vue complète sur le ciel, loin des bâtiments, de l’eau et du métal réfléchissant, et évitez de la monter trop bas. Pour les sites récurrents, marquez un point de base permanent afin que l’erreur de configuration quotidienne disparaisse. Laissez le récepteur converger avant de diffuser des corrections.
- Gérer les problèmes d’élévation et de chemins multiples.Si les hauteurs augmentent alors que la position de l’avion semble correcte, activez la mitigation multitrajectoire, gardez les satellites à haute altitude dans la solution, et utilisez le mélange inertiel sur les plateformes dynamiques — la hauteur est le composant le plus sensible près du sol réfléchissant et des pentes.
Habitudes d’entretien qui évitent les défauts chroniques
Beaucoup de problèmes RTK tenaces sont des problèmes de maintenance déguisés. Vérifiez les connecteurs d’antenne pour détecter une infiltration d’eau et une oxydation avant chaque intervention — un connecteur qui se dégrade lentement ressemble à une perte de précision inexpliquée. Allumez périodiquement le matériel stocké pour garder les planches sèches et en bonne santé. Et lorsqu’un récepteur inactif depuis des mois se répare lentement, mettez à jour ses données éphémérides sur le réseau avant le travail sur le terrain — les données satellitaires obsolètes sont le coupable habituel, pas un défaut.
Gardez les paramètres de coordonnées fixes entre les sessions. Si des points répétés dérivent au jour le jour, la cause habituelle est un ensemble de paramètres de transformation non fixé ou une réinitialisation automatique entre les démarrages — enregistrez le modèle local et vérifiez un point connu avant chaque tâche.
Conseils rapides par secteur
- Cartographie des drones :Privilégiez les paires récepteur-antenne pleine fréquence pour la stabilité dynamique, et vérifiez que l’antenne est montée hors de la cellule.
- Agriculture :Les champs ouverts avec des routes régulières conviennent à un système bifréquence économique avec un lien radio pour les corrections base-machine.
- Ports et aéroports :les métaux lourds, les EMI puissants et les gros équipements mobiles nécessitent des configurations résistantes aux interférences, des antennes externes et des limites de base disciplinées.
- Travail de terrain sur l’énergie et les chemins de fer :Dans les zones sans couverture réseau, une station de base radio-reliée auto-construite couvre le corridor ; pour des parcours très longs, évaluer les services de correction en réseau ou basés sur des PPP.
Conclusion
La performance RTK fiable est une propriété du système. Elle commence avec du matériel adapté à l’application, continue avec un récepteur, une antenne et une source de correction correctement appariées, et dépend du choix d’une méthode de fonctionnement adaptée au site — corrections réseau, base locale, assistance inertielle ou PPP selon les conditions. Lorsque des problèmes apparaissent, faites les vérifications des symptômes dans l’ordre plutôt que de remplacer le matériel par essais et erreurs. Ceux-ciMeilleures pratiques RTK GNSSne nécessitent pas d’équipements plus coûteux — ils nécessitent la bonne configuration pour le travail, appliquée de manière cohérente.
Si vous intégrez un positionnement de haute précision dans votre propre équipement, explorez ceux de JUMPSTARModules RTK de haute précision, Récepteurs et systèmes RTKetAntennes GNSS, ou contactez notre équipe technique pour discuter de la configuration qui correspond à votre application.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


