












Si vous spécifiez unModule GNSS RTKPour un drone, un robot, un traceur ou une console portable d’arpentage, la valeur de précision à la première page de la fiche technique est la moins utile à ce sujet. Chaque module sérieux de cette classe fait la publicité d’un RTK de niveau centimètre. Ce qui distingue les pièces qui contiennent une fixation dans votre montage de celles qui ne le font pas, c’est si le module peut atteindre et maintenir une solution fixe dans les conditions réelles dans lesquelles votre produit fonctionne — vue partielle du ciel, un cadre vibrant, un rail d’alimentation partagé, un lien de correction qui tombe pendant quelques secondes.
Ce guide suit l’ordre dans lequel les ingénieurs prennent généralement ces décisions : ce que signifie réellement la revendication de précision, quelles six spécifications décident du choix, comment associer un module à un type de plateforme, et ce qu’il faut vérifier avant de soumettre la conception sur un circuit imprimé.
Ce que promet réellement le « RTK de niveau centimètre »
Quelle est la précision d’un module GNSS RTK en usage réel ?
Un module RTK fournit une solution de position, et la qualité de cette solution est un état, pas une propriété fixe. Le récepteur indique dans quel État il se trouve. Conception en fonction de l’État, pas du numéro principal :
| État de solution | Précision horizontale | Comment l’utiliser |
|---|---|---|
| Point unique (sans corrections) | Niveau mètre | Bonne pour localisation d’actifs, inutile pour guidance ou surveillance |
| DGPS / différentiel de code | Submètre | Un plan B, pas une cible de conception |
| Flotteur RTK | Niveau décimétrique | Considérez comme « pas encore fixé » — ne laissez pas la logique de contrôle l’envahir |
| RTK fixé | Niveau centimétrique | Le seul état que votre spécification de précision devrait citer |
La règle pratique : votre firmware doit lire l’état de la solution à partir du flux NMEA et faire passer un gate de tout comportement dépendant de la précision. Un module qui rapporte fixe 95 % du temps et flotte pour les 5 % restants est un produit très différent d’un module qui rapporte fixe 60 % du temps — même si les deux citent le même chiffre en centimètres. Demandez aux fournisseurs le taux fixe dans des conditions de ciel définies, pas seulement la précision au fix.
Pourquoi le terme « +1 ppm » compte plus que le chiffre principal
Les spécifications de précision RTK portent un terme dépendant de la distance. Une note indiquée 1,0 cm + 1 ppm signifie 1 cm d’erreur fixe plus 1 mm pour chaque kilomètre de référence entre le rover et la station de référence. À une base de 10 km, ce second terme ajoute environ 1 cm ; à 30 km, environ 3 cm. La documentation du module JUMPSTAR indique la même relation dans un langage plus clair — la précision se dégrade d’environ 1 cm pour chaque 10 km de distance de la station de base.
La conséquence pour la conception : si votre produit fonctionne sur une large zone, la base fait partie de votre budget de précision, pas un détail environnemental. Localiser la station de référence, ou utiliser un service de correction réseau dense, permet de retrouver une précision réelle plus grande que de passer à un module plus coûteux.
Six spécifications qui déterminent le choix
La plupart des comparaisons de modules RTK restent bloquées sur la précision car c’est le chiffre le plus facile à trouver. Ces six critères déterminent si la pièce survit au contact avec vos contraintes mécaniques, électriques et de production :
| Spécification | La question à poser | Le compromis que vous faites |
|---|---|---|
| Bandes et constellations | L1 monobande, ou L1+L5 / multi-constellation ? | Plus de bandes coûtent plus de courant et de cartes de base, mais la fixation maintient bien mieux avec un ciel partiel |
| Taille et puissance | Quel secteur du conseil et quel budget actuel existent ? | Les plus petites pièces utilisent le courant le plus faible, mais intègrent souvent moins de front RF |
| Interfaces | Comment les corrections arrivent-elles et les positions en ressortent-elles ? | Un second UART dédié au RTCM évite la contestation du protocole |
| Intégration des antennes | Antenne intégrée ou externe via un connecteur RF ? | L’intégration supprime le travail de disposition RF ; l’externe permet de choisir le placement et le gain |
| Il est temps de réparer d’abord | Combien de temps après l’allumage avant la réparation ? | L’initialisation rapide est importante pour les arrêts et les redémarrages fréquents |
| Update rate | 1 Hz, 10 Hz ou 20 Hz ? | Des débits plus élevés nécessitent une livraison de correction plus rapide et une bande passante hôte plus grande |
Ai-je besoin d’un système monobande ou double bande ?
Jugez cela à la vue du ciel, pas à l’ambition. Si l’antenne voit la majeure partie du ciel — UAV en champ ouvert, en haute altitude, marine — un module L1 monobande bien mis en œuvre atteint une solution fixe de manière fiable et coûte moins cher en parties et en courant. Si le produit fonctionne à côté des bâtiments, sous la canopée des arbres ou près de surfaces réfléchissantes, la seconde bande en a le coût : elle offre au récepteur un observable indépendant pour résoudre les ambiguïtés, et réduit le temps passé en flottant.
Un raccourci utile : comptez à quelle fréquence votre appareil sera privé d’un ciel ouvert. Un rover d’exploration utilisé dans les champs est un candidat à bande unique. Un robot de livraison travaillant le long de la façade d’un bâtiment ne l’est pas.
Combien d’espace et d’énergie puis-je lui donner ?
Les modules RTK de cette classe couvrent un ordre de grandeur dans les deux dimensions. Les plus petits mesurent environ 16 × 12 mm et fonctionnent à environ 20 mA ; les pièces d’antenne intégrées plus grandes occupent des empreintes de classe 40 mm et consomment entre 100 et 220 mA. Les deux sont légitimes — la question est de savoir quelle contrainte contraint votre produit.
Pour un traceur à piles qui doit durer des semaines, la partie faible courant est la seule vraie option et vous concevez l’antenne autour de cela. Pour un appareil alimenté par le secteur ou un véhicule, le courant est presque gratuit et vous devriez le dépenser pour plus de bandes et une meilleure interface.
Quelle interface porte les corrections, et laquelle la position ?
Sous-préciser cela est l’une des erreurs d’intégration les plus courantes. Un module RTK doit faire deux choses en même temps : émettre une sortie de position (NMEA ou protocole binaire) vers votre hôte, et accepter une entrée de correction (RTCM 3.x) d’une radio, d’un modem ou d’un client réseau. Sur un seul UART, ces deux flux sont en concurrence à moins que votre hôte ne soit prudent avec la planification et le buffering.
Les modules qui exposent un second port série dédié à l’entrée RTCM éliminent complètement le problème — les corrections entrent en continu tandis que le port principal reste libre pour la configuration et la sortie de position. Si votre lien de correction est un client NTRIP cellulaire plutôt qu’une radio, vérifiez que le débit de bauds par défaut du module sur ce port est suffisant pour le message RTCM que vous souhaitez envoyer.
L’antenne doit-elle être intégrée au module ?
Une antenne intégrée élimine le routage des traces RF, l’adaptation d’impédance, la sélection des connecteurs et la plupart des risques de conformité liés à votre conception. C’est une véritable accélération pour les équipes sans expérience en RF, et pour les produits où le module peut être posé avec une vue dégagée sur le ciel.
Une antenne externe l’emporte lorsque le placement importe : lorsque le module doit rester dans un boîtier métallique, lorsque l’antenne doit être montée sur un mât ou un toit, à l’écart de l’électronique, ou lorsque vous avez besoin d’un schéma de gain spécifique comme une antenne hélicoïdale pour un UAV qui s’incline pendant le vol. Si vous allez vers l’externe, prévoyez le connecteur, la perte de câble et le plan de masse — la précision de la fiche technique du module suppose une antenne compétente, pas seulement une antenne.
À quelle vitesse parvient-ils à une solution fixe ?
Le temps pour la première réparation est généralement indiqué pour un démarrage à froid avec un bon ciel. Pour les produits alimentés en continu — une station de base, une machine fixe — cela importe peu. Pour les produits qui réveillent, réparent et veillent — un tracker qui rapporte une fois par heure, une console portable utilisée de manière intermittente — il domine l’expérience utilisateur.
Les technologies d’initialisation instantanée RTK réduisent les solutions fixes à démarrage à froid en quelques secondes, et cette capacité vaut la peine d’être payée précisément dans le cas du cycle de service. Demandez à quel niveau le chiffre a été mesuré : un démarrage chaud avec des éphémérides récentes et un démarrage à froid lors d’une nuit éteinte sont des tests différents.
Quel taux de mise à jour la plateforme a-t-elle besoin ?
Les applications statiques ou lentes sont parfaitement desservies par 1 Hz. Tout ce qui se déplace suffisamment vite pour que le décalage de position ait de l’importance — un UAV à vitesse de croisière, un véhicule à vitesse d’autoroute, un bras robotisé — nécessite 10 Hz, et les plateformes à haute dynamique peuvent en vouloir 20 Hz.
Deux contraintes accompagnent les taux plus élevés. Premièrement, le lien de correction doit suivre le rythme : une radio à faible bande passante qui alimente confortablement des corrections à 1 Hz peut ne pas supporter 10 Hz. Ensuite, tous les modules ne supportent pas le taux supérieur sur le firmware standard — le fonctionnement à 20 Hz sur certaines pièces nécessite un firmware spécifique, donc vérifiez avant de concevoir autour de cela.
Adaptation du module GNSS RTK à la plateforme
Les quatre modules ci-dessous sont organisés selon la contrainte qui détermine généralement leur sélection, et non selon le prix ou la précision. Chacun résout un problème d’ingénierie différent.
Quel module RTK convient à un tracker alimenté par batterie ou à un appareil compact ?
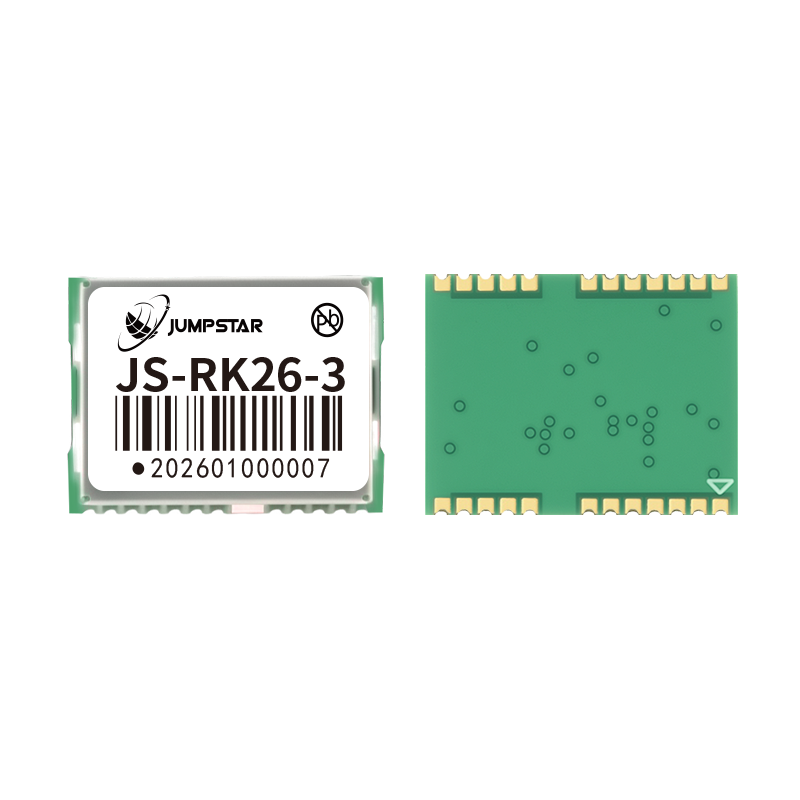
JS-RK26-3 — Ultra-compact, ultra-faible consommation
- Précision RTK : 1,0 cm + 1 ppm CEP horizontal, 1,5 cm + 1 ppm CEP vertical
- Empreinte 16,2 × 12,2 × 2,3 mm ; courant typique 20 mA à 3,3 V
- Courant de veille 14 μA à 3,3 V pour une longue autonomie de la batterie
- Interfaces : UART, I2C, TIMEPULSE (PPS), RESET_N, VCC_RF, sauvegarde VBAT
- Fonctionne avec des antennes passives ou actives (gain actif 15–30 dB recommandé)
- Température de fonctionnement et de stockage de −40 °C à +85 °C
Choisissez ceci lorsque la surface du plateau et l’énergie sont les contraintes de liaison : objets portables, trackers d’actifs, pods de capteurs, tout ce qui doit dormir la plupart du temps. Son standby de 14 μA est le chiffre d’activation — le module peut maintenir son domaine de secours actif pendant que l’hôte dort, ce qui rend possible une refixation rapide après un événement d’éveil.
Quel module RTK corrige le plus rapidement et ne nécessite pas de conception RF ?
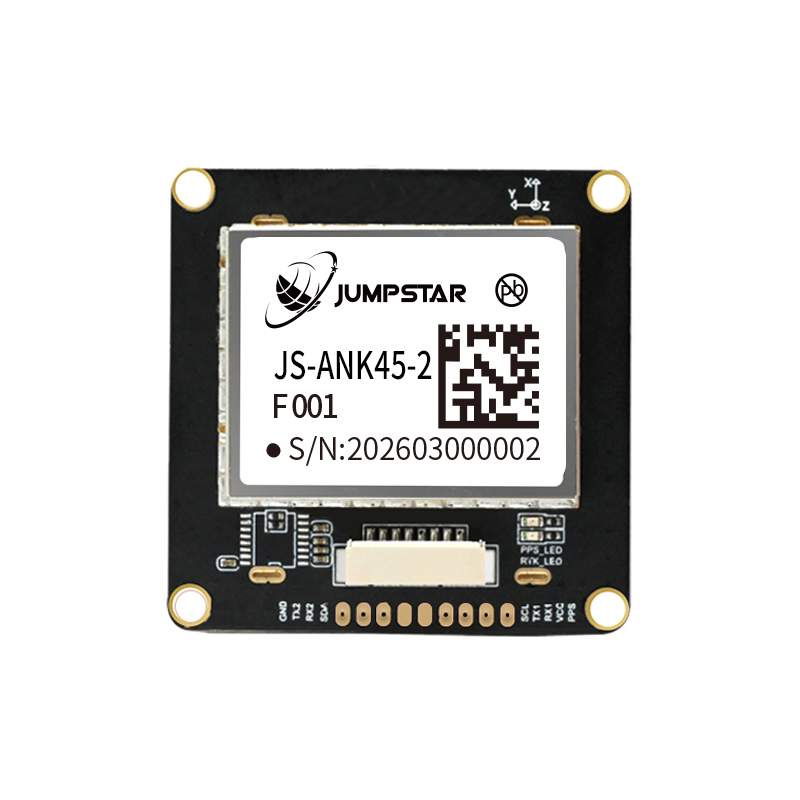
JS-ANK45-2 — Antenne intégrée, RTK instantané
- Initialisation instantanée du RTK : atteint généralement la solution fixe en moins de 5 secondes
- Antenne passive à gain élevé intégrée, ainsi que TCXO embarqué, LNA, filtre SAW et RTC intégrés
- 1408 super canaux avec unités dédiées anti-interférences
- Interfaces : UART (TTL), RS232 et I2C, avec variantes configurables
- Options du magnétomètre : IST8310 par défaut, QMC5883L ou VCM5883 sélectionnables
Choisissez cela lorsque votre équipe n’a pas de capacité de disposition RF, ou lorsque le produit s’alimente fréquemment et ne peut pas attendre une convergence conventionnelle. L’antenne intégrée, le TCXO, le LNA, le filtre SAW et le RTC font que le module est proche d’un sous-système de positionnement à insertion directe — le travail sur le circuit imprimé se réduit à l’alimentation, à la masse et à deux lignes de signal.
Quel module RTK convient à un produit en production en série ?
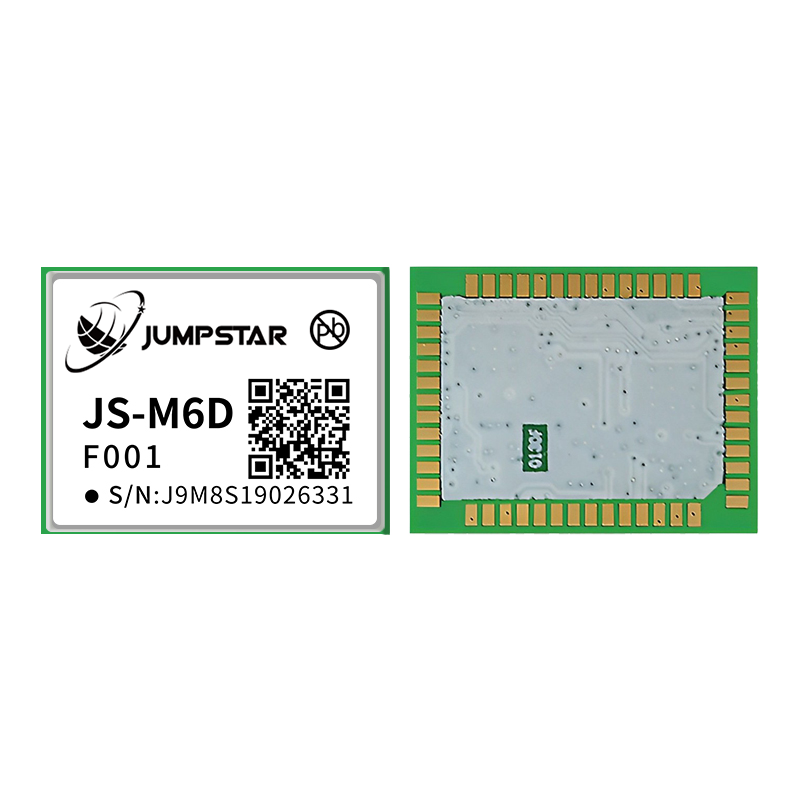
JS-M6D — Multi-bande complète, prêt SMT
- Précision RTK : 2 cm + 1 ppm horizontale dans une ligne de base de 30 km
- Six points de fréquence : GPS/QZSS L1+L2, GLONASS G1+G2, BDS B1I+B2I, Galileo E1+E5b
- Boîtier LGA 22.0 × 17.0 × 2,4 mm, SMT standard pick-and-place and reflow
- Courant typique 105 mA à 3,3 V, pic 130 mA ; alimentation de secours 1,8–3,6 V
- Démarrage à chaud sous 1 seconde, démarrage à froid assisté par AGNSS sous 3 secondes
- Détection intégrée de l’antenne ouverte/court-circuit et contrôle de la puissance de l’antenne
Choisissez ceci lorsque le design va vers une ligne SMT et que le produit sera expédié en grand nombre. Deux caractéristiques comptent de manière disproportionnée à grande échelle : le boîtier LGA gère le pick-and-place standard et le reflow sans assemblage manuel, et la détection d’antenne ouverte/court-circuit transforme une défaillance de champ qui nécessiterait autrement un diagnostic de laboratoire en un drapeau que l’hôte peut signaler.
Quel module RTK possède une fixation où le ciel est partiellement bloqué ?
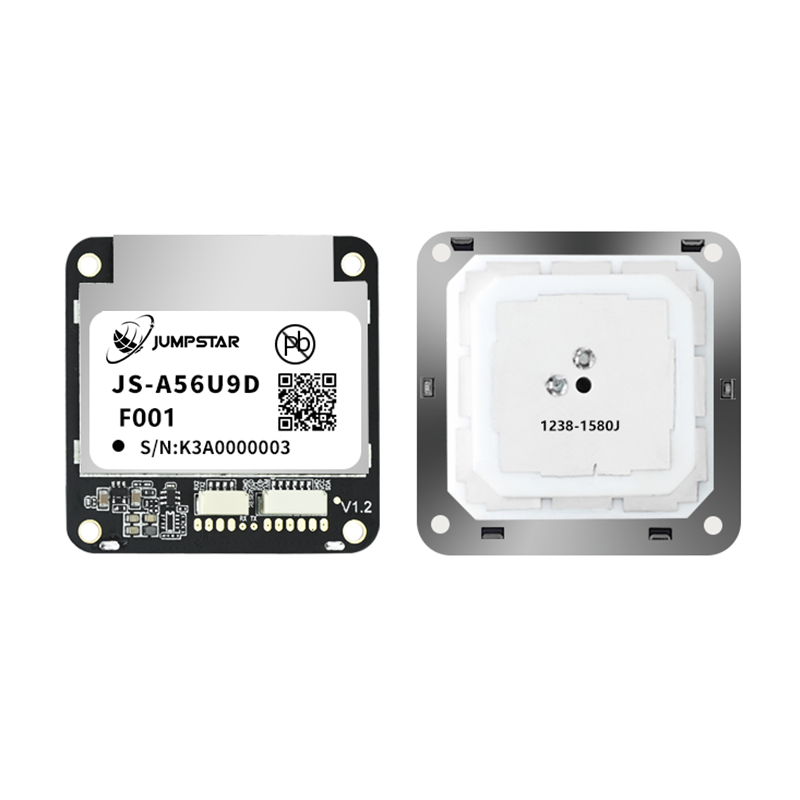
JS-A56U9D — Double UART, réglage Urban-Canyon
- Fonctionne en mode station de base et rover
- UART1 pour la communication hôte (UBX, NMEA, RTCM) ; UART2 dédié à RTCM3 et NMEA
- Antenne intégrée à gain élevé — aucun composant RF externe requis
- Architecture multi-bande avec suivi multi-constellation concurrent maintient un taux fixe élevé sous obstruction partielle
Choisissez cette option pour les véhicules, les équipements routiers et les robots urbains — partout où la vue du ciel est régulièrement découpée par les bâtiments ou le feuillage. Le second UART dédié est l’avantage structurel : les corrections s’écoulent en continu sur leur propre port tandis que le port hôte reste disponible, ce qui est exactement l’arrangement qu’un client NTRIP a besoin en cellulaire.
Et si la plateforme avait aussi besoin d’un cap ?
Un seul module RTK vous donne une position, pas une orientation. Si votre plateforme doit savoir dans quelle direction elle pointe — un amarrage AGV, une machine agricole suivant une ligne, un véhicule port aligné sur un conteneur — vous avez besoin de deux antennes sur une base connue et d’un récepteur qui calcule le vecteur entre elles. C’est une catégorie de produit différente : un panneau d’origine à double antenne plutôt qu’un module RTK unique. JUMPSTAR’sTableaux de tête et de positionnementsont conçus pour ce travail, et la précision que vous obtenez dépend bien plus de la longueur de base et de la qualité de montage que du récepteur lui-même.
Vérifications d’intégration avant de vous engager
Quatre questions ont tendance à surgir tard, car changer le module est coûteux. Demandez-leur avant la mise en page :
- D’où viennent les corrections ?Un service de correction réseau a besoin d’une couverture cellulaire et d’un forfait de données ; Une station de base locale a besoin de quelqu’un pour la localiser, l’alimenter et la mesurer. De nombreux déploiements finissent par utiliser les deux, la base locale n’étant que lorsque la couverture réseau échoue.
- Où l’antenne se place-t-elle physiquement ?La précision du module suppose une vue dégagée du ciel et un plan de sol sain. Du métal à quelques centimètres de l’antenne, un cadre en fibre de carbone au-dessus, ou une batterie à côté vous coûtera un temps de disponibilité de solution fixe.
- Que se passe-t-il lors d’une coupure de correction ?Décidez à l’avance si l’hôte recule pour flotter, pour la fusion des capteurs en calcul exact, ou vers la dernière position connue. Modules dans leZone de tir à compte mortExistent précisément parce que les tunnels et le parking souterrain font de cela un cas courant pour les véhicules, pas l’exception.
- Comment allez-vous vérifier la précision en production ?Planifiez le test : un point de référence arpenté, une période d’observation définie et un taux fixe enregistré. Sans cela, vous n’avez aucun moyen de distinguer un problème de module d’un problème d’antenne sur une unité retournée.
Par où commencer dans la gamme JUMPSTAR
JUMPSTAR construit le module, la carte et l’antenne, donc le choix dépend généralement de la contrainte liée plutôt que du fournisseur à utiliser. Trois points d’entrée couvrent la plupart des projets :
- Modules RTK de haute précision— pièces de niveau centimètre pour l’arpentage, le contrôle des machines, la robotique et les travaux sur les UAV.
- Modules de précision standard— la bonne réponse lorsque la demande a besoin d’un emplacement plutôt que d’une orientation, et que le budget actuel domine.
- Cartes de positionnement RTK— cartes intégrées avec antenne et interfaces sur un seul porte-avions, pour les équipes souhaitant un sous-système de positionnement plutôt qu’un composant.
Si votre exigence de précision est déterminée par le comportement de l’antenne plutôt que par la capacité du récepteur — stabilité du centre de phase, rejet multipath, diagramme de gain — commencez par lePortée des antennes GNSSà la place. Dans les applications à ciel marginal, le choix de l’antenne déplace davantage le taux fixe que le choix du module.
Conclusion
Spécifier unModule GNSS RTKCela se résume à quatre décisions, dans cet ordre. Premièrement, décidez sur quel état de solution votre produit peut réellement agir — et concevez le firmware pour lire cet état plutôt que de supposer des centimètres. Deuxièmement, identifier la contrainte de liaison entre taille, courant, nombre de bandes, intégration de l’antenne, vitesse d’initialisation et taux de mise à jour ; Un module qui gagne sur la contrainte que vous n’avez pas est un mauvais échange. Troisièmement, confirmez que le plan d’interface contient des corrections et des positions sans contestation. Quatrièmement, vérifiez qu’un produit réel existe pour transporter l’antenne et le lien de correction que vous venez de spécifier.
Le chiffre de précision est le résultat de ces décisions, pas l’entrée qu’elles apportent. Les équipes qui les traitent dans cet ordre aboutissent à un module qui contient une solution fixe sur le terrain ; Les équipes qui commencent à partir du titre de la fiche technique trouvent généralement l’écart lors de l’intégration, lorsque la fermeture est la plus coûteuse.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


