












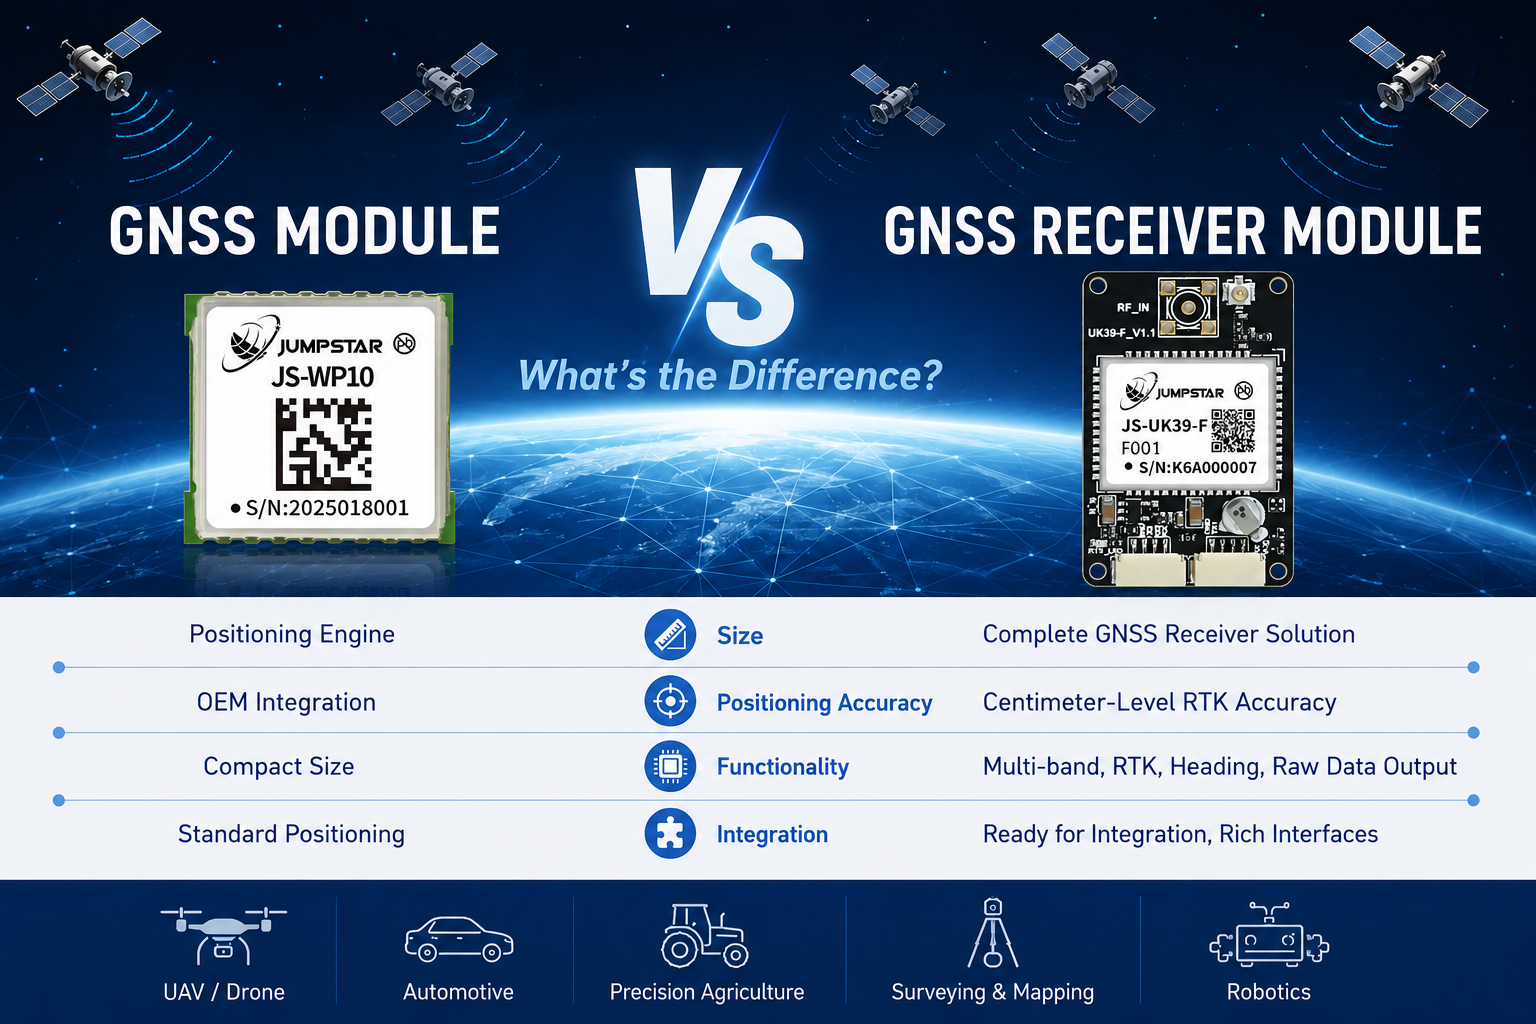
Lorsque les ingénieurs OEM et les intégrateurs de systèmes commencent à évaluer le matériel de positionnement GNSS pour leurs produits, l’une des premières questions qu’ils rencontrent est la suivante : dois-je utiliser un module GNSS, ou ai-je besoin d’un module récepteur GNSS ? Les termes semblent similaires, et de nombreux fournisseurs les utilisent de manière interchangeable, mais les deux représentent des niveaux fondamentalement différents d’intégration matérielle, de capacité de traitement du signal et de performance de positionnement.
Choisir la mauvaise solution peut signifier surdimensionner un simple dispositif de suivi avec du matériel RTK inutile, ou pire, concevoir un système autonome de précision autour d’un module GNSS basique qui ne peut pas fournir la précision exigée par l’application. La décision concerne bien plus que la seule liste de documents. Cela influence la conception de votre matériel, l’effort du firmware, le budget énergétique, le coût du produit et, en fin de compte, votre temps de mise sur le marché.
Cet article s’appuie sur l’expérience réelle de l’intégration pour expliquer ce qui distingue unModule GNSSde unModule récepteur GNSS, lorsque unModule récepteur RTK GNSSdevient nécessaire, et comment décider quel niveau de matériel de positionnement convient à votre application. Nous utiliserons des exemples de produits concrets issus deJUMPSTAR GNSSPour ancrer chaque concept dans du matériel réel, mais le cadre décisionnel s’applique quel que soit le fournisseur finalement choisi.
Qu’est-ce qu’un module GNSS ?
AModule GNSSest un composant de positionnement compact et intégré conçu pour l’intégration directe dans un produit OEM. Pensez-y comme un moteur de navigation satellite autonome sur un petit circuit imprimé. Il comprend un chipset GNSS, une interface RF et les composants passifs nécessaires montés sur une seule carte, prêts à être soudés sur la carte imprimée principale du système hôte ou connectés via une interface standard.
Caractéristiques clés d’un module GNSS
- Format compact— mesurant généralement moins de 15 mm × 15 mm, ces modules occupent un espace minimal sur la carte et s’intègrent facilement dans des conceptions limitées en espace.
- Faible consommation d’énergie— optimisé pour un fonctionnement alimenté par batterie, avec un courant typique de consommation de plusieurs dizaines de milliampères lors du suivi continu.
- Réception en groupe unique— la plupart des modules GNSS embarqués fonctionnent sur la bande L1, offrant une précision de positionnement de 2 à 3 mètres en conditions de ciel ouvert.
- Intégration OEM prête— les interfaces de communication standard telles que l’UART, l’I²C ou le SPI permettent une connexion directe à un microcontrôleur hôte.
- Support pour toutes les constellations— les modules modernes suivent simultanément GPS, GLONASS, BeiDou et Galileo, améliorant la fiabilité des corrections et le temps de réparation initiale.
Un module GNSS nécessite une antenne externe connectée via un pad d’entrée RF ou un connecteur U.FL. Le système hôte est responsable de la gestion de l’alimentation, de l’analyse des données (NMEA ou protocole binaire), et de tout traitement applicatif des données de position. Le module lui-même gère l’acquisition, le suivi et le calcul de position des satellites en interne.
Exemple : module GNSS embarqué JUMPSTAR JS-WP10
Le JS-WP10 illustre à quoi ressemble en pratique un module GNSS embarqué typique. Mesurant seulement 10,5 × 9,7 mm, il offre un positionnement de précision standard à un taux de mise à jour de 5 Hz avec 210 canaux d’acquisition et de suivi. Il supporte la réception simultanée sur les quatre grandes constellations de la bande L1, atteignant une précision de positionnement autonome d’environ 2,0 mètres.
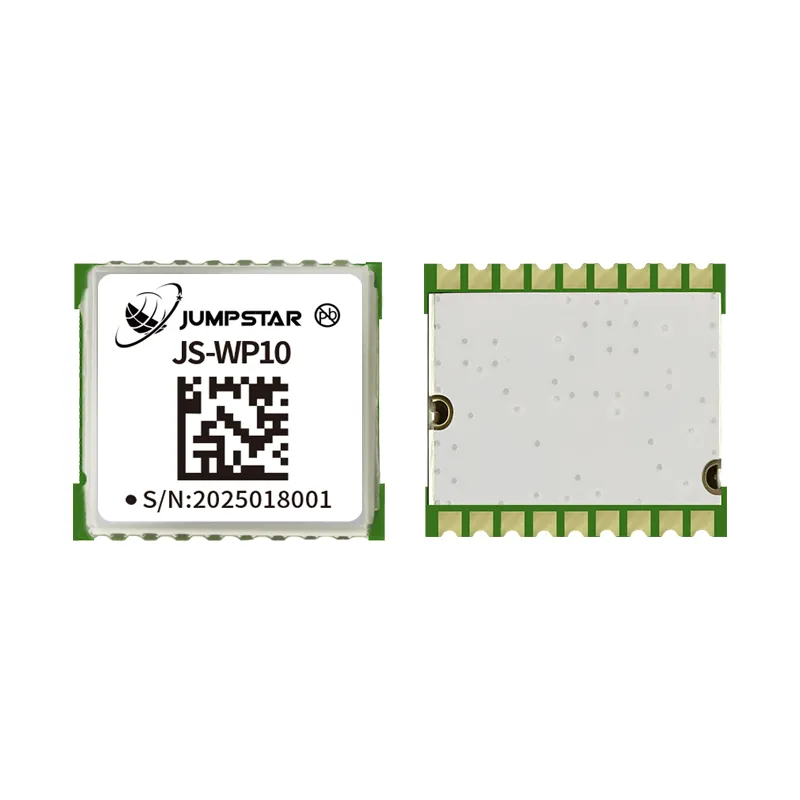
Module GNSS embarqué JS-WP10
Module GNSS L1 de précision standard avec 210 canaux, un taux de mise à jour de 5 Hz et une réception simultanée sur toutes les constellations. Compact 10,5 × 9,7 mm de format conçu pour une intégration directe des OEM dans les drones, les appareils IoT et l’électronique grand public.
Voir les détails du produit →Un ingénieur intégrant le JS-WP10 n’a besoin que de fournir une antenne, une alimentation stable de 3,3V et une connexion UART au MCU hôte. Les phrases NMEA arrivent au débit en bauds configuré, et le firmware hôte analyse la latitude, la longitude, l’altitude et la vitesse. L’effort d’intégration se mesure en jours, pas en semaines. Cette simplicité fait des modules GNSS embarqués le choix par défaut pour les applications nécessitant un positionnement fiable sans la complexité d’un traitement de correction à haute précision.
Qu’est-ce qu’un module récepteur GNSS ?
AModule récepteur GNSS— en particulier unModule récepteur RTK GNSS— représente une avancée significative en matière d’intégration matérielle, de capacité de traitement du signal et de précision de positionnement. Alors qu’un module GNSS de base assure un positionnement autonome dans la plage de 2 à 3 mètres, un module récepteur GNSS RTK offre une précision au niveau du centimètre en appliquant des corrections cinématiques en temps réel aux mesures de phase porteuse.
Qu’est-ce qui différencie un module récepteur RTK GNSS ?
Un module récepteur GNSS RTK s’appuie sur les fondations d’un module GNSS standard mais ajoute plusieurs capacités critiques permettant un positionnement à haute précision :
- Réception multifréquence— au lieu de seulement L1, ces modules suivent simultanément les signaux L1/L2 (et parfois L5). Le fonctionnement à double fréquence permet au module de calculer et de compenser le délai ionosphérique, qui est la principale source unique d’erreur de positionnement GNSS.
- Suivi en phase porteuse— au-delà des mesures de pseudo-portée (phase de code), les modules RTK suivent la phase de la porteuse des signaux GNSS. Cela permet des mesures de portée bien plus précises, essentielles pour le positionnement au niveau du centimètre.
- Traitement de correction RTCM— le module accepte les données de correction au format RTCM provenant d’une station de base ou d’un réseau NTRIP et applique des corrections différentielles en temps réel pour résoudre les ambiguïtés entières dans les mesures de phase porteuse.
- Fonctionnement bimode base/Rover— de nombreux modules récepteurs RTK peuvent être configurés soit comme station de base (corrections d’émission), soit comme rover (réceptionnant et appliquant les corrections), offrant une flexibilité de déploiement.
- Nombre plus élevé de canaux— les canaux dédiés de recherche et de suivi gèrent la charge de calcul supplémentaire du traitement du signal multifréquence et multi-constellation.
Exemple : module récepteur JUMPSTAR JS-UK39-F RTK GNSS
Le JS-UK39-F démontre ce qu’un module récepteur RTK GNSS de qualité production offre. Il fonctionne sur les fréquences L1 et L2 à travers les constellations GPS, GLONASS, BeiDou et Galileo, avec 192 canaux de recherche et 60 canaux dédiés au suivi. La précision du positionnement RTK atteint 1 cm + 1 ppm horizontalement, avec un taux de mise à jour allant jusqu’à 25 Hz. La sensibilité s’étend à -167 dBm pour le suivi, permettant des performances fiables dans des environnements difficiles où un module standard perdrait le verrouillage.

Module récepteur JS-UK39-F RTK GNSS
Module de positionnement RTK au niveau centimètre avec support double fréquence L1/L2, 192 canaux de recherche + 60 de suivi, sensibilité de suivi de -167 dBm, taux de mise à jour de 25 Hz, et fonctionnement Base/Rover en double mode. Conçu pour la navigation UAV, l’agriculture de précision, l’arpentage et les systèmes autonomes.
Voir les détails du produit →L’intégration du JS-UK39-F demande plus d’efforts de conception qu’un module de base. L’ingénieur doit gérer le flux de données de correction (généralement arrivé via un lien de communication séparé tel que la radio 4G ou UHF), mettre en œuvre l’analyse et le transfert RTCM vers le module, et gérer la configuration du module pour l’exploitation de la base ou du rover. La récompense de cette complexité supplémentaire est une précision de positionnement supérieure de deux ordres de grandeur : des centimètres au lieu des mètres. Pour les applications où la précision de positionnement détermine directement la valeur du produit — guidage de machines autonomes, mesures de niveau d’arpentage, trajectoires de vol précises des UAV — ce compromis n’est pas seulement justifié ; C’est essentiel.
Module GNSS vs Module récepteur GNSS : Différences clés
Le tableau ci-dessous résume les différences d’ingénierie critiques entre un module GNSS standard et un module récepteur GNSS RTK. Utilisez ceci comme référence rapide lors de l’évaluation du matériel pour un nouveau design.
| Paramètre | GNSS Module | Module récepteur RTK GNSS |
|---|---|---|
| Intégration matérielle | Chipset + interface RF sur une seule carte ; Le MCU hôte gère la logique applicative | Moteur GNSS complet avec traitement multi-bandes RF, RTK et gestion des données de correction intégré |
| Précision du positionnement | 2–3 mètres (autonome) | 1 cm + 1 ppm (RTK fixe) |
| Soutien des fréquences | L1 uniquement (bande simple) | L1/L2 double fréquence ; certains supportent L5 |
| Capacité RTK | Non disponible | Oui— Entrée de correction RTCM, suivi de la phase porteuse, résolution d’ambiguïté |
| Données de correction | Aucune exigence | RTCM depuis la station de base ou le distributeur NTRIP requis pour le fonctionnement RTK |
| Nombre de chaînes | ~200 recherche + suivi combinés | 192+ canaux de recherche plus 60+ canaux de suivi dédiés |
| Sensibilité | Suivi typiquement de -165 à -162 dBm | -167 dBm de sensibilité de suivi ; Meilleure acquisition du signal dans les environnements à signaux faibles |
| Update Rate | 1–10 Hz typique | Jusqu’à 25 Hz ; prend en charge les applications à haute dynamique |
| Base/Rover Mode | Non supporté | Oui— configurable comme station de base ou rover |
| Complexité du développement | Low— antenne + puissance + UART ; Sortie NMEA prête à l’utilisation | Moyen à Élevé— gestion des données de correction, protocole RTCM, gestion de configuration requise |
| Consommation d’énergie | 30–80 mW typique | 200–500 mW typique (traitement supplémentaire et chaînes RF doubles) |
| Applications typiques | Suivi d’actifs, capteurs IoT, drones grand public, appareils portables | Équipements de topographie, véhicules autonomes, agriculture de précision, navigation UAV, robotique |
| Coût | Faible — coût minimal de la liste de matériaux et d’efforts d’intégration | Plus élevé — reflète du matériel supplémentaire, du firmware et des performances supplémentaires |
Point clé
Si votre application nécessite une précision supérieure à 1 mètre, vous envisagez presque certainement un module récepteur RTK GNSS. Un module GNSS standard ne peut physiquement pas atteindre ce niveau de précision, quelle que soit la qualité de l’antenne ou l’optimisation du firmware.
Module GNSS vs RTK Module récepteur GNSS : Différences d’architecture matérielle
Comprendre les différences architecturales entre ces deux solutions aide les ingénieurs à mieux planifier la conception de leur système. Les exigences d’intégration diffèrent considérablement tant au niveau matériel que du firmware.
Architecture standard des modules GNSS
Un module GNSS standard implémente une chaîne de signal simple :
- Entrée d’antenne— antenne passive ou active connectée via U.FL ou pad de soudure.
- Filtre SAW + LNA— filtrage passe-bande et amplification à faible bruit des signaux GNSS L1.
- Interface RF + processeur de bande de base— conversion vers le bas du signal, acquisition et suivi.
- Calcul de position— le firmware embarqué calcule le PVT (Position, Vitesse, Temps) à partir de mesures de pseudo-distance.
- Sortie série— phrases NMEA ou protocoles binaires spécifiques au fournisseur envoyés au MCU hôte via UART/I²C/SPI.
Du point de vue du système hôte, le module GNSS est essentiellement un périphérique. Le MCU hôte lit le flux série, extrait les champs dont il a besoin, et alimente les données dans l’application. Il n’y a pas de données de correction à gérer, pas de station de base à configurer, et aucune résolution d’ambiguïté à surveiller. L’architecture du système est simplement :
Antenne GNSS → module GNSS → MCU hôte → Application
Architecture du module récepteur GNSS RTK
Un module récepteur GNSS RTK nécessite une architecture système plus sophistiquée. Au-delà de la chaîne de signal GNSS standard, elle ajoute plusieurs couches de traitement critiques :
- Interface RF multibande— chaînes RF séparées pour L1 et L2 (et L5 lorsque cela est supporté), chacune avec filtrage et amplification dédiés.
- Traitement du signal parallèle— le processeur de bande de base gère simultanément le suivi de phase de code et de phase porteuse sur toutes les bandes de fréquences et constellations actives.
- Moteur RTK— c’est le facteur clé de différenciation. Le moteur RTK applique les données de correction aux mesures de phase porteuse, résout les ambiguïtés entières et produit la solution RTK fixe.
- Interface de données de correction— le module doit recevoir les données de correction RTCM d’une source externe (station de base, lanceur NTRIP ou liaison radio). Cela arrive généralement par un canal de communication séparé.
- Production à haut débit— Données de position, de vitesse et d’attitude corrigées RTK à 10–25 Hz pour soutenir les applications dynamiques.
L’architecture système d’une solution RTK ajoute un chemin de correction externe :
Module récepteur GNSS → RTK → MCU hôte → Application
↑ Données de correction (RTCM via 4G/UHF/NTRIP)
Cette complexité supplémentaire a des implications pratiques pour l’équipe de conception. L’ingénieur matériel doit ajouter un modem de correction (module 4G ou radio UHF) à la liste de base. L’ingénieur du firmware doit implémenter l’analyse et le transfert des messages RTCM, gérer la connectivité client NTRIP et gérer le mode de fonctionnement du récepteur (base vs. rover) ainsi que la configuration. L’équipe de validation doit tester le temps d’acquisition de la fixation RTK, la performance de réacquisition et la précision sous différentes distances de référence et conditions environnementales.
Quand devriez-vous choisir un module GNSS ?
Un module GNSS standard est le bon choix lorsque vos exigences de candidature se situent dans ces limites :
Une précision de positionnement de 2 à 3 mètres suffit
Si votre produit doit savoir sur quelle rue se trouve un véhicule, sur quel champ un nœud capteur est déployé, ou l’emplacement approximatif d’un encapsulé, un module GNSS standard offre une précision largement suffisante. Des applications comme la télématique de flotte, les trackers d’actifs et les capteurs environnementaux IoT fonctionnent bien dans cette plage de précision.
L’autonomie de la batterie est une préoccupation majeure
Les modules GNSS embarqués consomment nettement moins d’énergie que les modules récepteurs RTK — généralement entre un cinquième et un dixième du courant. Pour les appareils alimentés par batterie qui doivent fonctionner pendant des mois ou des années entre chaque charge, les économies d’énergie d’un module standard sont décisives. Le JS-WP10, par exemple, peut entrer en modes de suivi à faible consommation qui prolongent considérablement la durée de vie de la batterie tout en maintenant des mises à jour périodiques de position.
L’espace des PCB et le coût de la NOM sont fortement limités
Les modules GNSS standards avec une empreinte inférieure à 12 mm × 12 mm s’intègrent même dans les conceptions les plus limitées en espace. Avec un nombre minimal de composants externes — généralement juste une antenne, des condensateurs de découplage et un condensateur de secours pour le RTC — la surface totale du circuit imprimé et le coût de la BOM restent faibles.
Le calendrier de développement est ambitieux
L’intégration d’un module GNSS standard est un processus bien compris. La plupart des modules produisent par défaut des phrases NMEA, et les conceptions de référence, les notes d’application et les ressources communautaires sont largement disponibles. Un ingénieur embarqué expérimenté peut avoir un module produisant des corrections de position fiables sur un prototype de PCB en une seule journée de travail.
Meilleur choix
Les applications typiques des modules GNSS standards incluent des drones grand public avec une fonctionnalité RTH (Return to Home) de base, des balises de suivi d’actifs, des nœuds capteurs agricoles, des colliers de suivi de la faune, et tout appareil IoT où connaître la position à quelques mètres correspond au cas d’usage.
Quand faut-il choisir un module récepteur RTK GNSS ?
Un module récepteur RTK GNSS devient nécessaire lorsque l’application exige une précision de positionnement qu’un module standard ne peut fondamentalement pas fournir. Voici les scénarios où RTK est la bonne décision :
Il faut une précision au niveau du centimètre
Les équipements de topographie, le contrôle des machines de construction et les systèmes de guidage d’agriculture de précision nécessitent tous une précision de positionnement dans la fourchette de quelques centimètres. Un écart de même 10 à 20 centimètres rend ces systèmes inutilisables pour leur usage prévu. Le JS-UK39-F offre une précision RTK de 1 cm + 1 ppm, ce qui correspond au niveau de précision dont dépendent les géomètres et les systèmes de contrôle mécanique professionnels.
Votre application fonctionne dans des environnements à détection de signal
Les canyons urbains, la canopée arborée et les structures métalliques proches créent des multiples trajets et une atténuation des signaux. Les modules récepteurs RTK avec une sensibilité au suivi de -167 dBm et un support multifréquence peuvent maintenir le verrouillage et produire des corrections fiables dans des conditions où les modules standards subissent des coupures fréquentes. Le fonctionnement à double fréquence permet également une correction ionosphérique qui améliore la précision lors des périodes d’activité solaire élevée.
Le produit doit fonctionner à la fois comme base et rover
Certaines applications nécessitent le même matériel pour fonctionner soit comme station de base, soit comme rover, selon le déploiement. Les équipes de relevé, par exemple, peuvent configurer une unité comme station de base temporaire tandis que d’autres fonctionnent comme rovers. Des modules comme le JS-UK39-F supportent le fonctionnement en double mode, éliminant ainsi la nécessité de concevoir et de stocker deux SKU matériels distincts.
Des performances dynamiques élevées sont requises
Les UAV volant à 15–20 m/s, les véhicules terrestres autonomes naviguant à grande vitesse, et les systèmes robotiques exécutant des manœuvres rapides nécessitent des mises à jour de position à des débits nettement supérieurs à 10 Hz. Les modules récepteurs RTK prennent généralement en charge des débits de sortie de 20 à 25 Hz, fournissant les données de position à faible latence et haute précision que les contrôleurs de vol et les systèmes de navigation exigent pour des boucles de contrôle stables.
Important
Les modules récepteurs RTK GNSS ne sont pas simplement des « modules GNSS plus précis ». Ce sont fondamentalement des plateformes matérielles différentes, construites autour d’une architecture de traitement du signal différente. La décision d’en utiliser un doit dépendre de l’importance de la précision au niveau du centimètre, du traitement multifréquence ou du support de la correction RTK pour la fonction principale du produit.
Quand avez-vous besoin d’une solution complète de récepteur RTK ?
Il existe un troisième niveau dans la hiérarchie matérielle de positionnement GNSS, au-delà des modules embarqués : lesolution complète de récepteur RTK. Il s’agit d’un dispositif entièrement intégré, prêt pour l’enceinte, qui regroupe un moteur RTK, un RF multibande, un modem de données de correction et des interfaces externes en une seule unité. Il se situe au sommet de la pyramide d’intégration :
Module GNSS → Module récepteur GNSS RTK → solution complète de récepteur RTK
Les solutions complètes de récepteur sont le bon choix pour les applications où des performances maximales sont requises et où l’effort d’ingénierie pour intégrer et certifier une solution au niveau du module n’a pas de sens économique. Ils sont particulièrement adaptés à :
- Navigation autonome par drones et UAV— où le cap à double antenne, l’anti-brouillage et l’anti-usurpation sont obligatoires pour un fonctionnement sûr au-delà de la ligne de vue visuelle.
- Robotique et véhicules terrestres autonomes— où les données de position et d’attitude à latence ultra-faible sont directement alimentées dans des algorithmes de contrôle en temps réel.
- Systèmes professionnels de topographie— lorsque le récepteur est l’instrument de mesure principal et doit respecter les normes de précision de qualité d’arpentage dès la sortie de la boîte.
- Prototypage rapide et production à faible volume— lorsque le coût NRE de l’intégration au niveau du module dépasse la prime unitaire d’un récepteur complet.
Exemple : récepteur professionnel JUMPSTAR X43H-AH RTK
Le X43H-AH illustre ce qu’apporte une solution complète de récepteur RTK. Il dispose de 789 canaux matériels pour un traitement du signal tout-constellation, multifréquence (L1/L2/L5), une capacité de tête à double antenne et une précision horizontale RTK de 0,6 cm + 0,5 ppm. Conçu pour les systèmes autonomes, il intègre une protection anti-brouillage et anti-usurpation ainsi qu’une sortie position à latence ultra-basse allant jusqu’à 20 Hz.
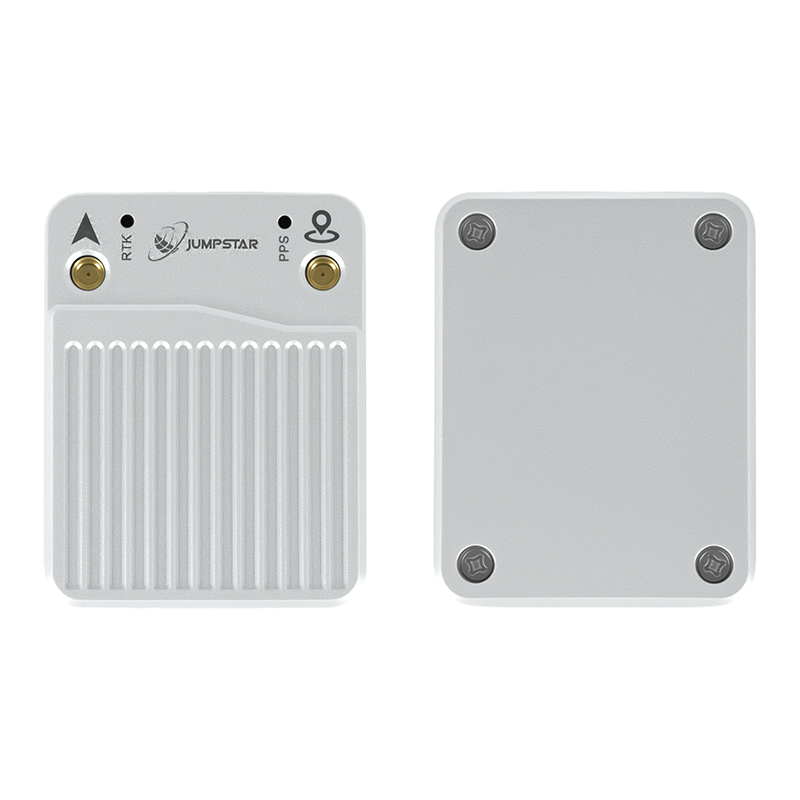
Solution professionnelle de récepteur RTK X43H-AH
Système de positionnement RTK complet avec 789 canaux matériels, support multifréquence L1/L2/L5, tête à double antenne, précision RTK de 0,6 cm + 0,5 ppm, protection anti-brouillage et anti-usurpation, et sortie à latence ultra-basse. Conçu pour la navigation UAV, la robotique et l’intégration de systèmes autonomes.
Voir les détails du produit →La décision entre intégrer un module ou déployer un récepteur complet se résume à un compromis entre l’investissement en ingénierie et le coût unitaire. L’intégration des modules nécessite plus d’efforts de conception initial mais entraîne un coût de MA par unité en volume plus bas. Une solution complète de récepteur réduit le délai de mise sur le marché et élimine le risque d’intégration, à un coût matériel unitaire plus élevé. Pour de nombreux développeurs de systèmes autonomes, le délai de développement réduit et la validation des performances d’une solution complète en font la voie privilégiée.
Comment choisir la bonne solution GNSS
Choisir le bon matériel de positionnement GNSS pour votre produit nécessite de passer en revue quatre points clés de décision. Répondre honnêtement à chacune d’elles en fonction de vos exigences de produit vous orientera vers le bon niveau de solution.
1. Définir vos exigences de précision
C’est le filtre le plus important. Si votre produit peut fonctionner avec une précision de 2 à 3 mètres, un module GNSS standard est presque certainement le bon choix — il sera plus petit, moins cher et plus simple à intégrer. Si vous avez besoin d’une précision inférieure à un mètre pour la navigation au niveau de la voie ou un guidage précis, vous avez besoin au minimum d’un récepteur compatible DGNSS ou SBAS. Si vous avez besoin d’une précision au niveau du centimètre pour le relevé, le contrôle de la machine ou le fonctionnement autonome, le RTK est non négociable.
- Positionnement standard (2–3 m)→ Module GNSS
- Positionnement sous mesure→ Module récepteur GNSS avec SBAS/DGNSS
- Positionnement RTK au niveau centimétrique→ Module récepteur GNSS RTK ou récepteur RTK complet
2. Considérer les exigences d’intégration
Combien de ressources de conception et de développement disposez-vous pour l’intégration GNSS ? Une approche au niveau module nécessite la conception matérielle, le développement du firmware et la validation. Une solution complète de récepteur réduit l’intégration au montage mécanique, au câblage électrique et à la configuration des interfaces de données. Soyez réaliste quant à la capacité et à l’expertise de votre équipe.
3. Évaluer l’environnement applicatif
L’environnement d’exploitation influence à la fois la sensibilité requise et le besoin de support multifréquence. Les applications opérant en ciel ouvert avec une bonne visibilité satellite peuvent atteindre leurs objectifs de précision avec un matériel plus simple. Les applications en milieu urbain, sous la canopée des arbres ou près de surfaces réfléchissantes nécessitent une meilleure sensibilité, une correction ionosphérique multifréquence et éventuellement des dispositifs anti-bourrage.
- Ciel ouvert, dynamique stationnaire ou basse dynamique→ module GNSS standard peut suffire.
- Canyons urbains, obstruction partielle→ module récepteur multi-constellation et à sensibilité plus élevée recommandé.
- Environnements industriels à forte interférence→ récepteur RTK avec protection anti-bourrage et anti-usurpation.
4. Considérer les ressources et le calendrier de développement
L’intégration d’un module GNSS nécessite généralement 2 à 4 semaines d’efforts d’ingénierie pour une équipe embarquée compétente, ainsi que l’accord et la validation de l’antenne. Un module récepteur GNSS RTK ajoute la gestion des données de correction, l’implémentation du client NTRIP et la validation des performances RTK — attendez-vous à 6 à 12 semaines pour une conception prête à la production. Une solution complète de récepteur RTK peut être intégrée en quelques jours, ce qui en fait la voie la plus rapide vers le marché.
Solutions de positionnement GNSS JUMPSTAR
JUMPSTAR fournit du matériel de positionnement GNSS à travers les trois niveaux de la pyramide d’intégration, permettant aux clients OEM de sélectionner le niveau de solution correspondant aux exigences de leur application et aux ressources de développement :
- Modules GNSS embarqués— composants de positionnement compacts et à faible consommation d’énergie pour une intégration directe OEM. Adapté aux appareils IoT, drones grand public, trackers d’actifs et toute application où la précision standard et l’impact minimal des bases de composition sont prioritaires.
- Modules récepteurs RTK GNSS— modules de positionnement multifréquences au niveau du centimètre avec support de correction RTK, fonctionnement base/rover double mode et sortie 25 Hz. Conçu pour les équipements de topographie, l’agriculture de précision, la navigation UAV et les systèmes autonomes.
- Solutions professionnelles de récepteurs RTK— systèmes de positionnement complets, prêts pour l’enceinte, avec 789 canaux, double tête d’antenne, protection anti-brouillage et anti-usurpation, et sortie à latence ultra-basse. Idéal pour les UAV autonomes, la robotique et les applications professionnelles de topographie.
La clé pour choisir la bonne solution est de comprendre où se situe votre application dans le spectre précision vs intégration.Parcourez la gamme complète de produitsoucontactez l’équipe d’ingénierie de JUMPSTARpour discuter de vos besoins spécifiques.
Questions fréquemment posées
Quelle est la différence entre un module GNSS et un module récepteur GNSS ?
Un module GNSS est un composant de positionnement embarqué de base qui assure un positionnement autonome avec une précision de 2 à 3 mètres grâce à la réception à bande unique (L1). Un module récepteur GNSS, en particulier un module récepteur RTK GNSS, ajoute la prise en charge multifréquence, le suivi de la phase porteuse, le traitement de correction RTCM et un fonctionnement en double mode base/rover, permettant une précision de positionnement au niveau du centimètre. Le module récepteur offre une capacité de traitement du signal nettement supérieure et nécessite des données de correction externes pour le fonctionnement RTK.
Un module récepteur GNSS RTK est-il plus précis qu’un module GNSS standard ?
Oui, d’environ deux ordres de grandeur. Un module GNSS standard atteint généralement une précision autonome de 2 à 3 mètres. Un module récepteur RTK GNSS atteint 1 cm + 1 ppm sous des conditions fixes RTK. Cette amélioration de précision provient du suivi à double fréquence de la phase porteuse et du traitement de correction différentielle en temps réel — des capacités que les modules GNSS standards ne possèdent pas.
Les modules GNSS ont-ils besoin d’un processeur externe ?
Oui. Les modules GNSS produisent des données de position (généralement au format NMEA) via une interface série, mais ils nécessitent un microcontrôleur hôte pour analyser les données, gérer la configuration du module et intégrer les informations de positionnement dans l’application. Le MCU hôte gère la gestion de l’alimentation, les protocoles de communication et tout traitement spécifique à l’application.
Quelle solution GNSS est la meilleure pour les applications UAV ?
Cela dépend du profil de mission du drone. Les drones grand public et amateurs effectuant des fonctions de base de retour à la maison peuvent utiliser un module GNSS standard. Les UAV professionnels effectuant des relevés de précision, des inspections autonomes ou des pulvérisations agricoles nécessitent un module récepteur GNSS RTK pour une précision au niveau du centimètre. Les UAV autonomes fonctionnant au-delà de la ligne de vue peuvent nécessiter une solution complète de récepteur RTK avec un cap à double antenne et une protection anti-brouillage pour une navigation critique pour la sécurité.
Quand devrais-je choisir le positionnement RTK plutôt que le GNSS standard ?
Choisissez RTK lorsque la fonction principale de votre application dépend d’une précision de positionnement supérieure à 1 mètre. Cela inclut l’arpentage et la cartographie, l’agriculture de précision (auto-direction et contrôle de section), le guidage de machines de construction, la navigation autonome des véhicules, ainsi que toute application où une erreur de positionnement de quelques dizaines de centimètres compromettrait la performance ou la sécurité du produit.
Les modules récepteurs GNSS peuvent-ils être intégrés dans des produits OEM ?
Absolument. Les modules récepteurs RTK GNSS sont spécifiquement conçus pour l’intégration OEM. Ils sont généralement fournis sous forme de produits au niveau de la carte pouvant être montés à l’intérieur de l’enceinte du système hôte, connectés au MCU hôte via des interfaces série standard. Les principales considérations supplémentaires de conception par rapport à un module de base sont la liaison de communication de données de correction et les besoins accrus en puissance et en surface du circuit imprimé.
Quelle est la différence entre un module GNSS et une carte OEM ?
Les termes sont parfois utilisés de manière interchangeable, mais les modules GNSS sont généralement des composants embarqués plus petits, moins coûteux, avec des capacités de positionnement de base et des interfaces externes minimales. Les cartes OEM sont des récepteurs RTK plus grands et plus performants, avec des entrées/sorties plus riches, des taux de mise à jour plus élevés et un firmware de qualité survey. Une carte OEM est plus proche d’une solution de récepteur complète que d’un module GNSS basique, et elle nécessite généralement moins de traitement côté hôte qu’une intégration au niveau du module.
Ai-je besoin d’une station de base pour que RTK fonctionne ?
Oui, le positionnement RTK nécessite une source de données de correction. Cela peut être une station de base physique que vous installez à un emplacement connu, un service RTK réseau (NTRIP) accessible via Internet, ou un réseau local CORS (Station de référence en fonctionnement continu). Les données de correction sont transmises au format RTCM et doivent être transmises au module récepteur GNSS RTK via un lien de communication tel que 4G cellulaire, radio UHF ou Wi-Fi.
Ressources connexes :
•Produits JUMPSTAR GNSS— Parcourez l’ensemble du portefeuille de produits
•Contact JUMPSTAR— Discutez de votre projet avec un ingénieur applicatif
•Fiche technique JS-WP10— Module GNSS de précision standard
•Fiche technique JS-UK39-F— Module récepteur RTK GNSS
•Fiche technique X43H-AH— Solution professionnelle de récepteur RTK
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


