












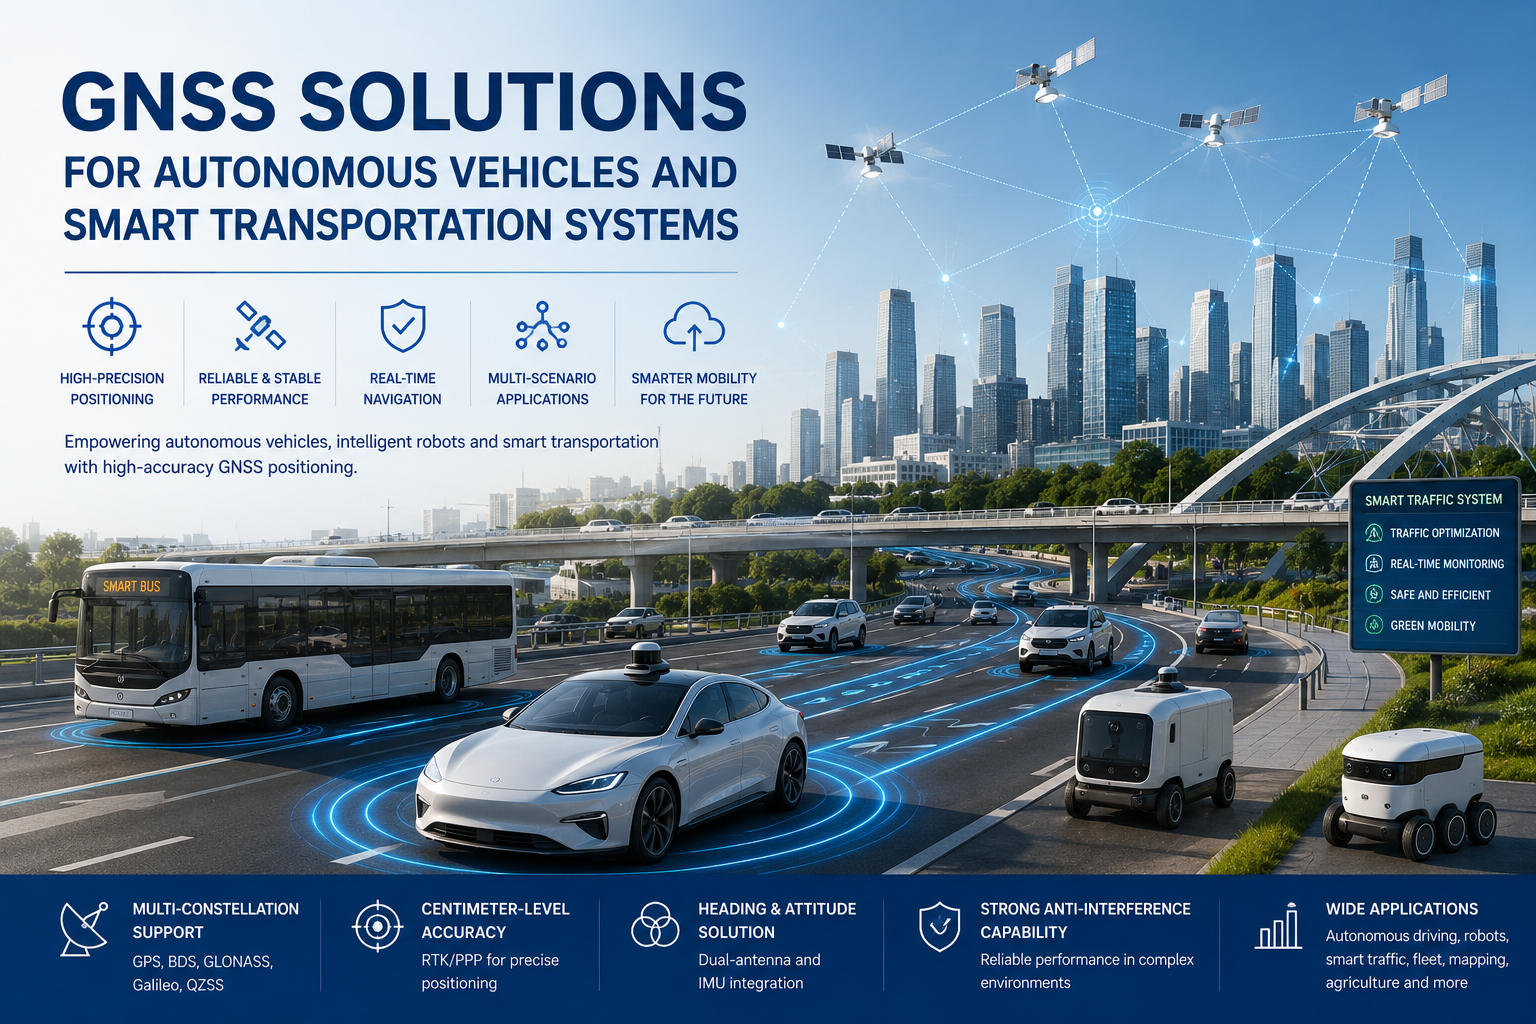
Les véhicules autonomes, les robots mobiles autonomes (AMR), les tondeuses à gazon autonomes, les systèmes de transport intelligents et les véhicules logistiques automatisés passent de projets pilotes à un déploiement commercial. Ces plateformes doivent savoir où elles se trouvent, vers quelle direction elles font face et comment elles se déplacent — de manière fiable et en temps réel. Des coordonnées GPS approximatives ne suffisent pas pour qu’un robot suive un itinéraire, qu’un tracteur maintienne une rangée dans un champ, ou qu’un véhicule reste dans la voie sur une route publique.
C’est pourquoi les technologies de positionnement de haute précision — RTK, réception multi-constellation et multifréquence, cap à double antenne et navigation assistée par IMU — deviennent des blocs de construction standards pour les plateformes autonomes.Solutions GNSS pour véhicules autonomesCombinez ces technologies dans un système de positionnement qui fournit des informations sur la position, le cap, la vitesse et le mouvement à des taux de mise à jour sur lesquels le système de contrôle peut agir. Pour les OEM et les intégrateurs de systèmes, comprendre comment ces technologies fonctionnent ensemble est la première étape pour choisir le bon matériel.
Pourquoi les véhicules autonomes ont besoin de plus que le GPS standard
Le GNSS standard de qualité grand public rapporte une position avec une précision de niveau compteur. Pour une plateforme autonome, cela est rarement suffisant. Les limites apparaissent rapidement dans les environnements réels :
- Les bâtiments réfléchissent les signaux satellites et créentErreurs multipathcela déplace la position rapportée de plusieurs mètres.
- Les arbres, ponts et autres obstacles bloquent les signaux satellites et dégradent la fixation.
- Les tunnels et les structures de stationnement provoquent des pannes complètes du GNSS, même si elles sont brèves.
- Les canyons urbains peuvent produire des positions instables et de saut même lorsque le ciel est nominalement visible.
- Un véhicule autonome a besoinInformations sur les caps, pas seulement la latitude et la longitude — savoir où vous êtes n’est pas la même chose que savoir où vous pointez.
La gravité de ces effets varie selon l’environnement. Dans les zones urbaines denses, les trajectoires multiples et les blocages peuvent dominer le bilan d’erreur, comme l’illustre une étude de cas deNavigation par véhicules autonomes dans les canyons urbains. C’est pourquoi les plateformes autonomes combinent le GNSS de haute précision avec des capteurs de cap et la navigation inertielle plutôt que de s’appuyer sur une seule source de positionnement.
RTK GNSS pour le positionnement des véhicules au niveau centimétrique
Le positionnement cinématique en temps réel (RTK) utilise les données de correction provenant d’une station de base ou d’un réseau de correction pour supprimer les erreurs partagées dans les mesures satellites. Le résultat est une précision de positionnement au niveau du centimètre, ce qui modifie ce qu’un véhicule peut faire :
- Suivi de chemin à haute précision.Un véhicule peut suivre un itinéraire prédéfini avec une répétabilité au niveau du décimètre ou du centimètre.
- Positionnement répétable.Les opérations qui doivent revenir à la même ligne ou au même point — comme un tracteur travaillant sur un champ — peuvent être reproduites cycle après trajet.
- Opération au niveau de la voie.Les véhicules automatisés peuvent distinguer les voies et maintenir une position latérale constante.
RTK est particulièrement précieux pour les tracteurs autonomes, les robots mobiles et les véhicules automatisés suivant des itinéraires prédéfinis. Le moteur de correction et l’interface RF sont généralement fournis par du matériel tel que celui de JUMPSTARModules RTK de haute précision, tandis que le choix de la source de correction — station de base, RTK réseau ou PPK — dépend de la zone de déploiement, comme expliqué dansMéthodes de correction RTK versus PPK. Il convient d’énoncer clairement cette limitation : RTK a besoin d’un lien de correction fiable et d’une visibilité raisonnable du ciel, il ne peut donc pas garantir une précision continue au niveau du centimètre dans tous les environnements à lui seul.
GNSS à double antenne pour un cap précis
Un véhicule autonome doit répondre à deux questions en même temps :où suis-jeetDans quelle direction suis-je tournée. La position répond à la première ; La tête répond à la seconde. Une seule antenne GNSS détermine la position, mais unGNSS à double antenneLa configuration mesure la base entre deux antennes et dérive directement le cap à partir des observations en phase porteuse.
Le cap à double antenne offre des avantages pratiques pour les plateformes autonomes :
- Cap précis même à l’arrêt ou à très basse vitesse, où les estimations basées sur roues et gyroscopes dérivent.
- Dépendance réduite aux capteurs magnétiques, qui sont perturbés par les moteurs, batteries et structures en acier.
- Une orientation plus fiable du véhicule pour la direction, la planification du parcours et l’évitement des obstacles.
- Une référence stable qui supporte la fusion des capteurs avec des données inertielles.
Pour la direction et la navigation autonomes, le GNSS à double antenne est un complément solide au positionnement RTK. Offres JUMPSTARCartes GNSS à double antennepour ce rôle ; Si la plateforme a besoin d’un cap fiable, une seconde antenne est généralement un meilleur investissement qu’un magnétomètre.
GNSS + IMU pour la continuité de la navigation
Aussi bien que le GNSS fonctionne en ciel ouvert, les signaux deviennent faibles ou indisponibles dans certaines situations : tunnels, parkings, zones urbaines denses, routes arborées, bâtiments et environnements industriels. Pour un véhicule autonome, une panne de deux secondes peut suffisant pour perdre la position dans la voie ; Une coupure de dix secondes peut arrêter la mission.
Combiner le GNSS avec une unité de mesure inertielle (IMU) — parfois appeléGNSS/INSouJugement mort— permet au système de continuer à produire des estimations de position, de cap et de vitesse lors de courtes interruptions GNSS. L’IMU mesure l’accélération et la vitesse angulaire ; Le moteur à fusion propage la dernière bonne fixation vers l’avant jusqu’au retour des satellites. Le site web de JUMPSTAR décrit spécifiquement l’utilisation des données de correction RTK combinées aux données IMU pour les véhicules autonomes et les plateformes mobiles, ainsi que le sujet plus large deFusion des capteurs IMU dans des environnements privés de GNSSExplique en détail les compromis.
Un point doit être clair : les ponts de la reconnaissance des comptes mortsCourtdes interruptions mais ne peuvent pas éliminer les erreurs accumulées lors de pannes prolongées. La bonne attente est la continuité à travers un tunnel ou une lisière d’arbres — et non l’immunité dans un scénario totalement refusé par le GNSS.
Solutions GNSS pour véhicules autonomes et transport intelligent
Les mêmes technologies sous-jacentes sont appliquées différemment selon les domaines d’application. Quelques scénarios illustrent comment les exigences se traduisent par des choix système :
Robots mobiles autonomes.Les AMR d’entrepôt et en extérieur ont besoin d’un positionnement précis, du suivi de l’itinéraire, des informations de cap et d’une navigation en temps réel. Dans un entrepôt structuré mais dense, RTK avec un compte mort permet aux robots de se déplacer dans des rayons où les satellites sont partiellement bloqués. Le GNSS pour robots autonomes associe généralement un module compact à une IMU et à une odométrie.
Tondeuses à gazon autonomes.Une tondeuse doit respecter des limites précises, suivre des itinéraires répétables et contourner les obstacles. Un positionnement de niveau submètre à centimètre, combiné à la direction et à l’évitement des obstacles, permet un travail sécurisé des limites et une couverture efficace de vastes zones.
Véhicules agricoles autonomes.La direction automatisée, le suivi de rangée et les opérations de terrain répétables reposent sur une précision de niveau RTK. Le gain est mesurable : un chevauchement réduit entre les passages, un espacement constant des lignes et la possibilité de revenir sur la même ligne lors des opérations ultérieures.
Systèmes de transport intelligents.Les systèmes de transport intelligents utilisent le positionnement pour le suivi des véhicules, la gestion de flottes, la navigation, la coordination des véhicules et les services d’infrastructure. Les exigences ici sont souvent moins exigeantes que pour la robotique de terrain — la précision en dessous d’un mètre et les mises à jour fiables comptent plus que la répétabilité au niveau du centimètre — mais les interfaces de continuité et de communication sont cruciales.
Que devriez-vous prendre en compte lors du choix d’une solution GNSS ?
Le choix d’un système de positionnement GNSS pour une plateforme autonome se résume à une liste de contrôle pratique de huit points :
- Précision du positionnement.Déterminez si l’application nécessite une précision au niveau du mètre, du sous-mètre ou du centimètre — cette seule décision pilote toute l’architecture.
- Précision de cap.Nécessaire pour la direction autonome et l’orientation du véhicule. Considérez si une seule antenne plus un magnétomètre suffisent, ou si un GNSS à double antenne est justifié.
- Soutien de la constellation et des fréquences.La réception multi-constellation et multifréquence améliore la disponibilité et la robustesse, en particulier dansBandes de fréquences L1/L2/L5et des environnements obstrués.
- Soutien à la correction RTK.Vérifiez si le récepteur peut traiter le format de correction utilisé dans votre région et application — RTCM, RTK réseau ou PPP-RTK.
- IMU / règlement de comptes morts.Important chaque fois qu’un blocage temporaire du GNSS est prévu — tunnels, parkings, couvertures d’arbres ou salles industrielles.
- Capacité anti-interférence.Considérons des environnements avec des interférences électromagnétiques et des effets de trajets multiples, où la robustesse du récepteur détermine la performance réelle.
- Interfaces de communication.Les options CAN, UART, RS232, RS485, Ethernet ou sans fil doivent correspondre au système de contrôle du véhicule et à l’architecture d’intégration.
- Exigences mécaniques et environnementales.La taille, la consommation d’énergie, la température de fonctionnement, l’étanchéité et la résistance aux vibrations influencent tous le matériel pouvant être déployé.
Comment JUMPSTAR prend en compte les applications de navigation autonome
JUMPSTAR est un fabricant de technologies GNSS fournissant du matériel de positionnement pour les systèmes autonomes et la robotique. Son portefeuille de systèmes autonomes comprend des cartes GNSS à double antenne, des modules de calcul de crédit, des solutions de positionnement RTK,Solutions de navigation GNSS/INSet des terminaux de positionnement de véhicules et de flottes, couvrant laModules GNSS, cartes OEM et récepteurs RTKdans la gamme de produits. Les pages d’application de l’entreprise identifient les robots mobiles autonomes, les tondeuses à gazon et les systèmes de transport intelligents comme des scénarios pris en charge.
À titre de référence technique, leX27est listé sur sa page officielle du produit comme applicable aux systèmes de conduite autonome, aux véhicules sans pilote et aux robots. L’essentiel n’est pas une comparaison de spécifications mais un schéma : un fournisseur qui nomme ces applications devrait pouvoir discuter de toute la chaîne, du positionnement et de la base de direction de l’antenne jusqu’à la source de correction et les interfaces d’intégration.
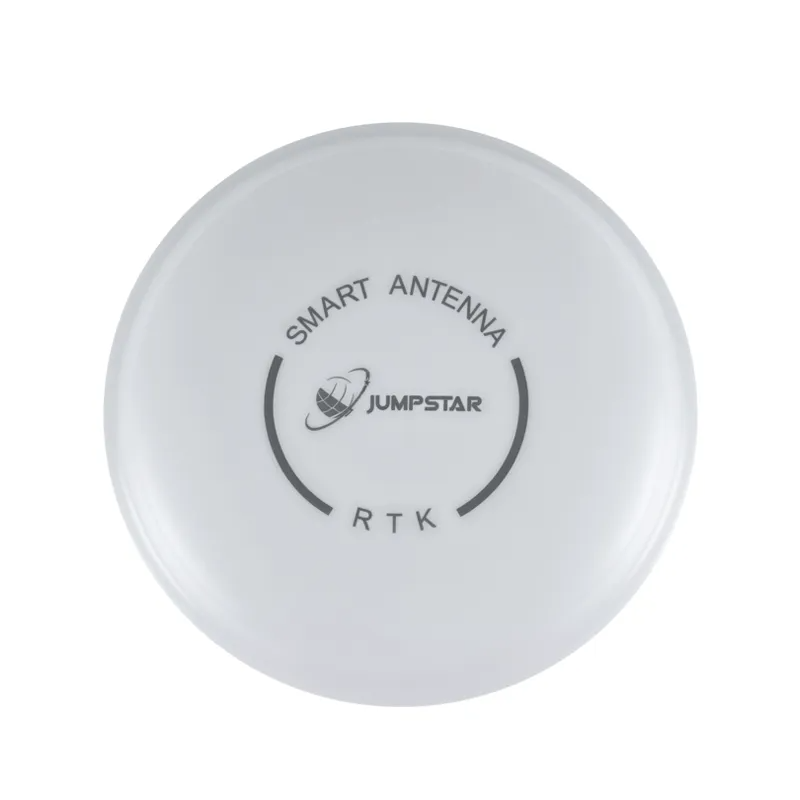
Antenne GNSS JGNSS X27 pour la conduite autonome, les véhicules sans pilote et les applications robotiques.
Construire un système de positionnement pour le mouvement autonome
Les véhicules autonomes ont besoin de systèmes de positionnement qui fournissent plus que des coordonnées GPS basiques. PratiqueSolutions GNSS pour véhicules autonomescombinez le GNSS multi-constellations, le RTK, le cap à double antenne, l’IMU/estimation morte et une communication fiable — et la configuration appropriée dépend du type de véhicule, de la précision requise, de l’environnement opérationnel, du blocage GNSS prévu et des exigences d’intégration. Un AMR d’entrepôt, un robot de terrain et un véhicule routier finiront par avoir des combinaisons différentes des mêmes technologies.
Si vous développez un véhicule autonome, un robot mobile ou un système de transport intelligent, contactez JUMPSTAR pour discuter de vos besoins en positionnement et intégration GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


