












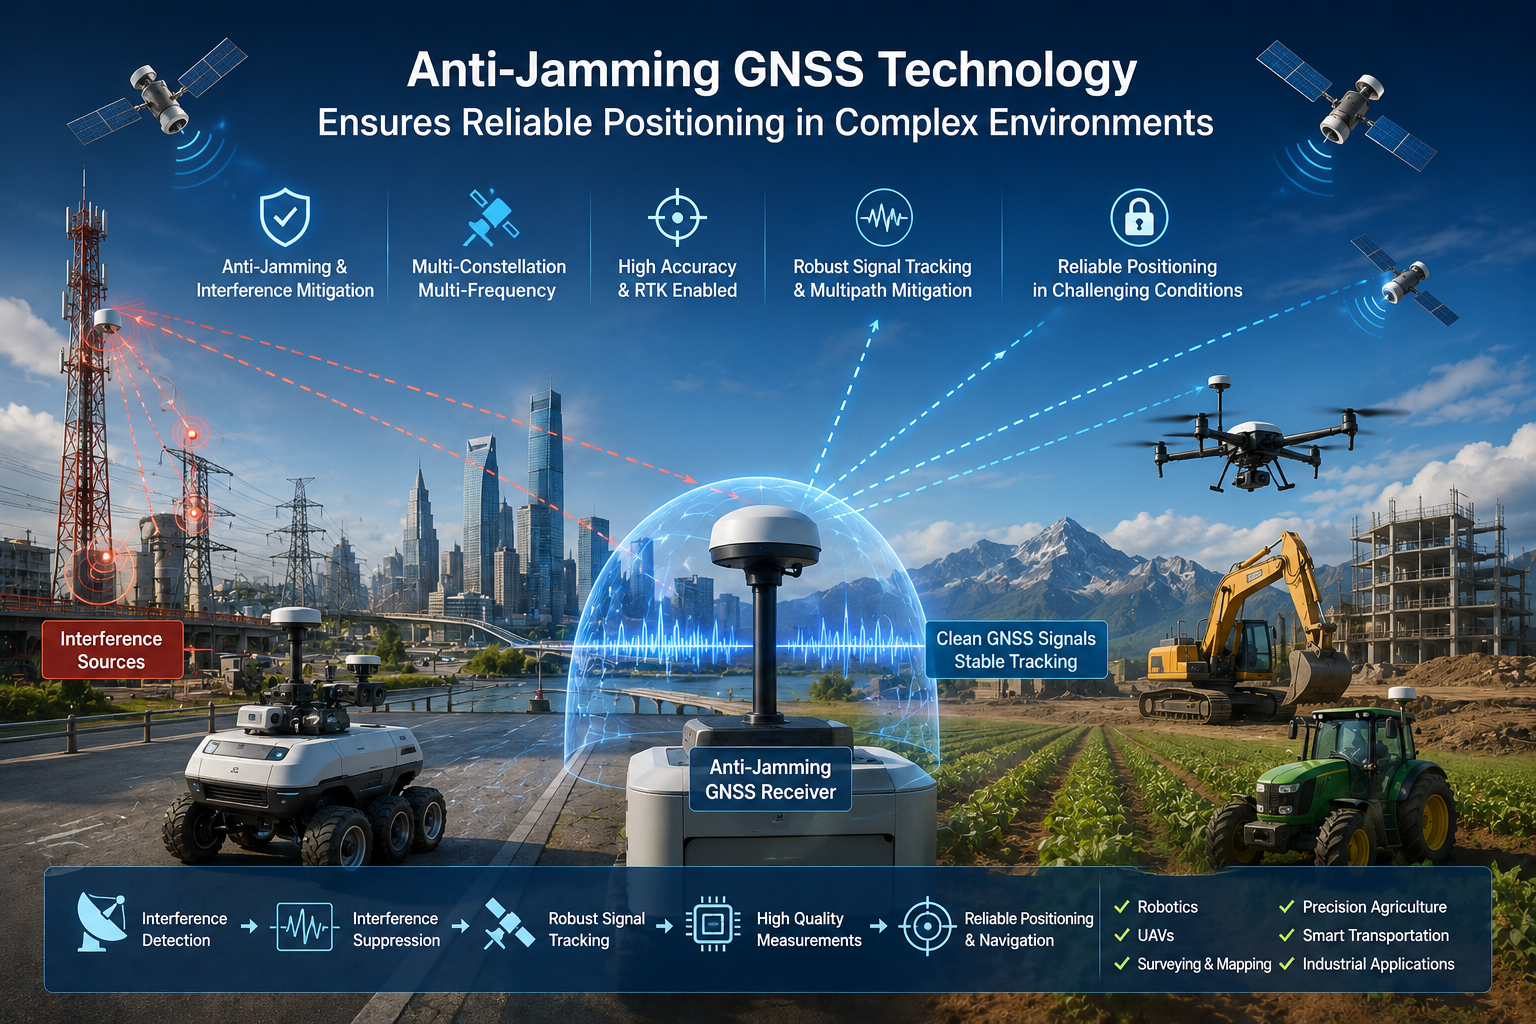
Les applications GNSS évoluent vers des environnements de plus en plus exigeants : robots autonomes, UAV volant près des infrastructures électriques, transports intelligents en milieu urbain, relevés autour de structures métalliques, et machines agricoles de précision en champs ouverts. Les signaux satellites arrivent à la surface de la Terre à des niveaux de puissance extrêmement faibles — bien plus faibles que la plupart des autres signaux radio à proximité — ce qui rend le récepteur vulnérable aux signaux RF indésirables et aux signaux réfléchis par les bâtiments, véhicules et structures métalliques.
Pour cette raison, une grande précision de positionnement ne suffit plus. Un récepteur peut paraître excellent sur le papier, mais s’il ne peut pas maintenir une fixation stable lorsque l’environnement RF devient hostile, l’application échoue. La fiabilité sous interférence compte autant que la précision, et c’est là qu’intervient la technologie GNSS anti-brouillage. Cet article explique ce qu’est l’interférence GNSS, comment elle dégrade le positionnement, comment fonctionnent les techniques anti-brouillage et ce que les fabricants d’équipement doivent évaluer lors du choix d’un récepteur ou module GNSS anti-brouillage.
Qu’est-ce que l’interférence GNSS ?
Un récepteur GNSS doit détecter et traiter des signaux satellites extrêmement faibles — généralement autour de −125 dBm ou moins à l’antenne. Lorsque d’autres signaux RF pénètrent dans l’avant du récepteur, ils peuvent submerger ce minuscule signal : réduisant les conditions de rapport signal/bruit, interrompant le verrouillage satellite, augmentant les erreurs de positionnement, ralentissant la convergence RTK et, dans les cas graves, provoquant une perte totale de disponibilité de positionnement.
L’idée clé est simple. Le problème n’est pas que les satellites disparaissent du ciel ; le récepteur peut tout simplement être incapable de séparer les signaux GNSS utiles de l’énergie RF indésirable arrivant à la même antenne. Lorsque cette séparation échoue, les mesures se dégradent et la sortie de position se dégrade avec elles. L’atténuation des interférences GNSS maintient les mesures utilisables même en présence d’énergie RF indésirable.
D’où vient l’interférence GNSS ?
Les sources d’interférence se répartissent en trois grandes catégories, et un déploiement réel peut en faire face à plusieurs en même temps.
Interférence intentionnelle
L’interférence intentionnelle inclut le brouillage et d’autres formes délibérées d’interférences RF destinées à perturber la réception GNSS — par exemple, la transmission d’énergie RF dans ou près des bandes de fréquence GNSS pour rendre le suivi satellite difficile voire impossible. C’est une préoccupation de sécurité et de résilience pour les infrastructures critiques et tout système dont le fonctionnement dépend d’un positionnement continu.
Interférence involontaire
La plupart des interférences dans les environnements industriels sont involontaires. L’électronique industrielle, l’électronique de puissance, les moteurs, les équipements de communication et l’électronique mal blindée peuvent émettre de l’énergie qui se trouve dans les bandes GNSS ou émettre un bruit large bande que l’avant du récepteur ne peut pas filtrer complètement. Ces sources sont souvent proches de l’antenne, ce qui les rend particulièrement dommageables.
Interférence au niveau de la plateforme
Une troisième source est la plateforme elle-même. Les robots, drones et véhicules sont équipés d’alimentations à découpage, de moteurs, d’électronique numérique et de modules de communication capables de rayonner des interférences vers l’antenne GNSS montée sur la même plateforme. Le placement de l’antenne, la mise à la terre, le blindage et le filtrage frontal déterminent tous la part de ce bruit qui atteint le récepteur.
Comment l’interférence GNSS affecte la performance du positionnement
Les effets des interférences sur un système de positionnement forment une cascade. Selon la gravité, un fabricant peut percevoir l’un des éléments suivants :
- Perte du suivi satellite— le récepteur verrouille les satellites individuels, réduisant la géométrie disponible pour une solution de position.
- Disponibilité de positionnement réduite— le système peut cesser d’afficher une position, ou passer à un mode de précision inférieure, pendant plusieurs minutes ou plus.
- Problèmes de convergence RTK— les interférences rendent les mesures en phase porteuse plus bruyantes, rendant l’initialisation et la fixation RTK plus lentes et moins stables.
- Augmentation des erreurs de positionnement— même lorsqu’une correction est maintenue, des mesures dégradées peuvent produire des positions qui sautent, dérivent ou dépassent le budget d’erreur attendu.
- Instabilité de la navigation— sur les UAV, robots et véhicules autonomes, un flux de position instable se propage directement dans les boucles de navigation et de contrôle qui dirigent la plateforme.
La fiabilité du positionnement est une exigence au niveau du système, pas seulement une spécification de précision. Un récepteur qui atteint son objectif de précision sur un champ de tir en ciel ouvert peut tout de même échouer sur le terrain s’il ne peut pas gérer les conditions RF de l’environnement réel.
Technologie GNSS anti-brouillage : comment fonctionne-t-elle ?
La technologie GNSS anti-brouillage n’est pas une fonctionnalité unique, mais un ensemble de techniques couvrant l’interface RF, le traitement du signal et le moteur de positionnement du récepteur. Les récepteurs anti-brouillage robustes combinent plusieurs couches :
- Détection des interférences— le récepteur surveille en continu l’environnement RF, identifiant une énergie RF anormale ou des changements soudains dans les conditions du signal indiquant la présence d’interférences.
- Suppression des interférences— une fois l’interférence identifiée, les techniques de suppression réduisent son impact sur le traitement du signal, par exemple en rejetant les interférences à bande étroite ou à tonalité unique à l’intérieur des bandes de fréquences GNSS.
- Suivi robuste du signal— les boucles de suivi sont conçues pour retenir les signaux satellites aussi longtemps que possible dans des conditions dégradées, maintenant le verrouillage là où un récepteur conventionnel abandonnerait.
- Réception multi-constellations— en traitant simultanément GPS, BDS, GLONASS, Galileo, QZSS et d’autres constellations (selon le produit), le système dispose de signaux plus utilisables et de redondance accrue lorsque certains sont affectés.
- Réception multifréquence— le suivi L1, L2 et L5 ajoute de la diversité : les interférences affectent rarement toutes les bandes de manière égale, donc la réception multifréquence offre au moteur de positionnement des alternatives avec lesquelles travailler.
Il est important d’être précis sur ce que ces techniques peuvent ou ne peuvent pas faire. La réception multi-constellation et multifréquence améliore considérablement la robustesse, mais elles n’éliminent pas complètement les interférences — un brouilleur puissant peut tout de même submerger n’importe quel récepteur. L’objectif de la technologie anti-brouillage est d’étendre la gamme de conditions dans lesquelles le système continue de produire un positionnement utilisable, ce qui est exactement ce dont les applications industrielles ont besoin. Pour plus de contexte, voir notre article surGNSS multi-constellations et bandes de fréquences L1, L2 et L5.
L’anti-brouillage n’est pas la même chose que l’atténuation multipath
Les effets d’interférence, de multitrajet et ionosphériques sont souvent discutés ensemble, mais ce sont des problèmes différents selon les remèdes.
- Interférencedésigne une énergie RF indésirable qui dégrade la réception et le traitement du signal GNSS — par exemple, un brouilleur ou un émetteur industriel près de l’antenne.
- Multipathse produit lorsque les signaux GNSS se réfléchissent sur des bâtiments, des structures métalliques ou des véhicules et atteignent l’antenne à la fois directement et via des chemins de réflexion. Les signaux réfléchis chevauchent le signal direct et introduisent des erreurs de mesure que le filtrage seul ne peut corriger.
- Effets ionosphériquessont causés par des changements dans l’ionosphère qui affectent la propagation du signal GNSS, en particulier dans certaines conditions et régions. Ils modifient le délai du signal de manière à modéliser ou corriger.
Ces problèmes peuvent survenir simultanément, c’est pourquoi un système GNSS à haute fiabilité traite plusieurs fronts à la fois : atténuation des interférences, mitigation multipath, atténuation ionosphérique, intégrité du signal et réception multifréquence. Un récepteur qui gère bien les interférences peut encore avoir du mal avec le multipath dans un canyon urbain, et inversement. Pour en savoir plus, consultez notre guide deAtténuation multipath et algorithmes avancés pour le positionnement urbain.
Pourquoi l’anti-brouillage est important pour un RTK haute précision
RTK élève la barre en termes de performance du récepteur. Une solution RTK ne produit pas simplement une position ; Elle nécessite un suivi stable de la phase porteuse, un traitement de correction fiable, une convergence rapide et stable, ainsi que des solutions fixes continues — toutes vulnérables aux interférences :
L’interférence ajoute du bruit aux mesures de phase porteuse, rendant plus difficile la résolution d’ambiguïtés entières et la tenue d’une solution fixe. Le résultat est une initialisation plus lente, des pertes de fixation plus fréquentes et des périodes de précision dégradée plus longues. En topographie, cartographie UAV, machines agricoles, robots autonomes et inspection de puissance, un système RTK qui sort du mode fixe dans un environnement bruyant peut être aussi perturbateur qu’un système qui n’atteint jamais une précision centimétrique.
C’est pourquoi la capacité anti-brouillage peut compter autant que la précision théorique. Un récepteur qui perd son fixation à chaque fois qu’un contrôleur moteur commute ou qu’un émetteur proche s’active est moins utile en pratique qu’un récepteur qui maintient une solution fixe continue dans les mêmes conditions. La suppression des interférences GNSS et la stabilité des performances RTK vont de pair.
Anti-brouillage GNSS pour différentes applications industrielles
L’importance de l’anti-brouillage varie selon l’application :
UAV et drones
Les plateformes UAV sont petites, rapides et bruyantes électriquement. L’intégration doit être légère, le positionnement doit rester stable lors des mouvements dynamiques, et l’environnement RF — l’électronique du drone, les liaisons vidéo et les liaisons de contrôle — peut être encombré. La faible latence et un taux de mise à jour élevé comptent autant que le rejet des interférences.
Robots autonomes
Les robots d’extérieur ont besoin de suivre les itinéraires et de positionner reproductiblement sur de longues heures d’exploitation. Leurs propres moteurs, alimentations et modules de communication créent des interférences au niveau de la plateforme, tandis que les bâtiments et les équipements métalliques ajoutent des chemins multiples. Le positionnement continu est important car un trou dans l’alimentation de position interrompt la tâche du robot.
Agriculture de précision
Les équipements agricoles naviguent dans des champs ouverts avec des itinéraires répétables, des machines guidades et des outils autonomes. Les sources d’interférences sont moins nombreuses que dans les zones urbaines, mais la fiabilité sur de grands champs et de longues journées d’exploitation est essentielle — une correction qui tombe lors d’un passage signifie une rangée manquée ou chevauchée.
Inspection de l’alimentation et des infrastructures
Les plateformes d’inspection travaillent à proximité des équipements électriques, des postes électriques et des structures métalliques, où l’environnement RF est complexe et imprévisible. Un positionnement fiable près de l’infrastructure nécessite des récepteurs qui tolèrent les interférences et continuent de suivre les signaux en présence d’une forte énergie à proximité.
Arpentage et cartographie
Les équipes d’enquête exigent une précision au niveau du centimètre et une fixation RTK fiable. La disponibilité du signal et le multipath autour des structures déterminent à quel point une paire base-rover atteint une solution fixe de manière fiable, et les interférences peuvent complètement freiner la production.
Que devraient rechercher les fabricants d’équipement dans un récepteur GNSS anti-brouillage ?
Lors de l’évaluation d’un récepteur ou module GNSS anti-brouillage, lisez la fiche technique par rapport au profil réel de la mission. Les critères qui comptent le plus :
- Détection et suppression des interférences— Le produit met-il en œuvre des techniques dédiées de détection et de suppression, telles que décrites dans ses spécifications officielles ?
- Prise en charge des multi-constellations— vérifier quelles constellations sont réellement prises en charge (GPS, BDS, GLONASS, Galileo, QZSS, et d’autres) ; Plus de constellations signifient plus de redondance lorsque certains signaux sont dégradés.
- Prise en charge multifréquence— La couverture L1, L2 et L5 ajoute de la diversité contre les interférences et améliore la robustesse du RTK ; Confirmez les bandes à partir de la fiche technique.
- Performances RTK— évaluer la précision du RTK, la vitesse d’initialisation, le support des protocoles de correction et la stabilité de la solution fixe dans des conditions dégradées.
- Update rate and latency— les plateformes dynamiques ont besoin de données de position fraîches à des débits élevés et avec une faible latence ; Vérifiez les chiffres réels du destinataire.
- Atténuation multi-trajets— pour les environnements urbains, industriels et riches en métaux, le rejet du signal réfléchi est une capacité distincte qui mérite d’être confirmée.
- Anti-usurpation— lorsque le produit le supporte explicitement, l’anti-usurpation protège contre les signaux GNSS falsifiés. C’est une fonction différente de l’anti-brouillage, donc comparez les deux en fonction des capacités réelles du produit.
- Taille et puissance— pour les UAV, robots et équipements embarqués, les dimensions, le poids et la consommation d’énergie sont des contraintes de premier ordre.
- Interfaces— faire correspondre les interfaces électriques documentées (UART, USB, Ethernet, CAN, I2C) aux bus du contrôleur hôte.
Aucun produit unique ne convient à toutes les plateformes, donc la sélection doit commencer par l’environnement d’exploitation plutôt que par un chiffre de précision des titres.
L’approche de JUMPSTAR pour un positionnement GNSS fiable
JUMPSTAR construit des modules GNSS de haute précision, des récepteurs et des solutions de positionnement pour l’intégration OEM, en se concentrant sur les conditions réelles auxquelles les plateformes industrielles sont confrontées. Son approche combine réception multi-constellation et multi-fréquence, atténuation des interférences et des chemins multiples, atténuation ionosphérique, taux de mise à jour élevés avec faible latence, capacité RTK, tête à double antenne et support anti-usurpation lorsque le produit le propose.
Le positionnement fiable provient d’une combinaison d’architecture de récepteur, de traitement du signal, de conception RF, de sélection d’antennes, de données de correction et d’intégration système — et non d’une spécification unique. La gamme est conçue pour que les OEM puissent choisir la combinaison qui convient à leur plateforme, des modules embarqués compacts aux récepteurs complets.
Produits GNSS JUMPSTAR avec capacités anti-brouillage
Trois produits JUMPSTAR illustrent comment la capacité anti-brouillage est mise en œuvre à travers différents formats :
LeJS-AP55est un récepteur GNSS multi-bandes et multi-constellations destiné aux applications de drones, robots et conduite autonome. Il combine 448 canaux matériels avec une réception en constellation complète (GPS, BDS, GLONASS, Galileo, QZSS, NavIC et SBAS), un taux de mise à jour de 100 Hz avec une latence inférieure à 10 ms, ainsi que les technologies AIM+, IONO+, APME+ et RAIM+ pour des performances robustes dans des environnements complexes. La précision RTK atteint 0,6 cm + 1 ppm, et la version optionnelle AP55H à double antenne ajoute un capage à 0,15°. Le support anti-usurpation OSNMA offre aux OEM une protection contre les interférences et les signaux falsifiés.
Pour les quais qui nécessitent un cap en plus d’un positionnement, leJS-CK15-3est un récepteur multi-constellation avec tête d’antenne double et une IMU intégrée. Il offre une précision RTK de 8 mm + 1 ppm horizontale et 15 mm + 1 ppm verticale, jusqu’à 50 Hz de positionnement et 100 Hz en sortie IMU. Sa conception anti-interférence supprime les interférences à bande étroite et à tonalité unique jusqu’à 60 dB, et la navigation inertielle maintient le positionnement disponible lorsque les signaux satellites sont faibles — très adapté aux plateformes UAV et robotiques proches du bruit électrique.
Lorsque la taille et le poids sont serrés, leJS-BCK43H-3est un module RTK multi-constellation multi-fréquence mesurant 39,0 × 30,0 × 6,04 mm et pesant moins de 25 g. Il associe un cap d’interférométrie à double antenne (0,2° à une ligne de base de 1 m) avec un IMU intégré, atteint une précision RTK de 8 mm + 1 ppm avec une initialisation rapide, et supprime les interférences à bande étroite et à tonalité unique jusqu’à un rapport signal/interférence de 60 dB. Les interfaces duales UART, Type-C, double RF, PPS et EVENT rendent l’intégration simple.
La gamme complète de modules, récepteurs et antennes est disponible sur lePage produits JUMPSTAR.
Construire un système de positionnement GNSS fiable
Un récepteur anti-brouillage n’est qu’une partie d’un système de positionnement GNSS fiable. La chaîne complète comprend le récepteur ou module GNSS, l’antenne, la disposition et le câblage RF, le placement de l’antenne, la source de correction RTK, le robot ou le contrôleur du véhicule, la fusion des capteurs, et le logiciel qui le relie.
Chaque lien compte. Un récepteur techniquement compétent peut encore mal fonctionner si l’antenne est mal positionnée, si l’environnement RF est ignoré lors de la conception du système, ou si l’électronique de la plateforme émet du bruit à proximité de l’antenne. Les systèmes les plus fiables sont conçus dans leur ensemble : le positionnement de l’antenne planifié dès le départ, la disposition RF maintenue propre, et le récepteur sélectionné pour les conditions d’interférence qu’il doit réellement rencontrer.
Conclusion
Dans des environnements complexes, le GNSS à haute précision ne peut pas être jugé uniquement par la précision. Le chiffre sur la fiche technique — 0,6 cm, 1 cm ou 2 cm — dit peu sur le comportement d’un récepteur lorsqu’une interférence apparaisse. Ce qui compte, c’est la disponibilité du signal, la résistance aux interférences, l’atténuation multipath, la stabilité RTK, le taux de mise à jour, la latence et l’intégration système. La technologie GNSS anti-brouillage traite le facteur le plus perturbateur : elle maintient le moteur de positionnement en fonctionnement lorsque de l’énergie RF indésirable est présente, donc l’application continue de fonctionner aussi.
JUMPSTAR combine des technologies de positionnement GNSS de haute précision avec des options d’atténuation des interférences et d’intégration orientées OEM pour des applications industrielles exigeantes. Si vous construisez une plateforme qui doit maintenir un positionnement fiable dans un environnement RF difficile, commencez par une conversation sur vos conditions opérationnelles, contraintes et exigences de précision.
Vous avez besoin d’un positionnement GNSS fiable dans un environnement RF complexe ?
JUMPSTAR fournit des modules GNSS anti-brouillage, des récepteurs RTK et des solutions de positionnement conçues pour l’intégration OEM entre UAV, robots, agriculture, topologie et applications industrielles.
Contactez JUMPSTAR pour discuter de vos besoins en GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


