












Introduction
Les terminaux à conteneurs modernes subissent une transformation fondamentale. La croissance rapide des volumes de cargaisons, la pénurie persistante de main-d’œuvre et la pression constante pour améliorer l’efficacité opérationnelle poussent les ports du monde entier vers une automatisation intelligente. Au cœur de ce changement numérique se trouve un facilitateur essentiel : le positionnement de haute précision.
Dans les terminaux portuaires avancés d’aujourd’hui, les grues navire-terre soulèvent des conteneurs de 40 tonnes avec une précision millimétrique, les véhicules guidés autonomes naviguent dans les triages à conteneurs sans opérateurs humains, et les grues portiques montées sur rail empilent les conteneurs de cinq hauteurs avec une précision automatisée. Rien de tout cela n’aurait été possible sansRécepteurs RTK GNSSFournissant en temps réel des données de position au niveau du centimètre.
Cet article explore comment la technologie de positionnement RTK transforme les opérations portuaires intelligentes — de l’automatisation des grues et le guidage des véhicules au suivi des conteneurs et à la sécurité des travailleurs. Il examine les défis opérationnels qui rendent le positionnement de précision indispensable, les applications spécifiques générant un ROI mesurable, et comment les solutions RTK de JUMPSTAR soutiennent la prochaine génération d’infrastructures portuaires intelligentes.
Défis auxquels sont confrontées les opérations modernes de ports intelligents
Les terminaux à conteneurs les plus fréquentés au monde traitent désormais des millions d’EVP chaque année. Un seul appel de navire peut impliquer des milliers de déplacements de conteneurs à travers des grues côtières, des grues de triage et des véhicules de transport horizontaux — tous coordonnés dans des fenêtres temporelles serrées. À mesure que les besoins en trafic augmentent, les méthodes opérationnelles traditionnelles atteignent leurs limites.
Augmentation du débit des conteneurs
Le commerce mondial de conteneurs a connu une croissance annuelle composée, dépassant 5 % au cours des deux dernières décennies. Les méga-navires transportant 24 000+ EVP sont désormais monnaie courante dans les principaux hubs. Chaque manœuvre de remise en manœuvre implique de coordonner simultanément des dizaines d’équipements — une complexité que l’opération manuelle et le GPS de base ne peuvent pas gérer de manière fiable.
Alignement de grue de précision
Les grues navire-terre (STS) doivent positionner les écarteurs précisément au-dessus des pièces moulées des coins du conteneur — une tolérance de seulement quelques centimètres à partir de hauteurs dépassant 40 mètres. Dans la cour, les grues à portique montées sur rail (RMG) empilent les conteneurs en blocs denses où l’alignement au niveau du millimètre détermine si un verrou s’engage correctement. Le positionnement traditionnel, reposant sur l’habileté de l’opérateur et son jugement visuel, introduit une variabilité qui s’accumule en retards coûteux et en risques pour la sécurité.
Coordination et routage des véhicules
Un terminal très fréquenté peut exploiter simultanément des dizaines de véhicules de transfert internes, des transporteurs à chevalons et des véhicules guidés automatisés (AGV). Sans données précises et en temps réel pour chaque véhicule, la congestion s’accumule, le temps d’inactivité s’accumule et l’utilisation des actifs chute. Le GNSS conventionnel — avec sa précision de 2 à 5 mètres — ne peut pas distinguer de manière fiable la voie qu’occupe un véhicule ni s’il a atteint la position de chargement exacte.
Sécurité du personnel dans les environnements à circulation mixte
Les terminaux portuaires sont des lieux de travail dangereux où les machines lourdes et le personnel partagent des zones d’exploitation. Les équipements de manutention de conteneurs pesant des centaines de tonnes fonctionnent à courte distance. Sans positionnement précis, les systèmes d’évitement des collisions manquent de la conscience spatiale nécessaire pour protéger les travailleurs dans des environnements dynamiques et à forte activité.
Visibilité des actifs et suivi des conteneurs
Savoir où se trouve chaque conteneur — en temps réel — est fondamental pour l’efficacité des terminaux. Les systèmes de suivi manuel ou basés sur RFID ne fournissent qu’une visibilité au niveau des points de contrôle. Un conteneur égaré par une seule position de la pile peut déclencher des délais en cascade entre le chargement des navires, les opérations en chantier et les transactions de porte.
Pourquoi RTK GNSS transforme les ports intelligents
Le GNSS à cinématique en temps réel (RTK) assure un positionnement au niveau du centimètre en combinant les signaux satellites d’une station de référence fixe avec les données de correction transmises à des récepteurs mobiles déployés sur grues, véhicules et autres équipements. Cette technique élimine les erreurs ionosphériques, troposphériques et orbitales qui limitent le GNSS conventionnel à une précision au niveau du mètre.
Comment fonctionne RTK — Une vision simplifiée
Une station de base installée à un emplacement fixe précisément mesuré à l’intérieur du port surveille en continu les signaux satellites GNSS et calcule la différence entre sa position connue et celle calculée à partir des données satellites. Cette correction différentielle est diffusée en temps réel — généralement via le réseau de communication sans fil du port — à chaque récepteur rover compatible RTK sur grues, véhicules et équipements de surveillance. Chaque rover applique la correction à ses propres mesures satellites, atteignant une précision horizontale de 1 à 2 centimètres et une précision verticale de 2 à 3 centimètres — suffisante pour les tâches d’automatisation portuaire les plus exigeantes.
Qu’est-ce qui distingue RTK pour les applications de portage
Contrairement au GNSS polyvalent, RTK permet plusieurs fonctionnalités critiques pour l’automatisation des ports :
Positionnement continu, sans dérive.Les corrections RTK arrivent toutes les secondes ou plus vite, maintenant la précision sans la dégradation progressive qui affecte le dead-reckoning ou les solutions uniquement inertielles. Cela est essentiel pour les applications où une erreur de positionnement de même 10 centimètres peut entraîner un verrouillage du conteneur manqué ou une collision.
Réception multi-constellation, multi-fréquence.Les récepteurs RTK modernes suivent simultanément GPS, BDS, GLONASS, Galileo et QZSS sur les bandes L1, L2 et L5. Dans les environnements portuaires caractérisés par des structures métalliques, des piles de conteneurs et des superstructures de navires — qui provoquent tous des blocages du signal et des réflexions multi-trajets — des signaux satellites redondants sur plusieurs fréquences améliorent considérablement la disponibilité et la fiabilité.
Capacités anti-interférences et anti-usurpation.Les ports se préoccupent de plus en plus de l’intégrité du signal GNSS. Les récepteurs RTK avancés intègrent des algorithmes de détection d’interférences, la suppression de trajets multiples et la protection contre l’usurpation afin de garantir que les données de positionnement restent fiables même dans des environnements électromagnétiques difficiles.
Dans les terminaux automatisés à conteneurs déployant le RTK GNSS, la précision relative du positionnement grue-véhicule a été démontrée à ±5 cm avec un déviement de cap inférieur à 0,3° — permettant des opérations de transfert autonomes où les écarteurs engagent les conteneurs sans confirmation visuelle humaine.
Applications clés du port intelligent
Les récepteurs RTK GNSS permettent un éventail d’applications dépendantes du positionnement à travers le terminal conteneur. Chaque application a des exigences distinctes en précision, fiabilité et intégration — et chacune apporte des améliorations opérationnelles quantifiables.
1. Positionnement RTK pour grues navire-terre (STS)
Les grues navire-terre constituent l’interface principale de chargement et de déchargement entre les navires et le terminal. Un opérateur de grue STS — ou, de plus en plus, un système de contrôle automatisé — doit positionner un écarteur pesant plusieurs tonnes précisément au-dessus des pièces d’angle du conteneur ciblé, le descendre, verrouiller les serrures et soulever — tout en se déplaçant avec les changements de marée, de vent et de lest.
Les récepteurs RTK montés sur le chariot de la grue et l’écarteur fournissent des données de position 3D en temps réel avec une précision de niveau centimètre. Cela permet au système de contrôle de la grue de : guider automatiquement l’écarteur vers la position cible du conteneur dérivée du plan de stockage du navire ; maintenir un positionnement précis tout au long du cycle de levée ; détecter et éviter les collisions potentielles avec des structures de navires, des piles de conteneurs adjacentes et des camions en attente ; et vérifier l’alignement épaile-conteneur avant d’engager les verrous en spirale.
Le résultat estTemps de rotation plus rapides des navires, significativementRisque réduit de dommages aux conteneurs et aux navires, et la capacité àFonctionner de manière fiable dans des conditions de faible visibilité— pluie, brouillard ou nuit — alors que le fonctionnement manuel ralentirait ou s’arrêtait normalement.
2. Positionnement RTK pour grues portiques montées sur rail (RMG)
Les grues RMG enjampentent les piles de conteneurs dans la cour, se déplaçant sur des rails fixes à travers des rangées de conteneurs qui peuvent être empilées sur cinq ou plus de haut. Leur mission est de recevoir les conteneurs livrés par des véhicules de transfert internes et de les empiler à des endroits désignés, ou de récupérer les conteneurs empilés pour leur transport.
Le positionnement RTK permet aux grues RMG de fonctionner entièrement automatiquement : la grue se déplace à la position précise de la gare spécifiée par le système d’exploitation du terminal, le chariot positionne l’écarteur au-dessus du conteneur ciblé, et le palan s’abaisse et s’engage — le tout guidé par des coordonnées GNSS en temps réel au niveau du centimètre intégrées à une carte de triage 3D.
Des terminaux déployant des grues RMG équipées de RTK ont signaléAméliorations de l’efficacité de la manœuvre dans la cour dépassant 30 %etRéductions significatives des incidents de manutention de conteneurs. La suppression des cabines d’opérateur sur chaque grue réduit les besoins en main-d’œuvre tout en permettant à un seul opérateur de superviser à distance plusieurs grues automatisées simultanément.
3. Camions à conteneurs autonomes et AGV
Le transport horizontal — déplacer les conteneurs entre le quai et la cour — représente un centre majeur de coûts opérationnels. Traditionnellement, cela reposait sur des flottes de véhicules de transfert internes à entraînement manuel. Aujourd’hui, les terminaux de premier plan déploient des véhicules guidés autonomes (AGV) et des camions porte-conteneurs autonomes qui naviguent dans le terminal en utilisant RTK GNSS comme capteur de positionnement principal.
RTK offre plusieurs fonctionnalités qui rendent le transport horizontal autonome viable :Navigation au niveau de voiequi distingue la voie qu’occupe un véhicule, même sur les routes terminus à plusieurs voies ;Amarrage précisaux points de transfert de la grue où la précision de positionnement détermine directement si le transfert automatisé réussit ;Coordination de la flotte en temps réelqui permet au système d’exploitation du terminal d’optimiser le routage, de minimiser la congestion et de réduire les distances de passage vide ; etPerformance régulièrePeu importe la météo, les conditions d’éclairage ou l’heure de la journée.
4. Suivi des conteneurs et gestion des actifs
Au-delà du positionnement de la grue et du véhicule, le RTK GNSS permet une visibilité en temps réel au niveau du conteneur. Les terminaux de positionnement montés sur des conteneurs ou intégrés dans le châssis fournissent des données de localisation continues qui alimentent le système d’exploitation du terminal. Cela transforme la gestion des conteneurs du suivi basé sur des points de contrôle — où la position d’un conteneur n’est connue que lorsqu’il passe une porte de lecture — en une surveillance continue de la position sur l’ensemble de l’empreinte du terminal.
Les avantages incluent :Temps de recherche réduitpour les conteneurs égarés, qui dans les grands terminaux peuvent consommer des heures d’équipement et de main-d’œuvre ;Amélioration de l’efficacité des dispatchsen dirigeant la grue ou le camion disponible le plus proche vers l’emplacement exact du conteneur ;Précision accrue des inventairesqui supporte le chargement juste-à-temps des navires ; etMeilleure sécuritégrâce au géorepérage et aux alertes de déplacement non autorisé pour les conteneurs de grande valeur ou dangereux.
Principaux avantages du RTK GNSS pour les opérateurs portuaires
Meilleure efficacité opérationnelle.Le positionnement automatisé de la grue réduit les cycles de manipulation sur une seule boîte, augmente la productivité de la grue et raccourcit le temps d’amarrage des navires. Les véhicules automatisés réduisent le temps d’inactivité et améliorent l’utilisation des actifs de transport.
Amélioration de la sécurité des travailleurs.Le positionnement des équipements avec précision centimétrique fournit la confiance spatiale nécessaire à l’efficacité des systèmes d’évitement des collisions. Les terminaux de suivi du personnel permettent la géorepérage et les alertes de proximité qui protègent les travailleurs dans les zones à trafic mixte.
Réduction de la dépendance au travail.Un opérateur peut superviser à distance plusieurs grues automatisées. Les véhicules autonomes éliminent les exigences de conduite. L’automatisation du suivi des conteneurs réduit les contrôles manuels d’inventaire. Les économies sont importantes et récurrentes.
Réduire les coûts d’exploitation.Une réduction des dommages aux équipements, des primes d’assurance plus faibles, une consommation d’énergie optimisée et une utilisation accrue des actifs contribuent tous à une réduction mesurable des coûts. Les ports déployant une automatisation RTK complète ont rapporté des réductions des coûts d’exploitation comprises entre 15 et 25 %.
Meilleure utilisation de l’équipement.Les données de positionnement en temps réel permettent au système d’exploitation du terminal de déployer l’équipement disponible le plus proche, de minimiser les déplacements à vide et d’équilibrer la charge de travail entre les flottes de grues et de véhicules — augmentant ainsi les taux d’utilisation et réduisant les besoins en investissement.
Infrastructures prêtes pour l’avenir.RTK GNSS fournit la colonne vertébrale de positionnement qui soutient les technologies émergentes : optimisation des dispatchs alimentée par l’IA, modélisation des jumeaux numériques, maintenance prédictive et opérations terminales entièrement sans personnel.
Solutions recommandées pour JUMPSTAR RTK
JUMPSTAR propose un portefeuille complet de solutions de positionnement GNSS de haute précision, conçues pour les environnements opérationnels exigeants des terminaux à conteneurs modernes. Deux produits conviennent particulièrement bien aux applications de ports intelligents.
JS-UK39-F : Module récepteur RTK GNSS pour infrastructure fixe
LeJS-UK39-Fest un module récepteur RTK GNSS multi-constellation et multifréquence, conçu pour être intégré dans une infrastructure de positionnement fixe et semi-fixe. Avec 192 canaux de recherche, 60 canaux de suivi dédiés et une sensibilité de -167 dBm, il maintient un verrouillage satellite fiable même dans les ports où les piles de conteneurs et les structures métalliques créent des conditions de signal difficiles.
Pour les applications de ports intelligents, le JS-UK39-F est idéalement adapté à une installation permanente sur les grues STS, les grues RMG et les infrastructures portuaires. Sa réception bi-fréquence L1/L2 offre une précision horizontale RTK de 1 cm + 1 ppm avec des temps de convergence inférieurs à 10 secondes — suffisamment rapide pour un positionnement dynamique de la grue. Le taux de mise à jour de 25 Hz du module assure un suivi fluide des mouvements lors des déplacements du tramway et du portique, tandis que son empreinte compacte de 25,0 × 39,4 × 11,6 mm simplifie l’intégration dans les systèmes de contrôle de la grue existants.
Le JS-UK39-F fonctionne de 3,3 à 5,5 V CC avec un courant de suivi aussi bas que 77 mA à 5 V, ce qui le rend économe en énergie pour les applications en continu fonctionnement. Sa plage de température de fonctionnement de -40°C à +85°C et sa conception anti-interférence de qualité industrielle garantissent une exploitation fiable toute l’année en milieu côtier et portuaire extérieur. La prise en charge des protocoles NMEA 0183, RTCM 3.3 et UBX facilite une intégration simple avec les systèmes d’exploitation de terminaux existants et les contrôleurs PLC à grue.
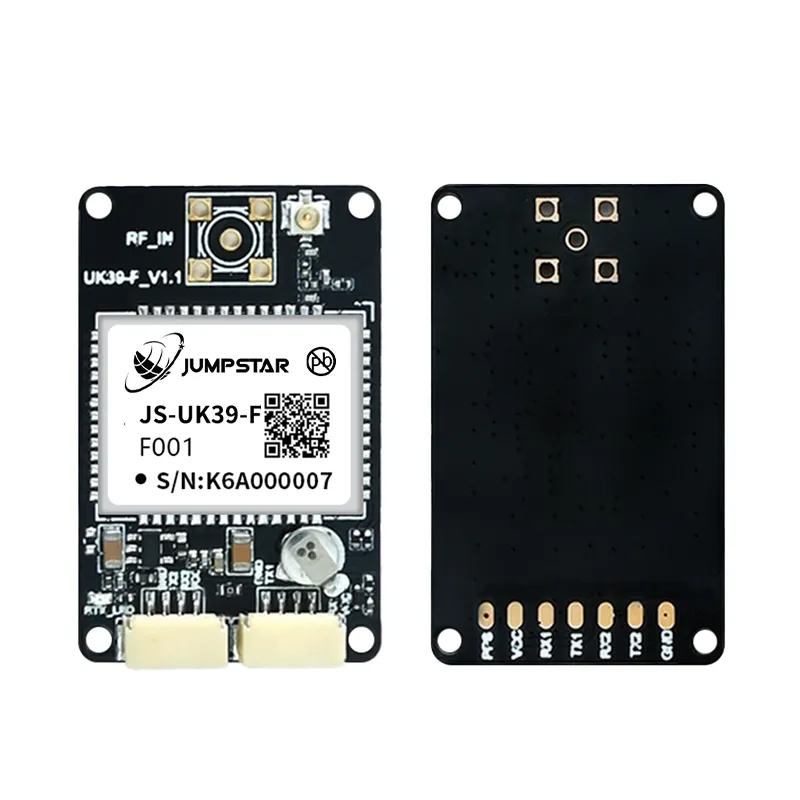
JS-UK39-F : Module récepteur RTK GNSS multi-constellation pour le positionnement de l’infrastructure portuaire
X43H-AH : Récepteur RTK professionnel pour véhicules autonomes et automatisation des grues
LeX43H-AHest un récepteur RTK multi-constellation et multifréquence de nouvelle génération, conçu pour les applications de positionnement et de tête les plus exigeantes. Avec 789 canaux matériels, il suit simultanément tous les satellites GNSS visibles à travers les constellations GPS, BDS, GLONASS, Galileo et QZSS sur les bandes L1, L2 et L5 — offrant la redondance du signal et la robustesse requises par l’automatisation des ports.
Ce qui distingue le X43H-AH pour les applications de port, c’est saCapacité de tête à double antenne. En plus de la position RTK (0,6 cm + 0,5 ppm horizontale), le récepteur fournit les angles de cap, de tangage et de roulis sans dépendre de capteurs magnétiques. Avec une base d’antenne de 1 mètre, il offre une précision de cap de 0,15° ; à 5 mètres, la précision s’améliore à 0,03°. Pour les AGV autonomes, les camions porte-conteneurs et les véhicules terminaux sans pilote, ces données de cap sont essentielles pour un contrôle précis de la direction et un amarrage précis aux points de transfert de la grue.
Le X43H-AH est conçu pour des applications à haute dynamique et à haute fiabilité. Son taux de mise à jour de données à 20 Hz avec une latence inférieure à 10 ms (99,9e percentile) assure des performances réactives en boucle de contrôle, tandis que la détection d’interférences AIM+, le suivi anti-vibration LOCK+, la protection ionosphérique IONO+ et la suppression multipath APME+ offrent une protection multi-couche contre la dégradation du signal courante dans les environnements portuaires. L’anti-usurpation intégrée de l’OSNMA garantit davantage l’intégrité du positionnement — un aspect de plus en plus important pour les opérations portuaires sensibles à la sécurité.
Avec un format de 43,8 × 34,0 × 11,5 mm pesant moins de 25 g, une tension d’entrée large de 3,5 à 12 V, une plage de fonctionnement de -40°C à +85°C, et des options d’interface riches incluant UART, USB, CAN, SPI et Ethernet, le X43H-AH s’intègre parfaitement aux contrôleurs de navigation AGV, aux systèmes d’automatisation des grues et aux plateformes de véhicules autonomes.
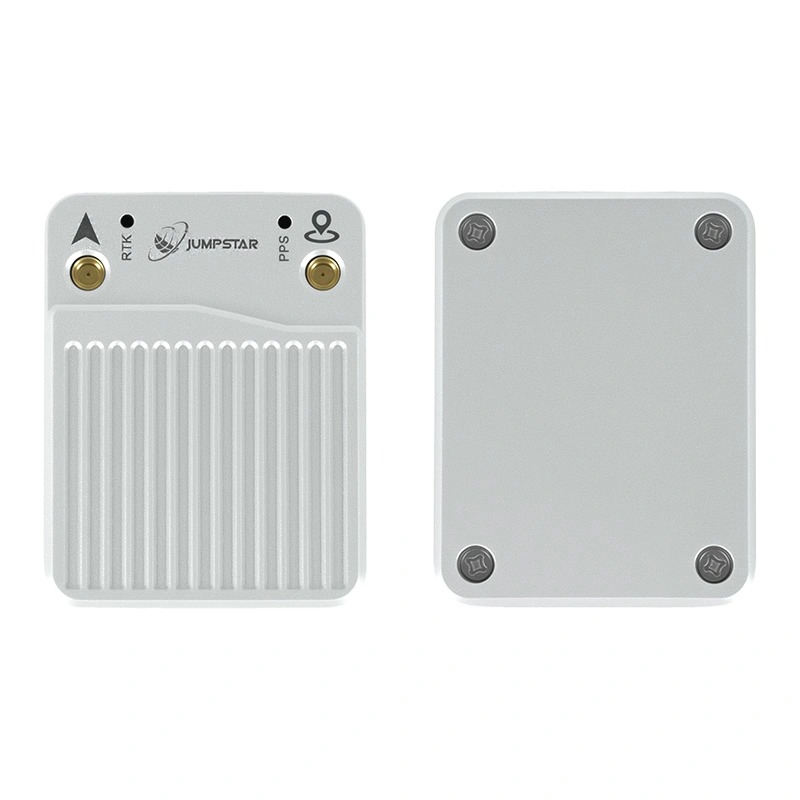
X43H-AH : Récepteur RTK professionnel avec tête à double antenne pour véhicules portuaires autonomes et automatisation des grues
Tendances futures en automatisation des ports intelligents
La trajectoire de l’automatisation portuaire pointe vers des opérations de plus en plus autonomes, et la technologie de positionnement restera au cœur de cette évolution. Plusieurs tendances façonnent l’avenir :
Orchestration terminale alimentée par l’IA.Les algorithmes d’apprentissage automatique traiteront en temps réel les données de positionnement provenant de centaines d’actifs équipés de RTK afin d’optimiser dynamiquement l’affectation des équipements, le routage et le séquençage — en s’ajustant en temps réel aux retards des navires, aux pannes d’équipement et aux priorités opérationnelles changeantes.
Intégration des jumeaux numériques.Les données de positionnement RTK de haute précision seront alimentées en continu dans les modèles de jumeaux numériques qui miroient chaque conteneur, véhicule et grue du terminal. Cela permet une planification basée sur la simulation, une analyse prédictive de type « et si » et une gestion des opérations à distance depuis n’importe où dans le monde.
Fusion multi-capteurs.RTK GNSS sera de plus en plus combiné avec le LiDAR, les caméras, les unités de mesure inertielle (IMU) et la télémétrie ultra-large bande (UWB) pour créer des systèmes de positionnement redondants qui maintiennent la précision même lorsque les signaux GNSS sont temporairement bloqués — sous les flèches de grue, à l’intérieur des piles de conteneurs ou sous les superstructures des navires.
Des terminaux entièrement sans pilote.À mesure que la fiabilité du positionnement approche 99,999 % de disponibilité, les terminaux évolueront vers des opérations entièrement sans personnel où tout le matériel de quai et de triage fonctionne de manière autonome, contrôlé par un système central intelligent de répartition construit sur des données de positionnement en temps réel précises au centimètre centimètre.
Conclusion
Le positionnement à haute précision est passé d’une capacité pratique à une exigence d’infrastructure essentielle pour les terminaux à conteneurs modernes. Les pressions économiques liées à la croissance des volumes de fret, aux contraintes de main-d’œuvre et à la concurrence obligent les terminaux à extraire la productivité maximale de chaque équipement et de chaque mètre carré d’espace — et cela exige une précision de positionnement que seul le RTK GNSS peut offrir.
Des grues STS qui positionnent les écarteurs avec une précision au niveau du centimètre, aux grues RMG qui empilent automatiquement les conteneurs, en passant par les flottes AGV qui naviguent sans pilotes, les récepteurs RTK GNSS fournissent la couche de positionnement fondamentale qui rend l’automatisation possible, sûre et économiquement viable. Les avantages — meilleur débit, coûts réduits, sécurité améliorée et réduction de la dépendance à la main-d’œuvre — sont bien documentés dans les terminaux qui ont adopté cette technologie.
Les solutions de positionnement RTK de JUMPSTAR, y compris leJS-UK39-Fmodule récepteur pour l’infrastructure fixe et leX43H-AHRécepteur professionnel pour véhicules autonomes et automatisation de grues, assure la précision, la fiabilité et la résilience environnementale nécessaires pour des opérations portuaires 24h/24 et 7j/7. À mesure que l’industrie évolue vers des terminaux entièrement autonomes, un positionnement robuste et de haute précision restera la technologie qui reliera le plan numérique à l’exécution physique.
Questions fréquemment posées
Q : Pourquoi les ports intelligents nécessitent-ils un RTK GNSS au lieu du GPS standard ?
Le GPS standard offre une précision de 2 à 5 mètres, suffisante pour le suivi basique du véhicule mais insuffisante pour les applications nécessitant une conscience spatiale précise — telles que le positionnement automatisé de la grue (qui nécessite une précision au niveau du centimètre), la navigation AGV au niveau de la voie et l’évitement des collisions. RTK GNSS offre une précision horizontale de 1 à 2 cm en appliquant des données de correction en temps réel depuis une station de base fixe, permettant l’automatisation de précision dont dépendent les ports intelligents modernes.
Q : Quelle précision de positionnement RTK peut-elle atteindre dans les environnements de ports ?
Les récepteurs RTK multifréquences modernes atteignent systématiquement une précision horizontale de 1 à 2 cm et une précision verticale de 2 à 3 cm dans les ports de l’environnement. Grâce à la suppression avancée des trajets multiples et au suivi multi-constellations, cette précision est maintenue même près des structures métalliques et des piles de conteneurs. Les récepteurs haut de gamme dotés de double antenne, tels que le JUMPSTAR X43H-AH, atteignent une précision horizontale de 0,6 cm + 0,5 ppm.
Q : Comment RTK améliore-t-elle l’automatisation des grues ?
RTK assure un positionnement continu sans dérive pour les grues STS et RMG. Le système de contrôle de la grue utilise ces données de position pour guider automatiquement le chariot et l’écarteur vers la position cible du conteneur, vérifier l’alignement avant l’engagement, et éviter les collisions avec les structures du navire et les conteneurs adjacents. Cela réduit les temps de cycle, élimine les erreurs de positionnement et permet la supervision à distance de la grue un à plusieurs en mode un-à-plusieurs.
Q : RTK est-il adapté aux camions porte-conteneurs autonomes et aux AGV ?
Oui. RTK GNSS est le capteur de positionnement principal pour la plupart des systèmes de transport horizontal autonomes dans les terminaux à conteneurs. Il fournit la précision de navigation au niveau de voie nécessaire pour les routes terminades à plusieurs voies, la précision d’amarrage requise aux points de transfert de la grue, ainsi que les données de position en temps réel permettant l’optimisation des dispatchs à l’échelle de la flotte.
Q : Comment les récepteurs RTK maintient-ils la précision dans des environnements de port difficiles ?
Les récepteurs RTK avancés emploient plusieurs stratégies : le suivi multi-constellation et multifréquence assure la redondance du signal ; des algorithmes sophistiqués de suppression multipath rejettent les signaux réfléchis des structures métalliques ; la détection et l’atténuation des interférences protègent contre les interférences électromagnétiques ; et la fusion des capteurs avec les IMU peut combler des pannes temporaires de GNSS sous les flèches de la grue ou à l’intérieur des colonnes de conteneurs.
Q : Comment le positionnement RTK améliore-t-il la sécurité portuaire ?
Le positionnement des équipements avec précision centimétrique permet des systèmes efficaces d’évitement des collisions capables de prédire et prévenir de manière fiable les incidents entre équipements et équipements-personnels. Les terminaux de suivi du personnel avec RTK fournissent des capacités de géorepérage qui alertent les travailleurs et les opérateurs d’équipement lorsque des zones de sécurité sont franchies. Les opérations automatisées déplacent également le personnel des zones dangereuses telles que les zones d’exploitation des grues et les voies fréquentées pour les véhicules.
Q : Quelle est la différence entre un module récepteur GNSS et un récepteur RTK complet pour les applications de port ?
Un module récepteur GNSS comme le JS-UK39-F est conçu pour être intégré à des équipements existants — il fournit des données de positionnement brutes que le contrôleur du système hôte traite. Il est idéal pour les infrastructures fixes telles que le positionnement de la grue, où le récepteur est intégré au système de contrôle de la grue. Un récepteur RTK complet comme le X43H-AH offre des capacités supplémentaires — tête d’antenne double, anti-brouillage intégré, enregistrement des données et interfaces de communication multiples — ce qui le rend mieux adapté aux véhicules autonomes et aux systèmes d’automatisation complexes nécessitant à la fois des données de position et d’orientation.
Q : Quelle solution JUMPSTAR RTK convient parfaitement à mon application de port ?
Pour le positionnement en infrastructure fixe — positionnement de chariot de grue et d’écarteurs, suivi de portique RMG et stations de référence portuaires — le JS-UK39-F offre un excellent équilibre entre précision, fiabilité et simplicité d’intégration. Pour les véhicules autonomes, les AGV et les applications nécessitant des données de cap et d’orientation, le X43H-AH avec son cap à double antenne, son traitement 789 canaux et son anti-brouillage multi-couches est le choix recommandé. L’équipe d’ingénierie de JUMPSTAR peut fournir des conseils spécifiques à l’application en fonction des exigences opérationnelles de votre terminal.
Découvrez comment les solutions de positionnement JUMPSTAR RTK peuvent soutenir vos initiatives d’automatisation des ports intelligents. Contactez notre équipe d’ingénierie pour des recommandations spécifiques au projet et des conseils techniques.
Contactez les ingénieurs de JUMPSTAR.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


