












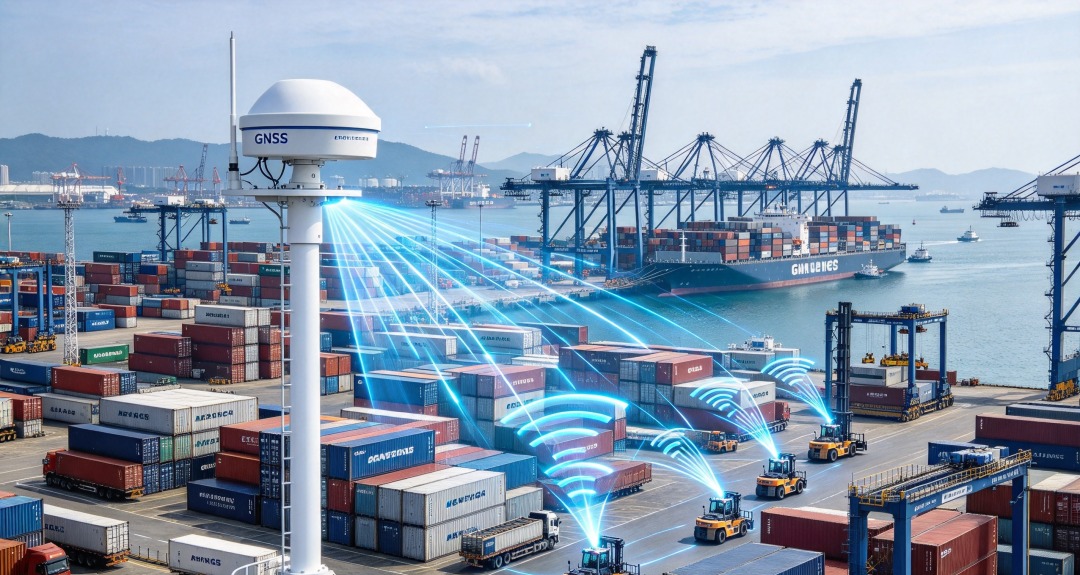
Un terminal à conteneurs est jugé sur les mouvements par heure. La grue est rarement ce qui la limite. Ce qui le limite, c’est le dernier mètre — si l’écarteur atterrit sur les quatre coins moulés, si le camion s’arrête à la bonne baie, si le portique sait sur quelle rangée il se trouve.
Ce dernier mètre n’est pas un problème de grue. C’est un problème de positionnement, et c’est la partie que la plupart des budgets d’automatisation sous-estiment. C’est ainsi que nous considérons le RTK du terminal conteneur lorsqu’un terminal demande ce qu’il peut réellement faire pour lui.
Pourquoi le dernier mètre coûte plus cher qu’il n’y paraît
Une boîte standard de 20 pieds pèse des dizaines de tonnes. Le cycle de travail ne se compose que de trois mouvements : soulever, aligner, poser. Chacun de ces mouvements dépend de la connaissance de la position de deux objets l’un par rapport à l’autre, à quelques centimètres, pendant que les deux sont en mouvement.
Lorsque cette connaissance manque, le coût n’apparaît pas comme « une petite erreur ». Il apparaît comme un écarteur qui descend deux fois sur la même boîte, un portique qui doit reculer hors d’une rangée, un camion qui attend parce que la baie où il a été envoyé est déjà occupée. Multipliez cela par un décalage et cela devient des mouvements par heure, puis le temps de rotation du vaisseau. Les terminaux ressentent les erreurs de positionnement en débit, pas en millimètres.
Quatre endroits où la précision disparaît
Quand un terminal nous dit que son automatisation « fonctionne mais n’est pas fiable », la cause est presque toujours l’une de ces quatre, et ils échouent pour différentes raisons.
1. La pince : écarteur vers coulage d’angle
La tolérance ici est impitoyable car la cible correspond à quatre petites pièces coulées, pas la boîte dans son ensemble. Une position qui est bonne jusqu’à 20 cm au niveau du camion peut être 20 cm incorrecte au niveau de l’écarteur, car l’écarteur est suspendu à des cordes et se déplace indépendamment de la machine qui le transporte. Mesurer le portique n’est pas la même chose que mesurer l’écarteur.
2. Le transport : camion, IGV et portique
Les erreurs de déplacement horizontal semblent inoffensives jusqu’à ce qu’un véhicule soit envoyé dans la mauvaise baie. Dans une cour d’empilement, une baie de déviation n’est pas un petit détour — c’est une remise en manche. La course longue d’un portique est la même chose à plus grande échelle : une machine qui dérive d’un demi-mètre par rangée s’accumule dans une mauvaise rangée à la fin du bloc.
3. La zone aveugle : sous la bôme, entre les rayons
Sous une flèche de grue de quai, ou à l’intérieur d’un bloc de hautes stacks, la vue du ciel s’effondre. Ce n’est pas un défaut occasionnel ; C’est l’état normal de fonctionnement de l’équipement qui a le plus besoin de ce poste. Un récepteur qui indique « pas de solution » exactement là où le travail a lieu n’est pas un problème de récepteur que vous pouvez ignorer.
4. Le plan : quelle boîte, quel déménagement, quel camion ensuite
La dernière défaillance n’est pas du tout une coordonnée. Si la position, le cap et l’identité de la machine n’atteignent pas le système de répartition sous une forme utilisable, la salle de contrôle prévoit toujours un tableau blanc. Un positionnement qui reste à l’intérieur de l’appareil n’a aucune valeur opérationnelle.
| Échec | Ce que l’opérateur voit | Première chose à vérifier |
|---|---|---|
| Désalignement des écarteurs | Boîte soulevée deux fois, dégâts liés au lancer dans le coin | L’antenne mesure le portique, pas l’écarteur |
| Erreur de déplacement | Mauvaise baie, re-poignée supplémentaire | Dérive par ligne plutôt que précision en point unique |
| Zone aveugle | Chutes de position sous la bôme | Vue du ciel où l’antenne est montée |
| Décalage de plans | Le répartiteur fonctionne toujours à la radio | Protocole et taux de mise à jour atteignant la plateforme |
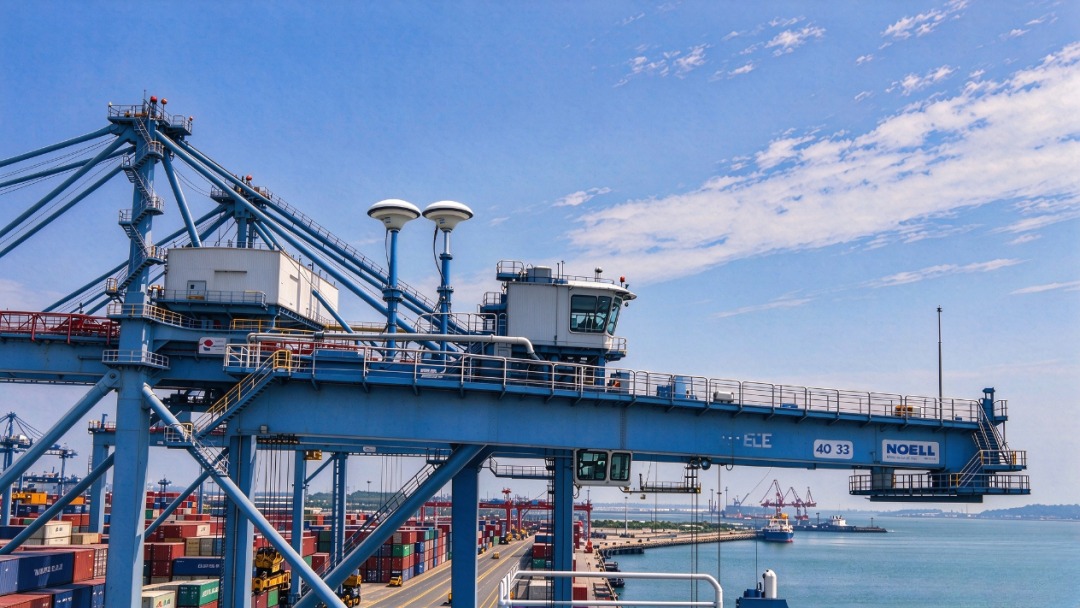
Ce que le terminal conteneur RTK doit mesurer
Ce n’est pas un seul chiffre. Une machine qui transporte un écarteur en a besoin de six : position sur trois axes, plus cap, tangage et roulis. La position seule vous indique où se trouve la machine. Il ne vous indique pas dans quelle direction le châssis est orienté, et sur un camion qui doit reculer dans une baie, ou un portique qui doit rester parallèle à une rangée, le cap fait la différence entre un mouvement propre et une correction.
C’est pourquoi le cap à double antenne compte plus dans un terminal que dans une voiture. Deux antennes séparées par une base connue comparent la phase porteuse d’un même signal satellite ; L’angle entre la ligne de base et la direction du satellite donne l’attitude du véhicule. La précision s’adapte à la ligne de base : avec une séparation de 1 m, la valeur de la tête est d’environ 0,15°, et elle se dégrade à mesure que la ligne de base se raccourcit. Une ligne de base courte n’est pas « gratuite » — c’est la première chose à vérifier lorsque le cap semble bruyant.
Notre propre terminal de base, l’A12, est spécifiée ainsi : cap (0,15/R)° et tangage (0,25/R)°, où R est la ligne de base en mètres. Cette formule est plus utile qu’un seul chiffre de titre, car elle indique la contrainte de conception au lieu de la cacher.
Là où RTK s’arrête et où l’IMU prend le relais
Chaque projet d’automatisation terminale finit par arriver à la même conversation : que se passe-t-il lorsque les satellites disparaissent. La réponse honnête est que RTK s’arrête, et qu’autre chose doit porter la position.
Un IMU fait cela en intégrant accélération et rotation. Il est excellent en secondes et mauvais en minutes, car l’erreur s’aggrave avec le temps. Sur l’A12, la spécification est explicite : niveau centimètre pendant 3 secondes après perte de signal, niveau mètre pendant 10 secondes. C’est un pont au-dessus d’une perche ou d’une colonne, pas un système de navigation.
L’erreur courante est de lire ces chiffres comme une garantie d’une précision continue en centimètres. Ce n’est pas le cas, et aucun système inertiel dans cette catégorie ne peut l’être. Ce qu’ils achètent, c’est la continuité — le système de répartition reçoit sans cesse une position plausible au lieu d’un trou, donc le véhicule n’est pas ordonné de s’arrêter et la voie ne se casse pas.
L’infrastructure pour laquelle personne ne fait de budget
RTK est une technique différentielle, ce qui signifie que la moitié du système n’est pas sur le véhicule. Un terminal qui achète des terminaux mais pas une station de référence a acheté un récepteur au niveau d’un mètre avec une étiquette au niveau du centimètre.
Trois décisions d’infrastructure déterminent si la précision survit au contact avec un vrai chantier :
- Là où se trouve la station de référence.Il a besoin d’une coordonnée stable et connue et d’une vue dégagée sur le ciel. Le poser sur le toit d’un entrepôt à côté d’un mât est un raccourci courant qui dégrade discrètement tous les rovers du terrain.
- Comment les corrections atteignent la machine.NTRIP sur le réseau 4G du terminal est la route habituelle, avec RTCM 3.x comme format de message. Les trous de couverture derrière les piles sont un problème de réseau, pas de récepteur, et ils apparaissent comme des solutions flottantes intermittentes.
- Ce que les antennes peuvent voir.L’eau et l’acier des récipients sont tous deux d’excellents réflecteurs. Une antenne montée sur le toit au bord d’un bloc reçoit le signal direct ainsi qu’une réflexion différée, et aucune qualité de récepteur ne supprime une erreur multipath qui arrive à l’antenne. La hauteur et la position de l’antenne font partie du budget de précision.
Si vous souhaitez avoir une vision plus large de la façon dont ces éléments s’intègrent dans les opérations du terminal, la vue d’ensemble deRécepteurs RTK dans les opérations de ports intelligentscouvre le niveau système.
Deux parties qui conviennent à ce travail
Lorsqu’un terminal nous demande d’équiper une flotte mixte — grues de quai, portiques, IGV et camions — la paire dont nous partons généralement est un terminal à double antenne plus une antenne de qualité arpentée. Non pas parce que c’est la combinaison la plus précise sur le papier, mais parce que c’est celle qui survit aux positions de montage que ces machines offrent réellement.
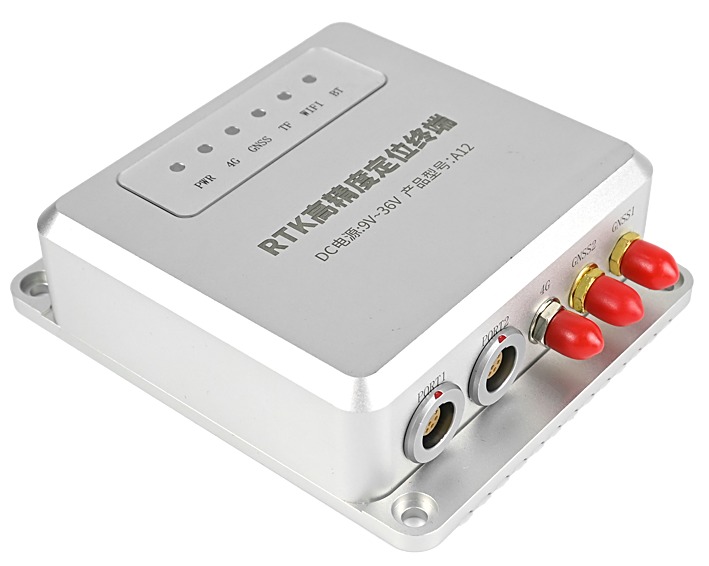
A12 — Terminal RTK à double antenne
- RTK 2 cm ± 1 ppm ; cap (0,15/R)°
- IMU : 3 s cm au niveau, 10 s au niveau
- DC 9–36 V, ≤300 mA à 12 V, IP66
- 108 × 92 × 30,5 mm, 270 g, aluminium
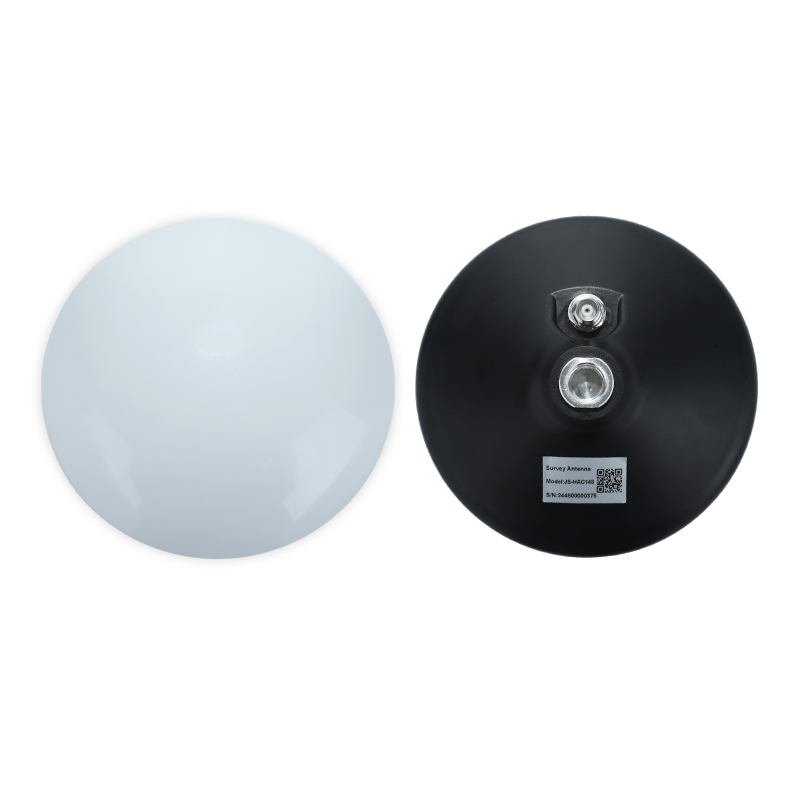
JS-HAC148A — Antenne de qualité arpentée
- Erreur de centre de phase ≤2 mm
- Gain de 4,5 dBic max ; LNA 38 ± 3 dB
- Ø148 × 57,7 mm, TNC-K, base magnétique
- IPX6, −40 à +85 °C, ≤30 mA
Les deux appartiennent à la même famille de travail : le terminal reçoit directement l’alimentation du véhicule et rapporte sur JT/T 808-2013, et l’antenne est une unité à base magnétique avec un centre de phase stable, ce qui la permet d’être montée sur un chariot de grue ou un toit de camion sans support personnalisé. Vous pouvez voir le reste de la gamme dansTerminaux GNSS pour véhiculesetAntennes de véhicules et de flotte.
Comment nous le prouverions avant de signer
Un terminal ne devrait pas accepter une revendication de positionnement à partir d’une fiche technique. Trois tests, effectués sur les machines qui l’utiliseront réellement, résolvent la question en une semaine.
- Diffusion statique, 24 heures.Garez la machine, notez la position pendant toute la journée, et tracez la répartition plutôt que le meilleur scénario. Vous cherchez l’écart et la dérive liée au temps, pas le chiffre unique dans la brochure.
- Timinging en zone aveugle.Faites passer la machine sous la perche et dans un bloc à haute colonne avec un chronomètre et une bûche. Mesurez combien de temps la solution tient réellement, et si elle revient rapidement à une solution fixe en disparaissant.
- Tête d’orientation versus une référence connue.Placez la machine sur une ligne arpentée et comparez les caps rapportés à plusieurs orientations. Si l’erreur augmente à mesure que la base de base rétrécit, le problème est le montage, pas le firmware.
Questions que les acheteurs posent le plus souvent
Avons-nous besoin de notre propre station de base, ou pouvons-nous utiliser un service CORS ?
Les deux fonctionnent si la correction atteint la machine de manière fiable. Une station de référence locale vous donne le contrôle et pas d’abonnement, mais elle a besoin d’un bon site et d’entretien. Un service CORS supprime le matériel et ajoute une dépendance à la couverture réseau à l’intérieur de la cour — c’est précisément là où la couverture est la plus faible.
Combien de temps l’IMU peut-il vraiment conserver ce poste ?
Des secondes, pas des minutes. Sur cette catégorie d’équipement, attendez-vous à un niveau centimètre pendant environ 3 secondes et un mètre pendant environ 10 secondes. Considérez-la comme un pont sur une obstruction, et concevez le processus de façon à ce que la machine n’ait pas à effectuer un déplacement critique à l’intérieur de cette fenêtre.
Peut-on garder les antennes qu’on a déjà ?
Seulement s’ils couvrent les bandes que vous utilisez et maintiennent un centre de phase stable. Une antenne de communication reçoit le GNSS et vous donne une position, mais son centre de phase varie selon la température et le montage, ce qui est la partie qui compte pour le travail en centimètres.
Est-ce qu’il se connectera à nos conditions d’utilisation ou à notre plateforme de répartition ?
Cela dépend de l’interface, pas de la précision. Un appareil qui parle JT/T 808-2013 et expose RS232 ou CAN peut généralement être intégré sans remplacer la plateforme, qui est la partie du terminal conteneur RTK qui décide si le projet est livré. Demandez le document de protocole avant le pilote, pas après.
Équiper une flotte terminale ?
Dites-nous les machines, les positions de montage et comment votre système de répartition reçoit les données. Nous vous indiquerons où RTK tiendra et où il ne le fera pas — y compris dans les cas où un capteur différent appartient à la machine.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


