












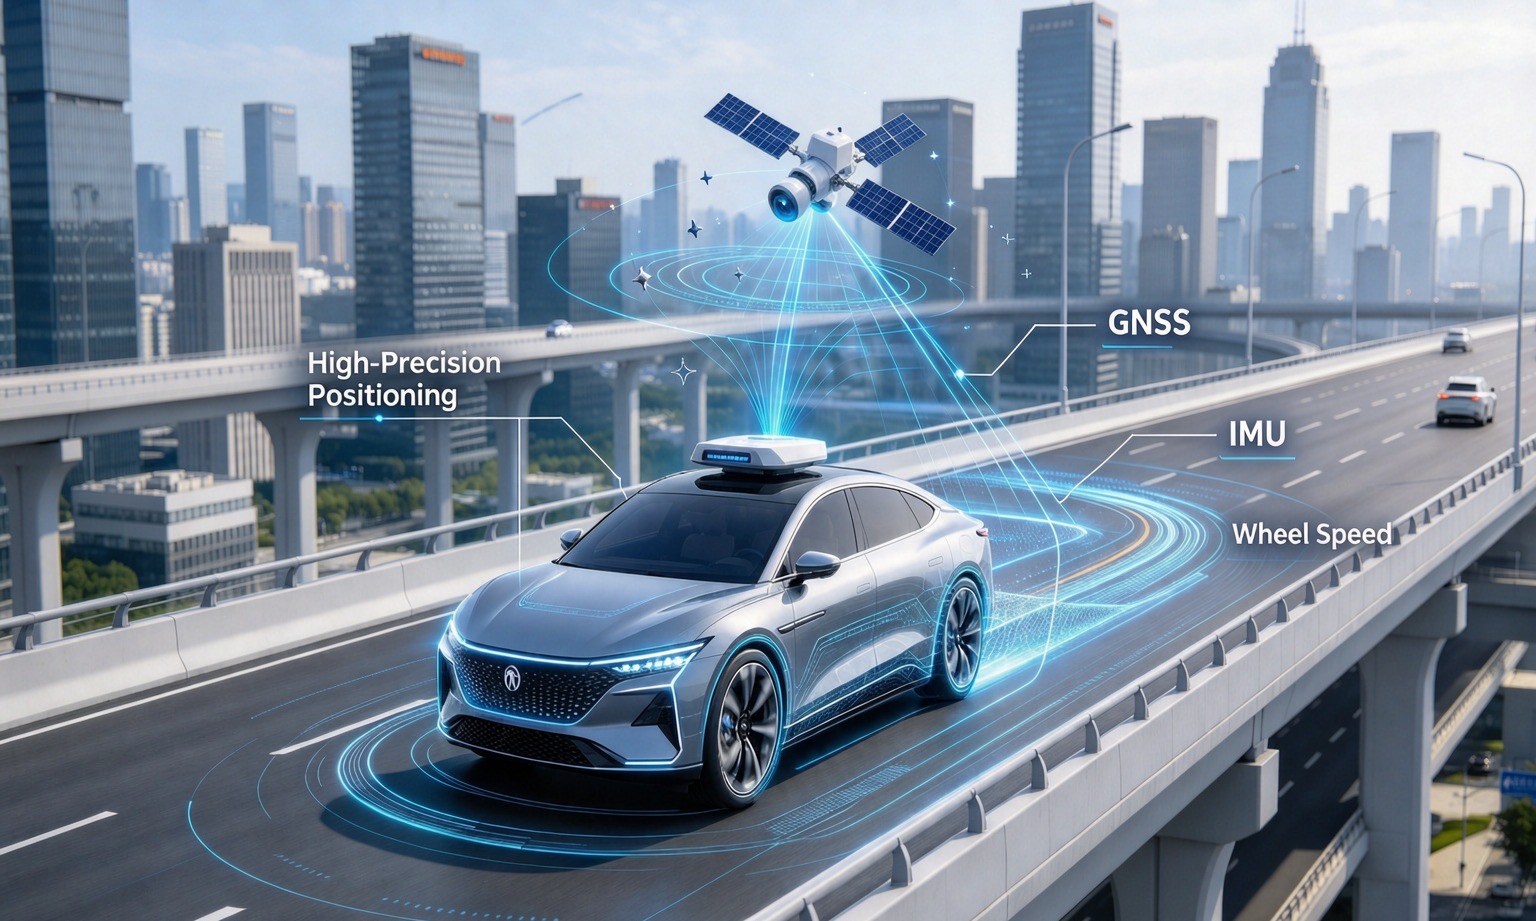
Les caméras et le lidar répondent très bien à une question : qu’est-ce qui m’entoure. Ils ne répondent toujours pas aux trois questions qu’un véhicule doit répondre avant de bouger — où suis-je sur la carte, dans quelle direction pointe la carrosserie, et à quelle vitesse je vais réellement.
C’est le rôle de la fusion de la vitesse des roues IMU GNSS, et c’est la partie de la pile qui reçoit le moins d’attention jusqu’à ce qu’un problème survienne sous un tunnel. Cela est écrit du point de vue de l’intégration : ce pour quoi chaque capteur fait autorité, où chacun échoue discrètement, et les tests qui tranchent le débat avant qu’un programme ne s’engage.
Fusion de la vitesse des roues GNSS IMU : trois capteurs, trois types de vérité
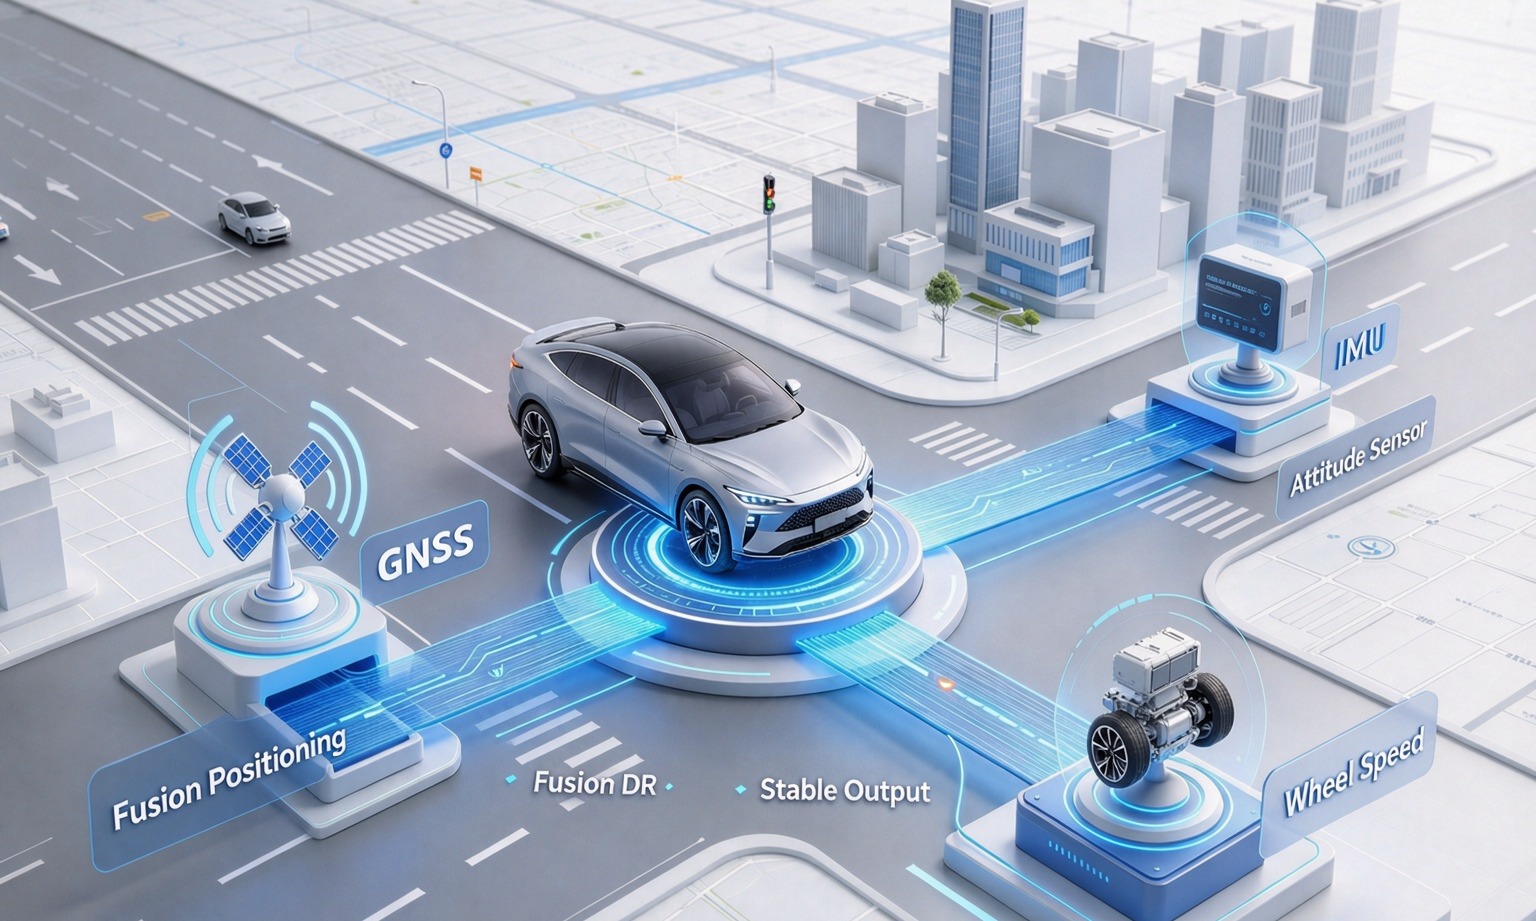
La plupart des équipes peuvent décrire les trois capteurs. Moins de gens peuvent dire sur quoi chacun est autoritaire, et cette distinction fait la différence entre un design fusion et trois dispositifs branchés dans le même boîtier.
| Capteur | Faisant autorité pour | Taux | Échoue par |
|---|---|---|---|
| GNSS / RTK | Position absolue sur la Terre | 1–10 Hz | Perdre le ciel, ou recevoir des reflets |
| IMU | Vitesse de rotation et force spécifique | 100–200 Hz | Intégrer son propre biais dans la dérive |
| Vitesse des roues | Distance parcourue à travers le pneu | 20–100 Hz sur CAN | Signaler la rotation lorsque le pneu patine |
Lisez cela colonne par colonne et l’architecture s’écrit elle-même : un capteur n’a pas de dérive mais pas de continuité, un autre a de la continuité mais pas de référence, un autre n’a ni l’un ni l’autre ne mesure le sol directement et coûte presque rien.
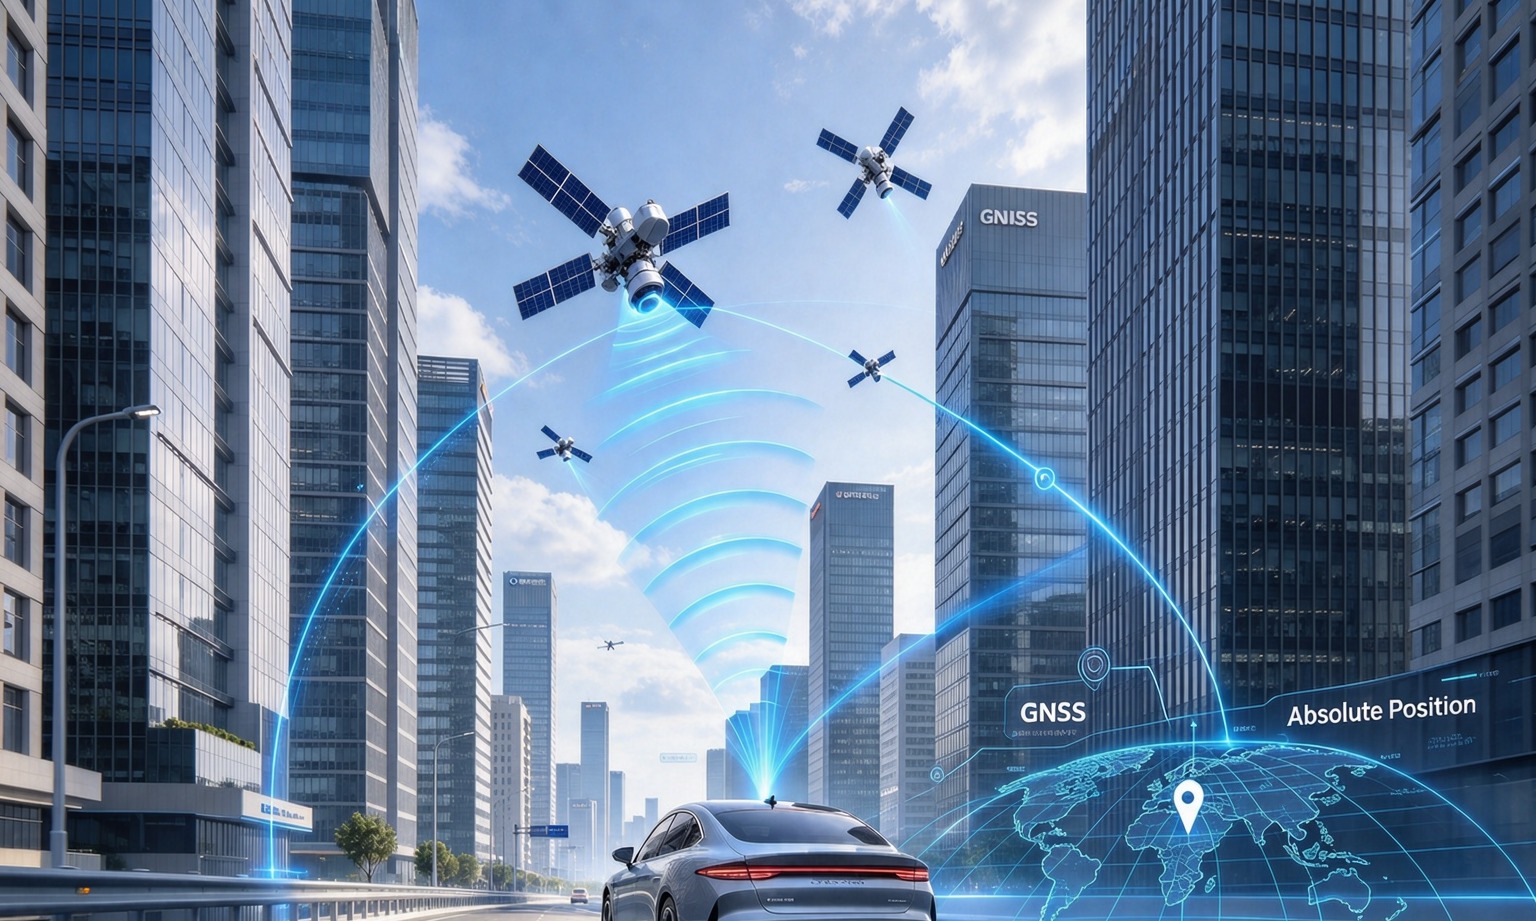
GNSS : Le seul capteur qui sait où se trouve « ici »
Le GNSS est le seul capteur capable de vous indiquer où vous êtes sans y être allé auparavant. Tout le reste part d’une supposition ; Le GNSS commence par la planète.
Avec des corrections RTK, il fournit une position absolue de niveau centimètre, et le mécanisme mérite d’être énoncé clairement car il explique les modes de défaillance plus tard : une station de référence à une coordonnée connue mesure l’erreur atmosphérique et orbitale actuelle, l’envoie en correction, et le récepteur la soustrait. La correction n’est aussi bonne que par le lien qui la transporte et par la vue du ciel à l’antenne — c’est pourquoiRTK contre PPKÇa sert pour le post-traitement, mais n’aide pas un véhicule en mouvement.
Deux propriétés sont régulièrement mal lues. La première est la vitesse : 1–10 Hz est normal, donc entre deux fixes le véhicule peut parcourir un demi-mètre à 50 km/h, et il faut que quelque chose comble cet écart. La seconde est que la valeur de précision décrit une distribution dans des conditions précises, et non une promesse à chaque instant. Dans un canyon urbain, la position que vous obtenez est souvent une solution propre, calculée à partir de signaux réfléchis, ce qui est pire qu’une perte évidente de réparation car rien dans la sortie ne vous avertit. Les mécanismes de cela sont abordés dansAtténuation du multipath dans le positionnement urbain.
IMU : rapide, fluide et faux en quelques secondes
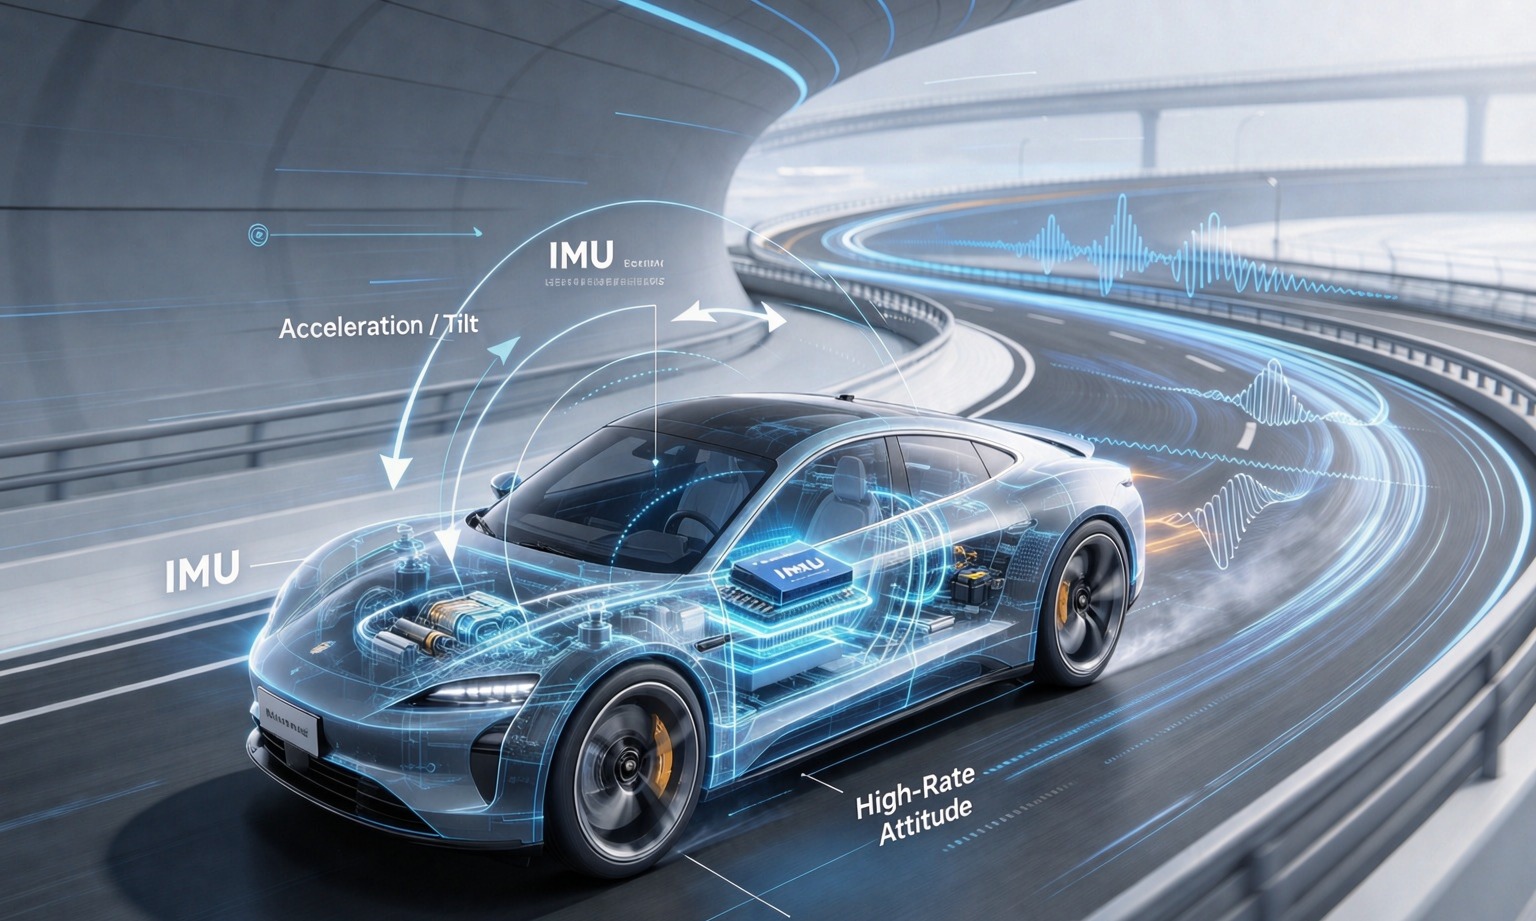
Un IMU est le seul capteur qui sait ce que le corps a fait dans les dix dernières millisecondes. Un gyroscope mesure la vitesse de rotation, un accéléromètre mesure la force spécifique, et l’intégration des deux donne l’attitude, puis la vitesse, puis une position à court terme suffisamment lisse pour diriger.
C’est aussi le capteur le plus souvent surestimé : sa sortie ne semble jamais défectueuse. Pas d’abandon, pas de drapeau d’alerte, pas de saut. La voie se décurve doucement de la route, et plus elle avance, plus elle paraît plausible.
L’arithmétique n’est pas compliquée. Un gyroscope avec 0,5°/s de polarisation résiduelle produit 5° d’erreur de cap après dix secondes si rien ne la corrige, et chaque mètre parcouru par la suite est placé dans la mauvaise direction. L’accéléromètre présente le même problème sous une forme plus subtile : il ne peut pas distinguer une accélération soutenue d’une inclinaison, donc le filtre a besoin de GNSS ou de vitesse de roue pour savoir laquelle est laquelle.
Les fiches techniques suscitent la confusion car les spécifications inertielles se divisent en trois unités. « Niveau centimètre pendant 3 secondes, niveau mètre pendant 10 secondes » est une déclaration de position et peut être prise au pied de la lettre. « Erreur dans un rayon de 5 % après 120 secondes de perte satellite » est généralement un pourcentage de la distance parcourue — 5 % de deux kilomètres correspond à cent mètres. Les deux peuvent être vrais pour la même partie ; Ils répondent à différentes questions.
Vitesse de roue : L’observateur le moins cher que personne ne possède
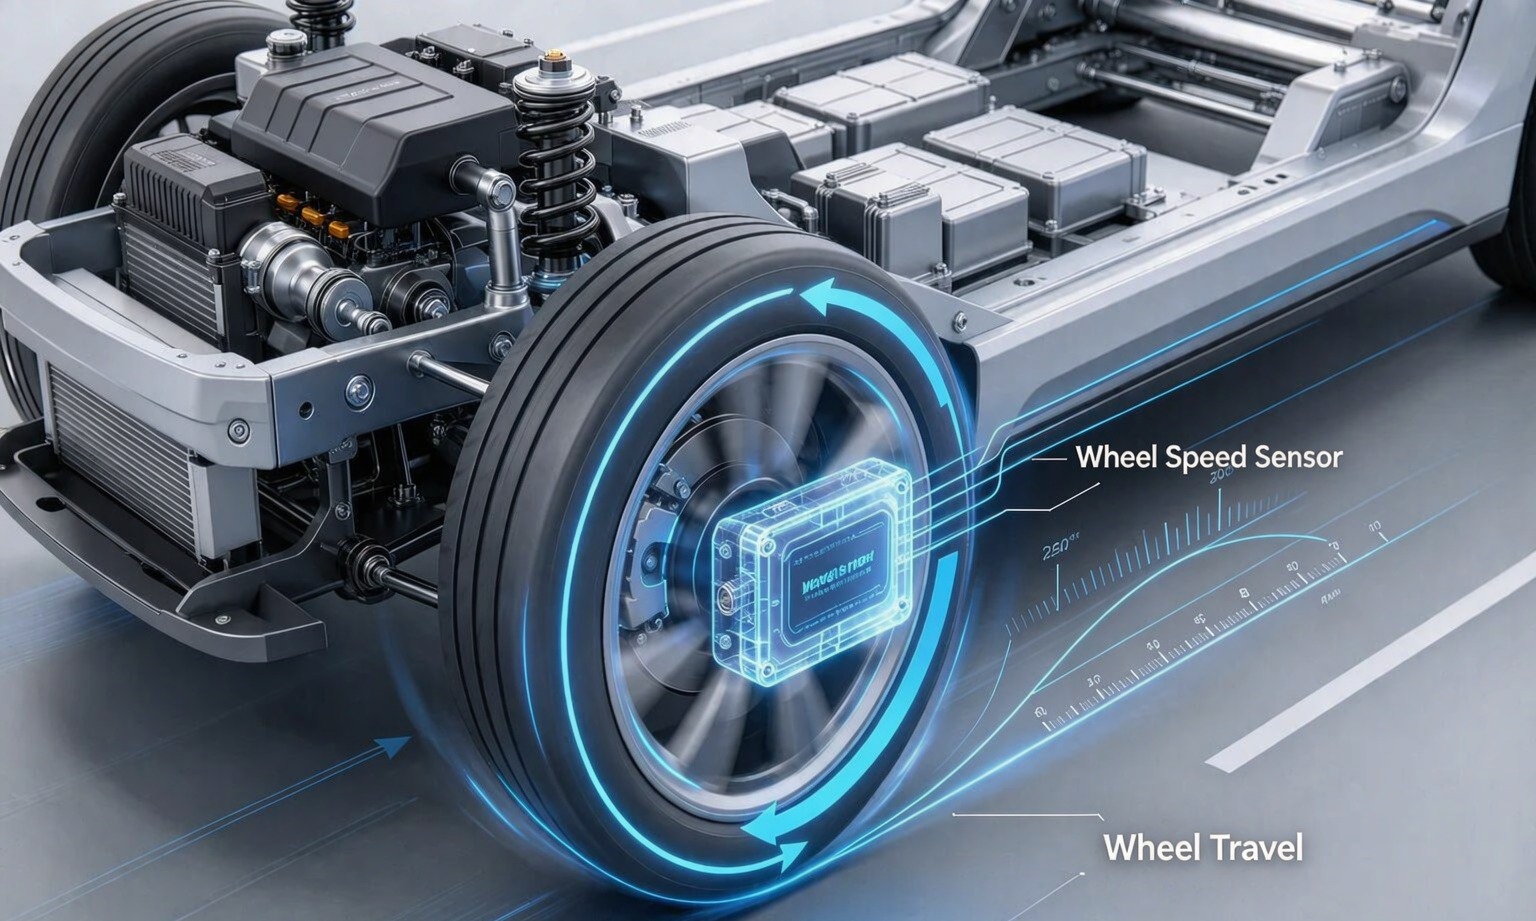
La vitesse des roues est le seul capteur qui mesure la distance par contact avec la route — ce qui est trivial à côté du RTK en centimètre, ce qui explique précisément pourquoi il est négligé.
Sa résolution est meilleure que ce que la plupart des gens supposent. Avec un anneau de 48 dents et une circonférence de roulement de 2 m, une impulsion fait environ 4 cm de parcours, délivrée des dizaines de fois par seconde au rythme de marche — exactement là où le Doppler GNSS est le plus faible. Il donne également au filtre une référence d’échelle : sans mesure de distance indépendante, une erreur d’échelle dans la solution inertielle ne peut être corrigée que lorsque le GNSS revient.
Sa faiblesse est tout aussi simple. Un capteur de vitesse de roue signale la rotation, pas le mouvement. Au freinage, sur la glace, sur le gravier ou avec une roue bloquée, la rotation et la course cessent de s’accorder, et l’erreur n’est pas minime — cela peut concerner la pleine vitesse du véhicule. C’est pourquoi le signal utile est la vitesse des quatre roues, et non la vitesse moyenne d’un véhicule : la différence entre la gauche et la droite indique au filtre qu’un problème dérape.
Ensuite, il y a la réalité de l’intégration qui détermine la plupart des projets. Sur un véhicule de série, les vitesses des quatre roues existent déjà sur le bus châssis, publiées par le contrôleur ABS ou ESC. Ils ne résident pas dans le récepteur GNSS, et un module GNSS+INS — le nôtre inclus — ne les lit pas. La jambe de vitesse de roue est reliée à la couche de fusion ou au contrôleur de domaine, via CAN, avec sa propre latence et son propre échelle. Si un fournisseur vous dit que son module « fusionne la vitesse de la roue », la vraie question est de savoir sur quel connecteur il arrive.
Comment les trois s’intègrent dans un vrai véhicule
La fusion elle-même est peu glamour : un filtre qui prédit avec l’IMU à un rythme élevé, corrige avec le GNSS lorsqu’une solution fiable arrive, et contraint la vitesse de la roue entre les deux. Ce qui change d’un véhicule à l’autre, c’est quel capteur transporte la solution à tout moment.
| État | Porter la solution | À surveiller |
|---|---|---|
| Autoroute ouverte | GNSS, corrigé par RTK | Pas grand-chose ; C’est le cas facile |
| Canyon urbain | IMU, avec le retour intermittent du GNSS | Corrections réfléchies qui semblent valides |
| Tunnel court | IMU plus vitesse de roue | Erreur de rentrée au portail |
| Long tunnel ou souterrain | Vitesse des roues, dégradation de l’IMU | Facteur d’échelle et dérive de cap |
| Manœuvre à basse vitesse | Vitesse des roues plus source de cap | Que le cap existe à 0 km/h |
| Surface à faible friction | IMU, vitesse des roues en baisse | Détection de glissement et non hypothèse de glissement |
Ce qui se casse quand il manque une jambe
Retirer un capteur est la façon la plus rapide de voir ce qu’il faisait ; Ces trois signatures sont suffisamment distinctes pour être diagnostiquées à partir d’un journal.
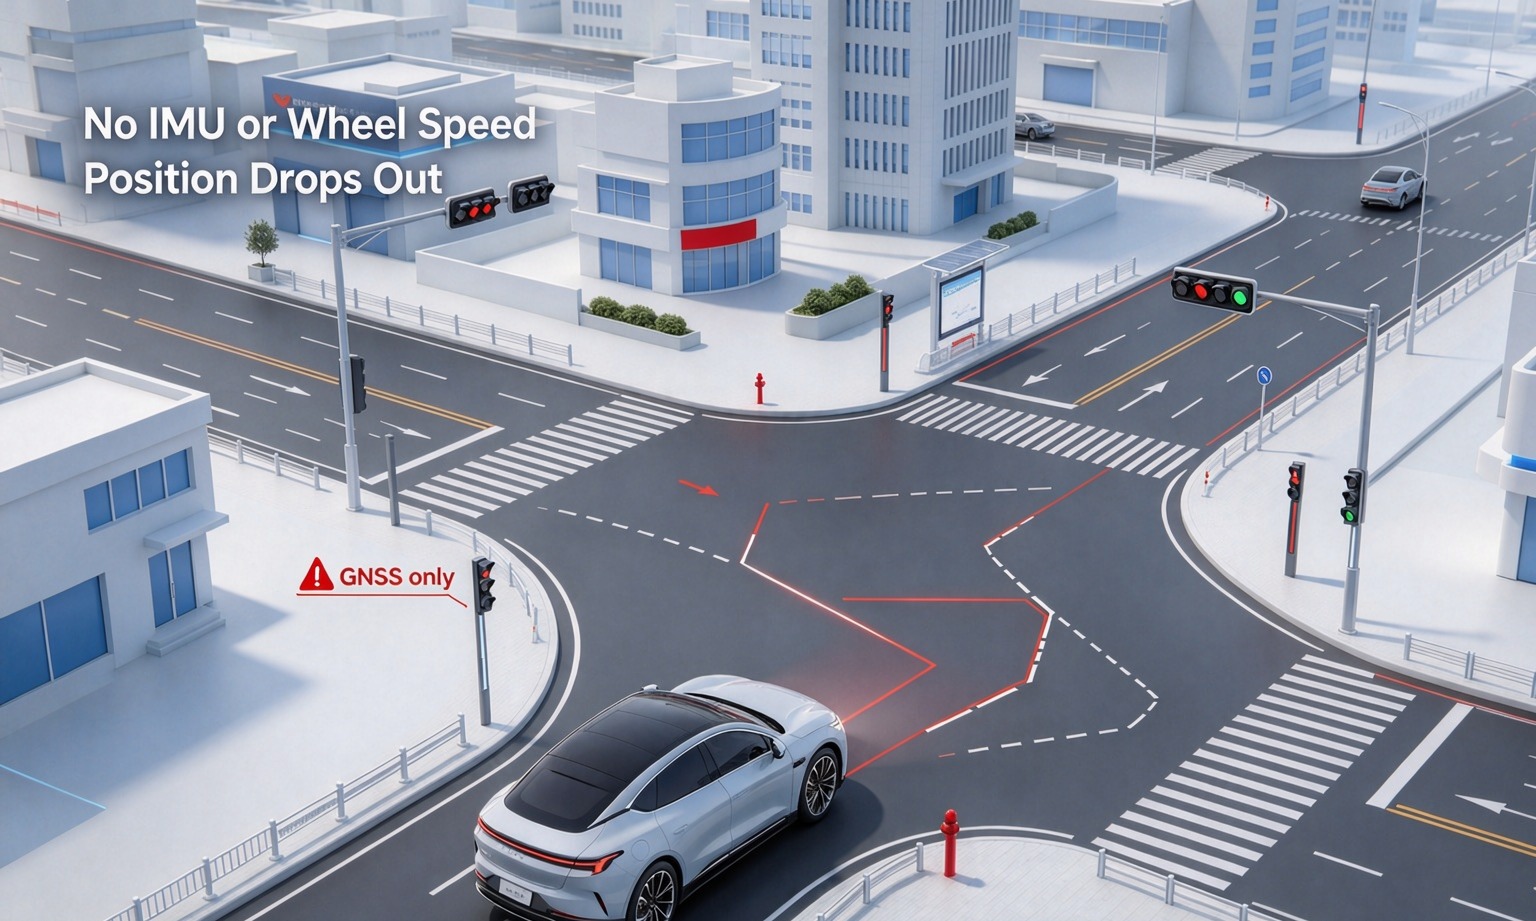
GNSS uniquement : une piste faite de points
À 5–10 Hz, la sortie est une série de positions sans intermédiaire. Dans une courbe à grande vitesse, l’écart entre les époques est une corde tandis que le châssis parcourait un arc. Entrez dans un tunnel et il n’y a aucune sortie, donc le contrôleur s’arrête ou se remet en arrière — le comportement correct, et la raison pour laquelle cette configuration n’est jamais livrée sans pilote.
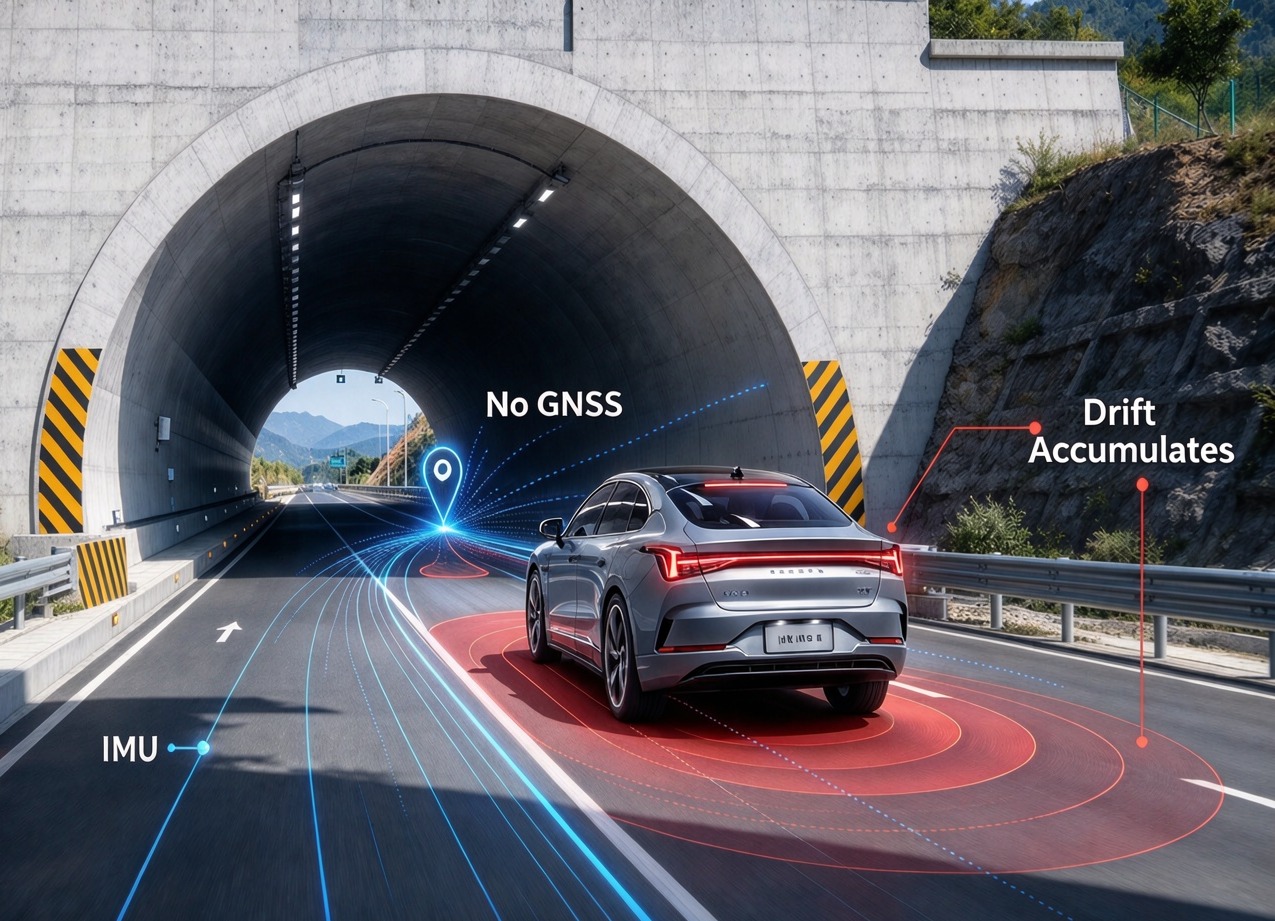
IMU uniquement : une piste qui plie poliment
C’est la dangereuse, car elle ressemble à un système fonctionnel. La position reste fluide, l’attitude plausible, et l’erreur s’aggrave sans aucun drapeau d’alerte. À cent mètres dans un tunnel, le véhicule peut être à une voie de distance de l’endroit où le système le croit, et l’estimation de confiance reste acceptable.
Vitesse de roue uniquement : distance sans direction
Tu sais à quel point les rouages ont tourné et rien d’autre. Pas de cap, pas de référence absolue, et au moment où un pneu perd la traction, la distance est fausse à cause de la vitesse de la roue qui tournait plus vite que le sol. C’est un bon observateur et un mauvais navigateur.
Cinq erreurs d’intégration que nous voyons le plus
Aucun n’est un problème d’algorithme ; Tous survivent à une revue de la fiche technique et apparaissent sur le véhicule.
- Le bras de levier vit sur un dessin, pas sur la voiture.Si l’antenne est placée 1,2 m devant l’essieu arrière, le système indique la position de l’antenne, pas celle de l’essieu, et chaque contrôleur en aval hérite du décalage jusqu’à ce que quelqu’un le mesure sur la vraie construction.
- La circonférence de roulement provient de la fiche technique des pneus.Ce chiffre concerne un pneu vide à pression nominale. Le rayon chargé, l’usure et la pression le modifient d’environ un pour cent, soit 10 m par kilomètre — assez pour faire sortir un véhicule de sa voie dans un long tunnel. Mesurez-le : faites rouler le véhicule de dix tours de roue sur une ligne mesurée.
- Une vitesse moyenne d’un véhicule au lieu des vitesses sur quatre roues.La moyenne élimine la différence gauche-droite, qui est le seul indicateur de glissade bon marché que tu as.
- L’alignement temporel est supposé plutôt qu’estampillé.Le GNSS arrive à 1 Hz avec un bord PPS ; les vitesses des roues arrivent sur CAN avec une latence de 10 à 40 ms. À 20 m/s, 20 ms représente 40 cm d’erreur qu’aucun réglage de filtre ne supprime.
- L’IMU est monté sur quelque chose qui fléchit.Un support qui résonne, ou une position près d’un haut-parleur ou d’un compresseur, transforme la vibration en une fausse accélération qui s’intègre à la position. Rigide, métal contre métal, aussi près de l’essieu que le faisceau le permet.
Deux modules couvrant deux des trois étapes
Lorsqu’un programme de véhicule nous demande la moitié GNSS et inertielle de cette pile, le choix dépend généralement de la précision nécessaire au boîtier tunnel. Les deux parties ci-dessous sont à double usage : RTK lorsque le ciel est ouvert, inertiel quand il ne l’est pas. Aucun des deux ne revendique la troisième jambe — qui appartient au châssis.
JS-C8A — GNSS multibande + INS
- RTK H ±(8 + 10⁻⁶· D) mm, V ±(15 + 10⁻⁶· D) mm
- perte de signal 3 s : niveau cm-level ; 10 s : niveau mètre
- Gyroscope 250°/s, polarisation 0,5°/s ; ACEL 4 g, 20 mg
- 22 × 17 × 2,8 mm, BDS/GPS/GLONASS/Galileo
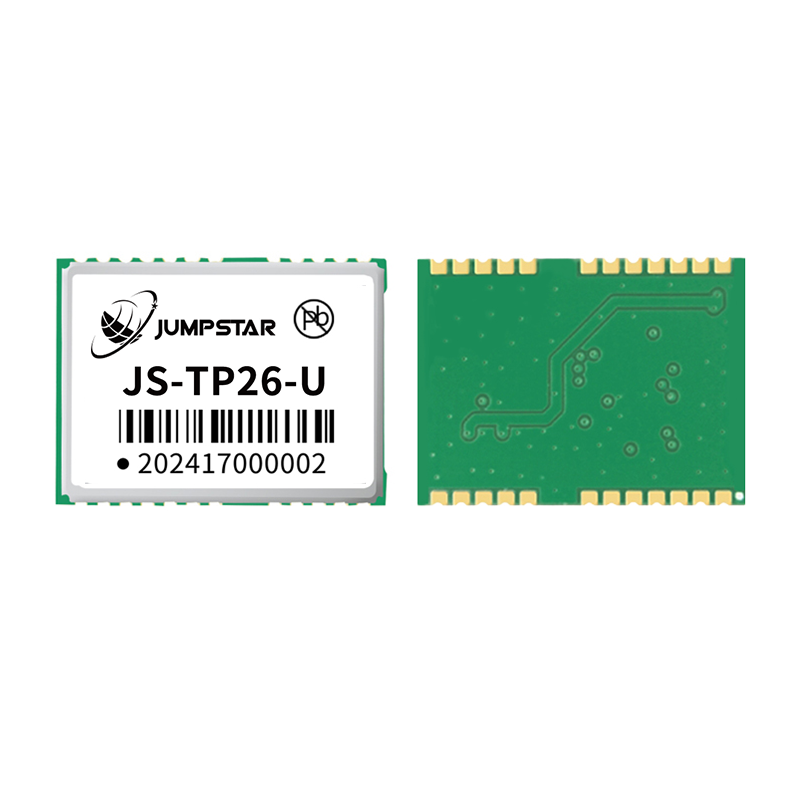
JS-TP26-U — L1+L5 GNSS + INS
- 135 canaux (L1 : 75 + L5 : 60)
- Point unique H 1,0 m (L1+L5) / 2,5 m (L1)
- MEMS à six axes ; Aucune restriction d’orientation d’installation
- 16,0 × 12,2 × 2,4 mm, 3 × UART
Deux autres appartiennent à la même famille et sont spécifiées lorsque la puissance ou le taux de mise à jour dominent : leJS-RK26-Uà 18–32 mA avec une sortie 10 Hz, et la bande uniqueJS-RP26-Uà 20 Hz. Les quatre sont listés ci-dessousModules de positionnement de calcul mort.
Comment tester la fusion avant de s’engager
Un test de laboratoire prouve que le module fonctionne. Cela ne prouve pas que les trois capteurs fonctionnent ensemble sur votre véhicule. Trois mesures le font.
- Erreur de rentrée du portail.Traversez le tunnel que votre itinéraire emprunte réellement et comparez la première fixation après la sortie avec un point arpenté. Notez le décalage en mètres et sa direction, pas « il est resté verrouillé ». Faites fonctionner les deux : une erreur dépendante du cap pointe vers le support ou le gyroscope.
- Facteur d’échelle sur une boucle arpentée.Chronométrez un 200 m droit à vitesse constante et comparez la distance que votre sortie de fusion indique avec l’enquête. Puis répétez sur une surface mouillée ou de gravier. Si l’erreur change avec la surface, la pondération de la vitesse des roues est trop agressive.
- Des bûches brutes, vingt-quatre heures de stabilité et une course urbaine.Tracez la diffusion de position à partir du test statique, puis superposez les vitesses des roues et le statut de fixation GNSS sur la ligne urbaine. Presque tous les sauts « mystérieux » qu’on nous a posés apparaissent comme une correction qui aurait dû être rejetée, ou un canal de roue qui ne correspond pas à son côté opposé.
Questions que les acheteurs posent le plus souvent
Un module peut-il gérer les trois capteurs ?
Pas sur un véhicule routier. Un module GNSS+INS couvre deux branches ; Les vitesses des roues sont publiées par le châssis. Un module qui annonce les trois soulève une question : quel connecteur prend l’entrée de vitesse de la roue ?
Combien de temps l’IMU peut-il vraiment tenir des centimètres ?
Environ trois secondes pour une unité MEMS au niveau centimétrique, puis des mètres pour quelques secondes supplémentaires. Tout ce qui est cité en minutes décrit une quantité différente — généralement un pourcentage de la distance parcourue.
Avons-nous besoin d’une source à double antenne ?
Si la cheminée a besoin d’un vrai cap à l’arrêt, en marche arrière ou lors d’une manœuvre de stationnement lente, oui. Une seule antenne donne la trajectoire au sol, définie uniquement en mouvement, et ne vous indique jamais dans quelle direction le corps pointe. Le compromis est une seconde antenne, une base de base et un travail de montage — couvert parTête RTK à double antenne.
La vitesse des roues vaut-elle l’effort si l’IMU est bon ?
Oui, au prix : c’est la méthode la moins chère pour limiter l’erreur de distance en couverture longue, et la seule entrée qui fonctionne à la vitesse de marche. Ça vaut le coup seulement par roue et avec horodatage ; une vitesse moyenne sur un bus lent n’apporte guère plus que ce que l’IMU sait déjà.
Rien de tout cela ne remplace une conception soigneuse de fusion des roues IMU à vitesse GNSS, mais cela rend la conversation avec le fournisseur spécifique. Pour la vue d’ensemble du système,GNSS pour véhicules autonomescouvre l’architecture environnante, etFusion IMU dans des environnements privés de GNSSVa plus profondément dans le filtre.
Construire une pile de positionnement pour un véhicule ?
Dites-nous l’itinéraire, les longueurs des tunnels, le bus du châssis et la précision dont le contrôleur a besoin. Nous vous indiquerons quelles deux branches un module peut porter, et d’où doit venir la troisième.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


